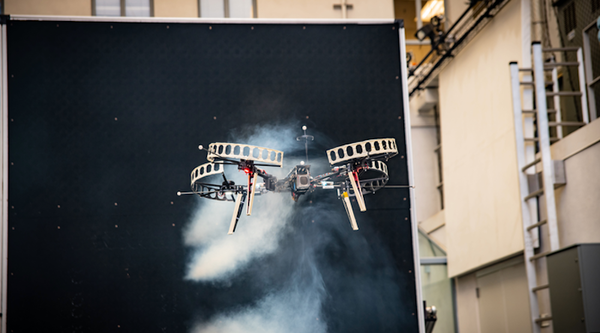
目前,无人机要么是在受控条件下飞行,没有风,要么是由人类远程控制。无人机已经被教会在开阔的天空编队飞行,但这些飞行通常是在理想的条件和环境下进行的。
然而,要想让无人机自主执行必要但日常的任务,比如递送包裹或空运交通事故中受伤的司机,无人机必须能够实时适应风力条件,从气象学角度讲,就是逆风而行。为了应对这一挑战,加州理工学院的一个工程师团队开发了一种深度学习方法:Neural-Fly,只需更新几个关键参数,就可以帮助无人机实时应对新的和未知的风况。
5 月 4 日发表在《Science Robotics》上的一项研究描述了 Neural-Fly ,作者是航天与控制与动力系统布伦教授、喷气推进实验室研究科学家 Soon-Jo Chung,加州理工学院研究生 Michael O'Connell和 Guanya Shi 是共同第一作者。
Neural-Fly 在加州理工学院自主系统和技术中心 (CAST) 进行了测试,使用的是真实天气风洞,这是一个定制的 10 英尺乘 10 英尺阵列,由 1,200 多个微型计算机控制的风扇组成,允许工程师模拟一切从微风到大风的各种情况。
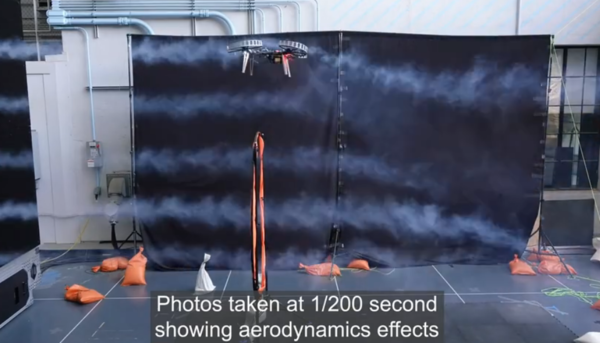
Chung说:“问题在于,各种风条件对飞机动力学、性能和稳定性的直接和具体影响不能用一个简单的数学模型来准确描述。我们并没有试图限定和量化我们在航空旅行中经常遇到的湍流和不可预测的风条件的每一个影响,相反,我们采用了深度学习和自适应控制相结合的方法,允许飞机从以往的经验中学习,并在飞行中适应新的条件,同时保证稳定性和稳健性。”
O’connell补充道:“我们有许多来自流体力学的不同模型,但要实现正确的模型保真度,并根据每种车辆、风况和操作模式调整模型,是一项挑战。另一方面,现有的机器学习方法需要大量的数据进行训练,但无法达到使用经典的基于物理的方法获得的最先进的飞行性能。此外,实时调整整个深度神经网络是一项巨大的任务,即使不是目前不可能完成的任务。”
研究人员说,Neural-Fly 通过使用所谓的分离策略解决了这些挑战,通过这种策略,只需实时更新神经网络的几个参数。 Shi 说:“这是通过我们新的元学习算法实现的,该算法对神经网络进行预训练,因此只需要更新这些关键参数即可有效地捕捉不断变化的环境,”。
在获得短短 12 分钟的飞行数据后,配备 Neural-Fly 的自动四旋翼无人机学会了如何很好地应对强风环境,从而显着提高了它们的性能(通过它们精确跟随飞行路径的能力来衡量)。这一飞行路线的误差率比目前的先进无人机小2.5 ~ 4倍。目前的无人机配备了类似的自适应控制算法,可以识别和响应空气动力学效应,但没有深度神经网络。
Neural-Fly 是与加州理工学院计算与数学科学教授 Yisong Yue 和 Bren 计算与数学科学教授 Anima Anandkumar 合作开发的,它基于早期的Neural-Lander和Neural-Swarm的系统。Neural-Lander 还使用深度学习方法来跟踪无人机着陆时的位置和速度,并修改其着陆轨迹和旋翼速度,以补偿旋翼从地面的反冲,实现尽可能平稳的着陆;Neural-Swarm 教无人机在彼此靠近的情况下自主飞行。
虽然着陆似乎比飞行更复杂,但与早期的系统不同,Neural-Fly可以实时学习。因此,它可以在飞行中对风的变化做出反应,而不需要在事后进行调整。Neural-Fly在CAST设施外进行的飞行测试中与跟在风洞中表现一样良好。此外,该团队还展示了一架无人机收集的飞行数据可以传输给另一架无人机,从而为自动驾驶汽车建立了一个知识库。
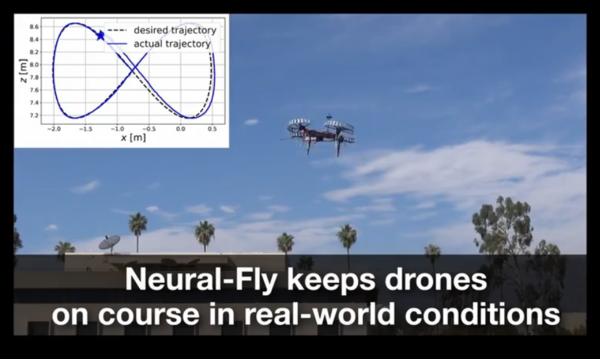
在CAST真实天气风洞中,测试无人机的任务是按照预先描述的8字模式飞行,同时被狂风吹到每秒12.1米(约每小时27英里),或波弗特标准的6级风速。这被归类为“强风”,在这种情况下很难使用雨伞。它的级别略低于“中度大风”,在中度大风中很难移动,整棵树都会摇晃。这种风速是无人机在神经网络训练过程中遇到的速度的两倍,这表明Neural-Fly可以很好地对看不见的和恶劣的天气进行了适应。这些无人机配备了标准的现成飞行控制计算机,无人机研究和爱好者社区通常使用该计算机。Neural-Fly 是在一个信用卡大小的板载 Raspberry Pi 4 计算机上实现的,零售价约为 20 美元。
参考链接:https://www.science.org/doi/10.1126/scirobotics.abm6597
