伯克利人工智能研究实验室(BAIR)正在进行FogROS项目,该项目是开源机器人操作系统ROS 2 Humble Hawksbill最新版本的一部分,也是ROS 2的第八个版本。服务器端计算的进步使云游戏等事情能够以最小的延迟实现,这也可以应用于机器人操作。
负责该项目的伯克利博士后学生 Jeff Ichnowski 表示,由于重量和功率要求,机器人的机载计算能力有限。高端计算机和硬件对许多机器人程序都有好处。我们设想使用云计算来加速慢速计算可以使机器人在相同的时间内做更多的事情。
新版本的 ROS 将包括一个名为 FogROS 2 的平台。第一版的概念于去年夏天推出,这些团队在 3 月份悄悄地通过 GitHub 提供了 FogROS 2 的预览版,今天它对所有人都上线了,其中包含许多旨在提高基于云的性能的改进。
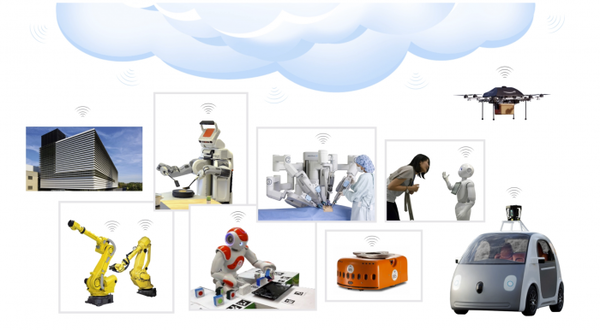
与在智能手机上玩Xbox游戏一样,这里的基本原则是提供一种在机器人上执行复杂任务的方法,不需要同样复杂的机载处理,如果你能通过远程服务器完成任务,你就能节省尺寸、重量和成本。该团队在最近发表的一篇论文中证明,通过使用云计算机获得的性能可以克服网络延迟,大大加快机器人的性能。在实例中,FogROS 2将SLAM延迟降低了50%,将抓取规划时间从14秒减少到1.2秒,并将运动规划速度提高了28倍。与替代方案相比,FogROS 2将网络利用率降低了3.8倍。
研发人员指出,这样一个平台可以为机器人技术开辟更多的可能性。它有可能有利于机器人的其他计算密集型任务,如随机规划,并促进对多个机器人的任务进行监督和无监督的深度学习。该计划的未来版本可以开放给更多的平台,包括Google云和Azure。
在未来的工作中,研发团队表示将继续增加对其他云计算提供商和服务的支持,他们将探索其他计算模型,例如无服务器、Spot 实例等,未来还将探索扩展 FogROS 2 的网络功能,使机器人能够更轻松地进行通信、协作和共享数据。
