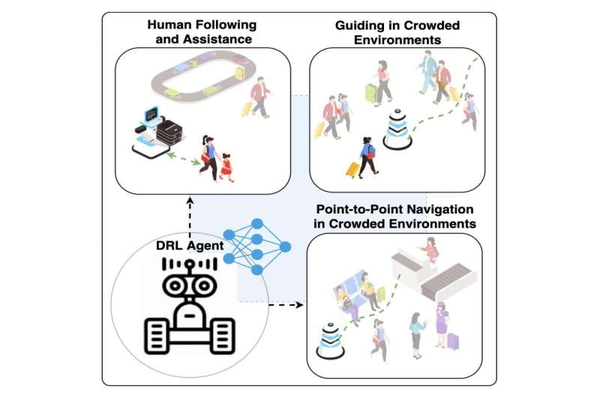
辅助机器人是典型的移动机器人,旨在帮助商场、机场、医疗保健设施、家庭环境和各种其他环境中的人类。除其他外,这些机器人可以帮助用户在未知环境中找到自己的路,例如将他们引导到特定位置或与他们分享重要信息。
虽然辅助机器人的能力在过去十年中得到了显着提高,但迄今为止,在现实世界环境中实施的系统还不能在拥挤的空间内有效地跟随或引导人类。事实上,训练机器人在一个充满随机移动“障碍物”的动态环境中导航时跟踪特定用户远非一项简单的任务。
德国柏林理工学院(Berlin Institute of Technology)的研究人员最近推出了一种基于深度强化学习(deep reinforcement learning)的新模型,该模型可以让移动机器人在拥挤的环境中将特定用户引导到所需位置或在携带物品时跟随他/她四处走动。在arXiv上预先发表的一篇论文中介绍了这个模型,它可以帮助显著提高机器人在商场、机场和其他公共场所的能力。
Linh Kästner、Bassel Fatloun、Zhengcheng Shen、Daniel Gawrisch和Jens Lambrecht在他们的论文中写道:“在拥挤的环境中,如机场或火车站,引导或跟随人类搬运重物或货物的任务仍然是一个悬而未决的问题。在这些用例中,机器人不仅需要与人类进行智能互动,还需要在人群中安全导航。”
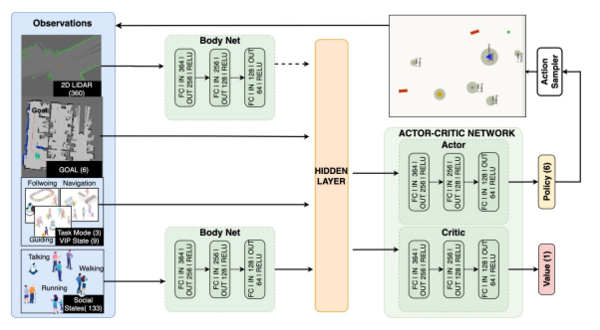
当他们训练模型时,研究人员还包括有关人类用户状态和行为的语义信息(例如,说话、跑步等)。这使得他们的模型能够决定如何最好地帮助用户,以相似的速度与他们并肩而行,并且不会与其他人或附近的障碍物发生碰撞。
研究人员在他们的论文中写道:“我们提出了一种基于深度强化学习的代理,用于在拥挤的环境中进行人工引导和跟踪任务。”因此,我们结合语义信息为代理提供高级信息,如人类的社会状态、安全模型和类别类型。”
为了测试他们模型的有效性,研究人员使用 arena-rosnav 进行了一系列测试,arena-rosnav 是一种用于训练和评估深度学习模型的二维 (2D) 模拟环境。这些测试的结果很有前景,因为模拟场景中的人工代理可以引导人类到特定位置并跟随它们,并根据用户的速度调整其速度并避开附近的障碍物。
研究人员在他们的论文中写道:“我们根据没有语义信息的基准方法评估我们提出的方法,并证明了增强的导航安全性和鲁棒性。此外,我们证明代理可以学习使其行为适应人类,从而显着改善人机交互。”
这组研究人员开发的深度强化学习模型似乎在模拟中运行良好,因此现在需要在现实世界环境中使用物理机器人来验证其性能。在未来,这项工作可以为机场、火车站和其他拥挤的公共空间创造更高效的机器人助手铺平道路。
原文链接:https://techxplore.com/news/2022-06-robots-humans-crowded-environments.html
