为了更好地在现实环境中导航,机器人通常会分析集成在其体内的成像设备收集的图像,为了提高机器人的性能,工程师们一直在尝试开发不同类型的高性能相机、传感器和人工视觉系统。
到目前为止,许多人工视觉系统都是从人类、动物、昆虫和鱼类的眼睛中汲取灵感,这些系统有不同的功能和特点,这取决于它们设计的运行环境。
大多数现有的传感器和相机设计用于在地面(即在陆地环境中)或在水中(即在水生环境中)工作。另一方面,能够同时在陆地和水生环境中运行的生物仿生人工视觉系统仍然稀缺。
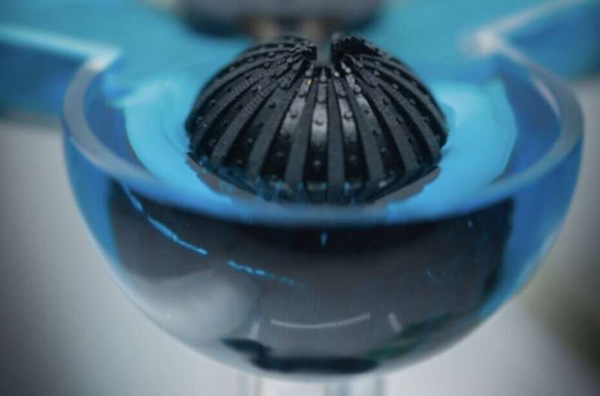
最近,基础科学研究所(IBS)、首尔大学、光州科学学院、麻省理工学院(MIT)和德克萨斯大学奥斯汀分校的研究人员以螃蟹为灵感,开发出了一种既能在地面上也能在水中工作的新型视觉系统,关于这种两栖系统的研究论文发表在《Nature Electronics》杂志上,该系统可以让机器人获得周围环境的360°全景视图,从而更有效地检测障碍物和导航环境。
进行这项研究的研究人员之一Young Min Song告诉媒体:“之前的工作(包括我们小组的研究)关于广角(FoV)相机的视角总是小于180°,这不足以实现‘完整’的全景视野,而且它们不适合不断变化的外部环境。我们想开发一个360°FoV相机,可以在空气和水中成像。”
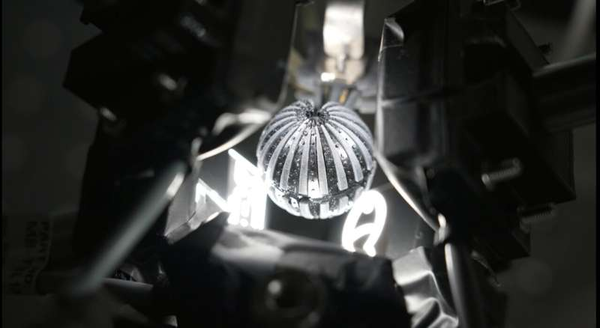
蟹眼相机的成像设置
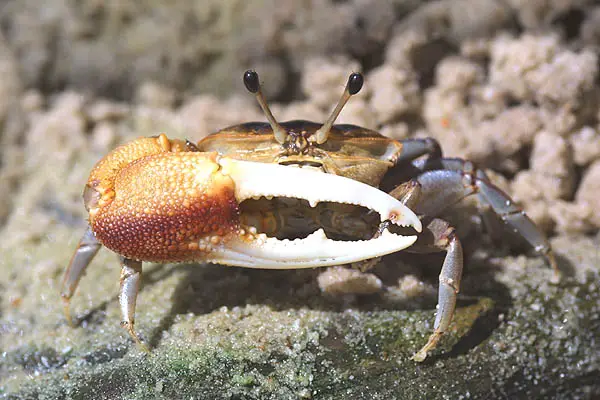
这个研究团队开发的人工视觉系统的灵感来自于招潮蟹的眼睛,招潮蟹这种独特的物种,也被称为蟹,它不需要移动眼睛和身体就可以获得周围环境的全景,为了人工复制招潮蟹的眼睛,Young Min Song和他的同事使用了一个平面相机镜头。
Young Min Song解释说:“如果你使用传统的曲率透镜进行成像,当你将透镜浸入水中时,它的焦点会发生变化。另一方面,如果你使用平面镜头,无论环境条件如何,你都能看到清晰的图像,生活在潮间带地区的招潮蟹的晶状体表面是平坦的,我们只是模仿了这种蟹眼晶状体。”
为了创建他们复杂的视觉系统,研究人员集成了一组具有渐变折射率的平面微透镜阵列和一组球形结构上的柔性梳状硅光电二极管阵列,他们使用的微透镜可以保持焦距,而不受空气和水之间外部折射率的变化影响。
“据我们所知,这是第一次在世界范围内演示两栖和全景视觉系统,”Young Min Song说。“我们的视觉系统可以为360°全向摄像头铺平道路,应用于虚拟现实或增强现实或自动驾驶汽车的全天候视觉。”
Young Min Song和他的同事在一系列光学模拟和成像演示中测试了他们的系统,考虑到陆地和水环境的特征。到目前为止,他们发现它取得了非常有希望的结果,因此它可以很快在几种不同的混合和两栖机器人上进行测试和实施。
“在我们下一步的研究中,我们将进行进一步的工程设计,以实现更高的分辨率和更好的成像性能,”Young Min Song补充说。“此外,我们仍有兴趣开发一种具有独特成像功能的新型相机,而灵感将来自其他动物的眼睛。”
原文链接:https://techxplore.com/news/2022-08-crab-inspired-artificial-vision-terrestrial-aquatic.html
