水下机器人被广泛用作各种海洋任务的工具,RobDact就是这样一种仿生水下航行器,它的灵感来自于一种以胸鳍增大而闻名的鳍鳍鱼。一个研究团队将计算流体动力学和力测量实验相结合来研究RobDact,创建了一个精确的RobDact流体动力学模型,使他们能够更好地控制车辆。
研究团队于2022年5月31日在《生化系统》(《Bionic Systems》)杂志上发表了他们的成果。
水下机器人现在被用于许多海洋任务,包括渔业、水下探索和测绘。传统的水下机器人大多由螺旋桨驱动,能有效地在开阔水域以稳定的航速巡航。然而,水下机器人在执行特定任务时往往需要能够在湍流中以低速移动或悬停。在这种情况下,螺旋桨移动机器人是很困难的。水下机器人在不稳定的水流中低速移动的另一个因素是螺旋桨的“抽动”运动,这种抽动会产生不可预测的流体脉冲,降低机器人的效率。
近年来,研究人员一直致力于创造模仿生物的水下机器人,这些仿生交通工具在水中移动的方式类似于鱼或蝠鲼的移动方式。与传统的水下推进飞行器相比,这些仿生水下飞行器在水中运行更高效、更稳健,同时也更环保。
水下机器人在水中移动时会受到周围液体的影响,这种现象称为水动力效应。机器人在水中移动时,必须应对未知的水流和水流力,这可能会导致机器人的位置发生不必要的变化。
为了更好地控制机器人,研究人员需要一个更精确的流体动力学模型,创建这个模型通常非常复杂和困难。另外,真实的水下环境是多变的,很难预测,所以模型参数会随着环境的变化而变化,研究人员一直在使用计算流体力学为水下机器人创建流体动力学模型。
然而,仅用计算流体动力学创建的模型并不像它们需要的那样精确和实用。为了克服这一挑战,研究团队尝试了一种不同的方法。中国科学院自动化研究所研究员王睿表示:“为了使流体动力学模型更准确和实用,我们将计算流体动力学和力测量实验结合起来。”
利用计算流体动力学,研究人员确定了流体动力学模型中的参数,然后他们开发了一个力测量平台来获取RobDact飞行器产生的力。通过这个过程,他们可以得到任何复杂环境下的扰动力和RobDact产生的力。中国科学院自动化研究所研究员曹启元表示:“这可以帮助我们更好地了解水下航行器的运动状态,并更准确地控制水下航行器。”
通过他们的实验,研究小组能够确定RobDact在不同速度下的水动力。他们开发的力测量平台允许他们在X、Y、Z方向测量RobDact的力,他们通过力测量实验建立了RobDact波动参数与飞行器推力之间的映射关系。通过将RobDact的刚体动力学模型与推力映射模型相结合,研究人员能够开发出精确实用的RobDact在不同运动状态下的流体动力学模型。
揭秘RobDact设计原理
这个机器鱼是怎么游起来的呢?先来直观了解一下RobDact的系统配置。
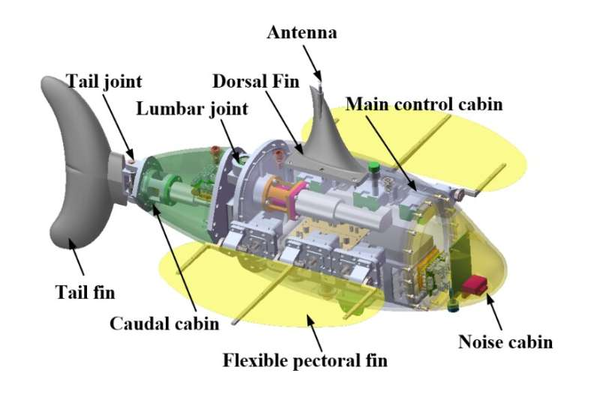
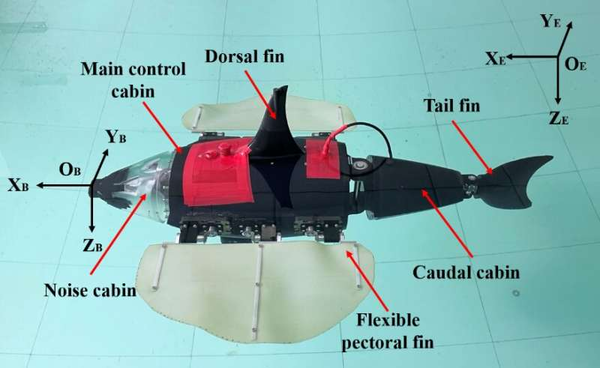
RobDact由三个舱体和三个仿生鳍组成:前舱、主控制舱和尾舱。每个胸鳍都是一个波浪形的鳍,由三个鳍条组成,分别由舵机驱动,使RobDact获得更高的低速稳定性。主控制舱通过腰椎关节与尾舱相连,由200w直流电机供电。尾鳍通过关节连接到尾舱,并由一台90 W直流电动机提供动力。这就形成了一个多关节的尾巴,大大提高了RobDact的机动性。
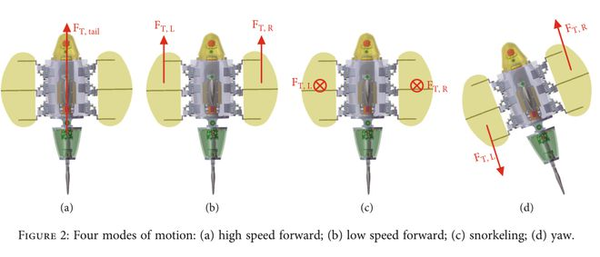
这条仿生机器鱼具有四种运动模式:低速前进、高速前进、偏航和浮潜。在不同运动模式下,胸鳍和尾鳍的摆动方式不同。
作为一条机器鱼,为实行精确的运动控制,对其进行水动力建模相当重要,研发团队是如何解决这个问题的呢?
团队利用流体动力学和力矩方程建立了运动学和刚体动力学模型,利用CFD(计算流体动力学)模拟RobDact在不同速度下产生的水动力,进而识别水动力模型参数。
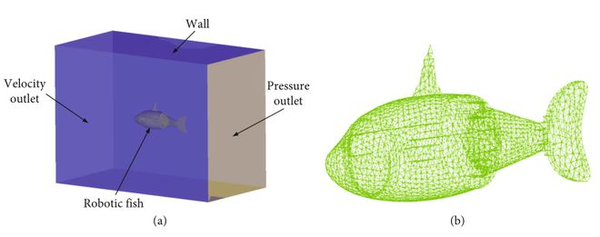
RobDact的仿真模型和三维网格:(a)仿真模型;(b)三维网格
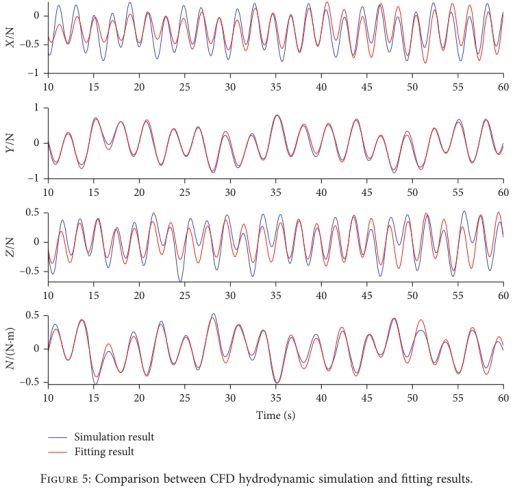
CFD流体力学仿真与拟合结果比较
后来,为了建立胸鳍尾鳍波动参数与产生推力之间的关系,团队人员开发了一个力测量实验平台,并进行不同波动参数下推力测量实验,确定了RobDact鳍推力映射关系模型。最后,结合刚体动力学模型和鳍推力映射关系模型,建立了RobDact在不同运动模式下的水动力模型。
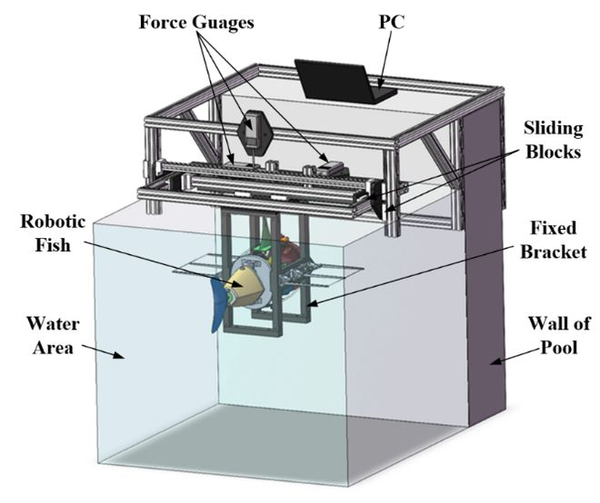
力测量实验平台(a) 3D模型
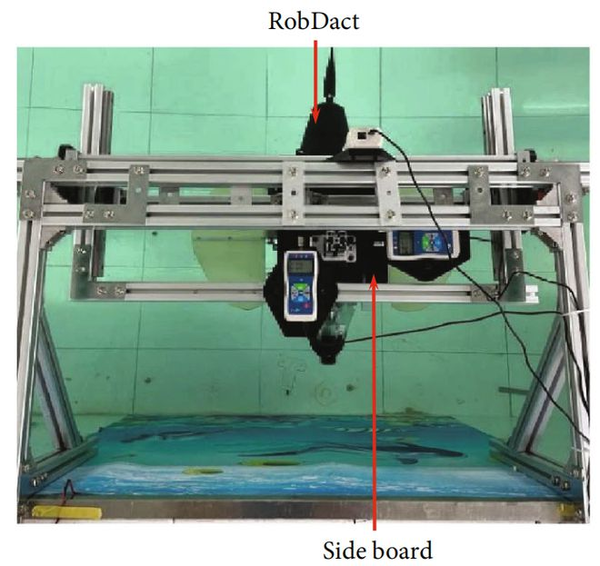
力测量实验平台 (b) 实物图
未来将提高综合性能
目前,RobDact的设计载荷是两公斤,根据载荷的不同,可以实现对目标的识别、监测、躲避和抓取。这款机器鱼可通过遥控和带缆线水下作业两种方式工作,也可以事先给它定一个目标,让它在水下独立完成后浮出水面。除了在水生态恢复调查和监测方面具有良好的应用前景,RobDact在狭窄或危险水下环境中作业,同样具有重要的研究价值。
在未来的工作中,团队研发人员们打算研究RobDact在水下的最大游泳速度与鳍产生的推力之间的关系,并由此对RobDact外形进行优化。并利用水动力模型结合强化学习等人工智能方法对仿生水下航行器进行智能控制,从而更好地提高综合性能。
展望未来,研究人员打算利用水动力模型结合强化学习等人工智能方法来研究仿生水下航行器的智能控制。最终目的是促进仿生水下航行器在水环境监测和水下搜救中的实际应用。
原文链接:https://techxplore.com/news/2022-08-bionic-underwater-vehicle-fish-enlarged.html
论文链接:https://spj.sciencemag.org/journals/cbsystems/2022/9806328/
