摘要
量子计算和信息在机器人中的应用引起了研究人员的关注。机器人领域一直致力于最小化机器人所占用的空间,使机器人更智能。“机器人的智能在于它对周围环境和用户输入的敏感度,以及它对它们做出恰当反应的能力。机器人中的量子现象使机器人占用更少的空间,并具有量子计算能力来有效地处理海量信息,从而使机器人更加智能。Braitenberg 车辆是一个简单的电路机器人,它根据传感器接收到的输入移动。在此基础上,本文提出一种量子机器人车辆,它足够"智能",可以比简单的Braitenberg车辆更了解复杂的情况,并根据存在的障碍自行导航。它可以检测出一条无障碍物的路径,并据此进行导航。当有多个空闲路径可用时,它还接受用户的输入。当在地面上没有选择时,它可以将自己从地面上空升起。由于这些飞行器可以对周围环境做出反应,因此这个想法可以用于构建人工生命和遗传算法、太空探索和深地球探索探测器,以及国防和情报服务中的便捷工具。
1.引言
机器人技术是20世纪下半叶和21世纪科技领域的一项重大成就。随着技术的进步,机器人服务于工业、生产、国防和不同的有用领域的梦想开始成为现实。一个机器人要被称为更高效的机器人,它应该有两个标准:第一,它必须是智能的,第二,它必须消耗更少的空间。传感器技术和先进计算的兴起使机器人更加智能化。当我们的目标是将其大小减小到可能的最小时,就会出现量子效应的作用。对量子计算的研究表明,它可以比经典计算机更有效地解决各种困难的经典问题。量子计算还具有促进通信的潜力,具有更高的准确性,在保持量子信息的机密性方面更有效。因此,量子计算应该应用于机器人,使其更高效,占用更少的空间。对机器人及其背后工程的研究可以为开发功能强大的量子计算机提供动力。
机器人交通工具是几乎可以自己移动的机器。机器人车辆的基本目的是使车辆“无人驾驶”,即车辆内部没有人来控制其运动。车辆配备了传感器和计算控制单元。尽管车内没有用户,车辆仍然可以设计为考虑用户/管理员从远处输入的信息。Braitenberg 车辆是机器人车辆的初级版本,它可以感知周围的光线并据此移动。
量子机器人可以追溯到1998年,当时Benioff提出了量子机器人在严格的量子世界中的工作。然后Raghuvanshi等人展示了一些使用Braitenberg车辆概念的量子控制机器人的证据。车辆使用经典的光传感器(输入)感知周围环境,并使用经典的电机(输出)进入环境。但感知到的二进制信息是通过量子电路处理的。量子电路有点像机器人的控制单元(CU)。机器人有三个自由度,即直、左、右。
后来,Mahanti等人提出了具有额外自由度的Braitenberg 车辆的量子电路。在他们的设置中,他们让车辆以垂直方向飞离地面,这意味着它有一个向上的额外自由度。后来,他们继续确定性地模拟了他们提出的量子机器人的行为。Mishra等人利用有限自动机提出了量子Braitenberg运载器。并成功地将外部控制纳入其运动。一个月后,同一研究小组提出了一种算法,在该算法中,可以将复杂的期望行为(如额外增加自由度)纳入车辆系统。
在目前的工作中,我们在量子Braitenberg 车辆的基础上,提出了一种更智能的车辆,比之前讨论的模型对周围环境更敏感。在这个提案中,我们没有像Braitenberg车辆那样使用光传感器,而是使用红外传感器来更好地检测障碍物;因为光作为一种感觉可能会误导车辆的运动可能会被操纵。它在地面上有全部4个自由度(即向前、向右、向左和向后)。该车辆的另一个有趣的特性是,每当它感知到机器人可以穿越多个可能的方向(这意味着多个方向没有障碍物)时,它会要求用户指定它应该走的方向。之后,机器人按照用户指定的指令进行操作。这种机器人还有另一个特点,那就是当地面上没有路径可走时,它能把自己升到空中。针对机器人的上述功能和特点,我们开发了量子电路并在IBM Q平台上实现,并对所有结果进行了验证。
在这里,我们设计了所需的量子电路,并使用 IBM Quantum Experience 对其进行了模拟。 IBM 最近开发了各种量子处理器原型,并通过一个免费的网络提供,即 IBM Quantum Experience。 研究人员已充分利用它的优势,并能够演示和运行各种涉及量子计算的实验,例如量子计算。在本实验中,我们使用 IBM Quantum Experience; “qasm 模拟器”和“Jupyter notebook”来构建和模拟电路。
本文的组织如下。第二节描述了我们倾向于提出的机器人车辆的理论方案。第三节提出了量子电路设计背后的逻辑,以及它将为飞行器提供的各种特性。第四节描述了如何对所提出的逻辑进行仿真,并给出了模拟结果。第五节说明了该车辆在现实生活中的应用。最后,我们在第六节中总结了提出的建议对未来的影响。
2.机器人车辆方案
Braitenberg车辆由光传感器和车轮组成。车辆背后的基本计划是,在设备输入的支持下,车轮以相应的方式进行机械运动,因此对最终移动车辆的车轮产生不同类型的运动。 根据传感器和车轮之间的连接类型,可以在存在某种类型的外部环境时指定车辆的运动。 车辆还可以根据不断变化的外部环境改变其运动。
图 1(a) 描绘了一个简单的 Braitenberg 车辆的示意图。正如所观察到的,两个光传感器 感测入射光的强度。它们以这样的方式连接到两个电机 ,即当光传感器感应到一些光时,连接到它的电机开始旋转,并且在没有光的情况下关闭电机。当机器人暴露在强光下时,两个传感器都感应到光;因此,两个电机都打开,因此机器人全速前进。在只有左光传感器 感应到一些光的情况下,只有左电机 开始旋转,而 不旋转,这使电机向右电机向右侧移动。它可以归因于形成了一个围绕右轮的瞬时旋转轴,因为它处于静止状态并且身体围绕它转动,因此具有向右运动。对于来自右侧的光的情况也是如此,在这种情况下,电机转向左侧。机器人这种偏离强光源和障碍物的行为可以解释为“恐惧”或“害羞”。同样,我们可以通过改变电路中的连接来使机器人向光行驶,因此那种 Braitenberg 车辆的性质将与“恐惧”或“害羞”的性质相反。
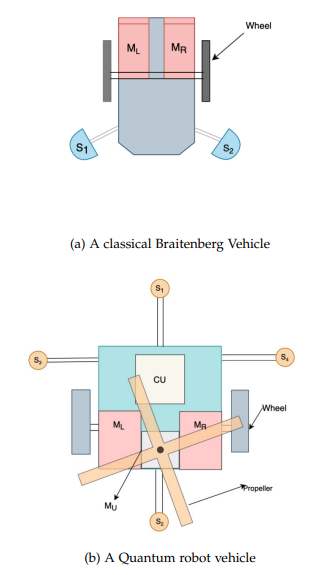
图 1:textbf 经典 Braitenberg 车辆和提出的量子机器人车辆的示意俯视图。 图 (a) 名为 的光传感器分别连接到电机 。 两个电机都连接到各自的车轮。 图(b)对应于所提出的量子机器人车辆的示意俯视图。 与经典的2个光传感器不同,它在前、后、左、右分别配备了4个红外传感器 。 这些传感器的输入被馈送到机器人的控制单元 (CU) 中,CU 的输出让电机相应地移动。 电机 连接到各自侧面的车轮。 电机 连接到安装在车辆上的螺旋桨。 当 激活时,螺旋桨工作,车辆从地面起飞。
最初的经典Braitenberg车辆的运动是由左右两侧是否有光决定的,因此它有一个特别的缺点,即它的前向运动取决于左右传感器的输入强度。在这些情况下,运动在很大程度上取决于光的强度,而光的强度有时是不可预测的。此外,使用强度作为输入,它可能会与一些足够亮的障碍物碰撞,并对自己造成一些损害。它也没有办法后退。
在我们的工作中,我们在图 1(b)中提出了一种改进的 Braitenberg 车辆,它可以感知其路径中的障碍物,而不是检测光强度。为此,它配备了 4 个红外传感器,分别位于前、后、左和右。传感器输入让我们知道机器人的哪一侧有障碍物,哪一侧的路径是畅通的。然后将输入输入我们设计的量子电路。在 4 个方向中,如果恰好一个方向是无障碍的,则电路将向电机提供输出,以使该方向的运动成为可能。如果有超过 1 个方向可供行驶,则电路让机器人要求用户指定要行驶的方向。除了每侧的 电机外,机器人的螺旋桨上还安装了一个额外的电机 。当四个方向都有障碍物时,螺旋桨将旋转,让机器人从地面起飞并向上飞行。
当前后左右各有障碍物时,机器人也能后退。
3.量子方案
所提出的机器人有 4 个传感器 ,每个传感器分别位于前、后、左和右。 每个传感器都分配有 1 个量子比特。 当传感器检测到障碍物时,我们表示状态 ,当传感器检测到前方没有障碍物时,我们表示状态 。 所有 4 个传感器的输入将说明车辆周围没有任何障碍物的方向(表1)。 左轮、右轮和顶部的螺旋桨上分别安装了 3 个电机 。 分别被分配 2 个量子比特。 这些电机的 状态表示车轮根本没有转动, 表示车轮正在向前移动, 表示车轮正在向后移动(表2)。
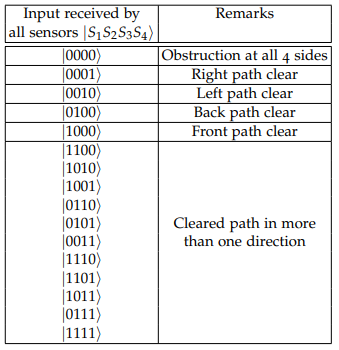
表1:所有可能的输入和它们的解释
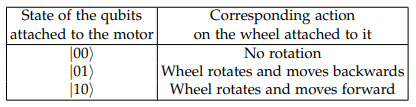
表2:分配给电机的量子比特状态以及连接到该电机的轮子上的相应输出
与螺旋桨相连,仅分配 1 个量子比特。 状态表示螺旋桨未旋转, 状态表示螺旋桨正在旋转。 当螺旋桨旋转时(即 处于 状态),机器人从地面起飞。
量子电路的设计是这样的,当输入集体呈现 状态时,这意味着左、右和后面有障碍物,前面有一条自由路径; 都具有向前运动,即两个电机都具有 状态。类似地,当传感器输入给出 状态时,它表示机器人背面有空位,因此电路的输出将导致 都具有向后运动,即两者都具有 状态。当输入为 时,即只有左边有空位,其余各方向有障碍物;为了使机器人左转,左轮静止,右轮向前移动,如前所述,它使车辆左转。因此,量子电路的设计是这样的,当接收到 的输入时, 显示输出 ,而 显示输出 。类似地,在接收到输入 (右侧空缺)时,右侧电机 必须是静止的,即状态 ,而左侧电机 必须具有值 状态。
当输入为 时,即所有 4 个侧面都有障碍物,并且机器人在地面上没有移动路径; 该电路使 量子比特处于 状态,螺旋桨开始旋转,机器人从地面起飞。
在某些情况下,可能有不止一个方向可供选择。这意味着电路输入显示了4个传感器中的多个 状态(输入如 , , 等)。 在这些情况下,我们的目标是让机器人静止不动,不会自行移动到任何地方,并要求用户指定要移动的方向。 因此,我们在电路中定义了一个“ASK”量子位。 当处于 状态时,它不会询问并继续按照电机量子位移动。 但是当处于 状态时,它要求用户指定方向。 然后,用户通过它拥有的量子计算机控制指定方向,机器人就会朝那个方向移动。 考虑到所有这些,我们应该设计一个满足表3的量子电路,因为它描述了电路在输入和输出方面应该如何表现,从而获得所需的特性。
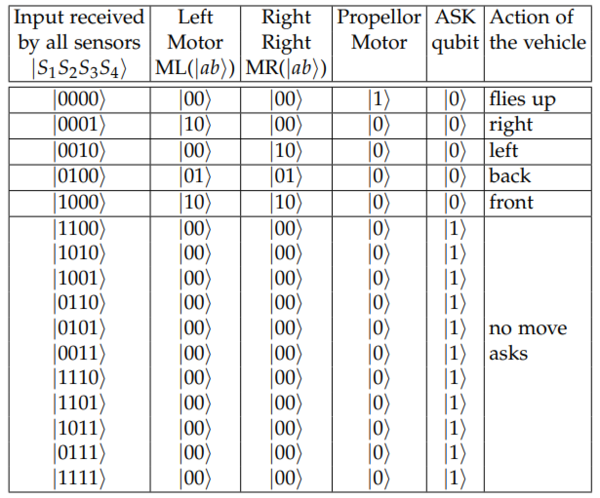
表3:机器人在感知障碍物时的行为细节。
从表中,我们可以观察到我们有 16 种类型的输入案例(因为我们总共有 4 个传感器)。 我们准备了一个有 16 段的条件电路。 每个段由一个四控Toffoli 门准备,条件是仅接收 16种特定输入。当该输入可用时,所有 16 个中只有该段有效,并且只有连接到该 Toffoli 门的非门运行 相应地在要测量的量子比特上,从而获得我们想要的输出。
从这个表中,我们可以提出图 3 中的量子电路。假设对于输入 ,我们可以看到只有第一段(即第一个 Toffoli 门)被激活,现在根据图 3, 相应的非门在 ML 的第一个量子位(即 MAL)上运行,左侧电机 ML 的状态从 变为 。 类似地,对于每个段(即输入的每种可能性),非门被实现为不同量子位上的目标,以获得所需的输出。
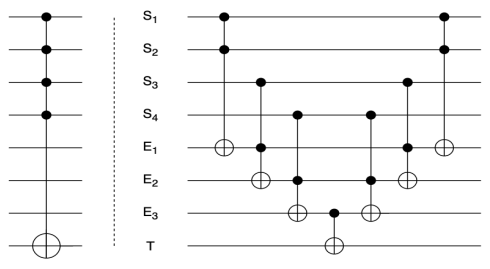
图 2:四控单目标 ( ) Toffoli 门的等效量子电路。 四控单目标 Toffoli 门被提供 3 个额外的量子比特,当四控单目标 Toffoli 门分解成双控单目标 Toffoli 门时,这些量子比特充当缓冲区。 可以观察到,额外的量子位总共经历了两个非门,因此它们将始终显示 作为输出。
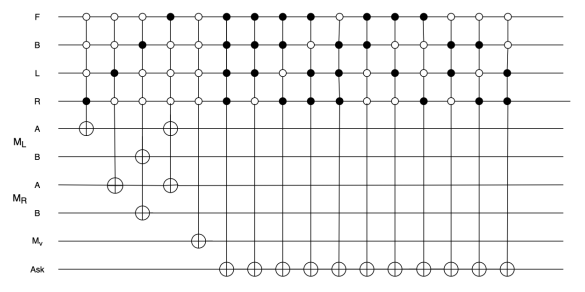
图 3:用于实现所提出的机器人车辆协议的量子电路。 量子位 F、B、L 和 R 分别表示来自传感器 的输入。 电机 分别被分配了两个量子位,即“A”和“B”。 电机 被分配 1 个量子位,机器人被分配一个量子位,以询问用户以明确方向。 电机 和 ASK 量子位的量子位被测量为输出。 应该注意的是,其中有 16 个垂直段(四控 Toffoli 门),每个段代表总共 16 种可能的输入中的一种。
4.量子电路与模拟
4.1.四控单目标和四控双目标Toffoli门的工作和分解
具有单目标 ( ) 的四控 Tooffoli 门的操作如下。 有 4 个控制量子位和一个非门。 当满足控制量子位时,非门翻转目标量子位。 但是,由于很难制备四控单目标 Toffoli 门,我们将其分解为双控单目标和单控单目标 Toffoli 门的组合(见图 2)。但要做到这一点,我们还需要另外三个量子位,称为额外量子位(Ex1、Ex2、Ex3Ex_1、Ex_2、Ex_3 )。 额外量子位的唯一目的是促进将四控 Tooffoli 门分解为两个控制 Toffoli 门的组合。 7个双控Toffoli门和1个单控Toffoli门用于表示一个四控单目标Toffoli门。
4.2.电路图及模拟结果
我们将图 4 用于建议的实验。前 4 个量子位(q[0]到q[3]q\left[0\right]到q\left[3\right] )用作辅助量子位。它们分别代表前、后、左和右传感器接收到的输入。接下来的 3 个量子位 (q[4]−q[6]q\left[4\right]-q\left[6\right] ) 是上一小节中讨论的“额外”量子位。它们将用作缓冲区以容纳分解的四控一目标 Toffoli 门。量子位 q[7]和q[8]q\left[7\right]和q\left[8\right] 对应于左侧电机,已分配了两个量子位。类似地,q[9]和q[10]q\left[9\right]和q\left[10\right] 对应于右侧电机的两个量子位。在这个提议的电路中,q[11]q\left[11\right] 是与连接到螺旋桨的电机相连的量子位。最终的量子比特 q[12] 与机器人相关联,要求其用户指定方向。虽然量子位q[0]−q[3]q\left[0\right]-q\left[3\right] 是电路的输入,但量子位q[7]−q[12]q\left[7\right]-q\left[12\right] 用于测量。在此之后,我们使用适当的门,如前小节所述,准备图 4 中的 IBM 量子电路,准备好进行模拟。
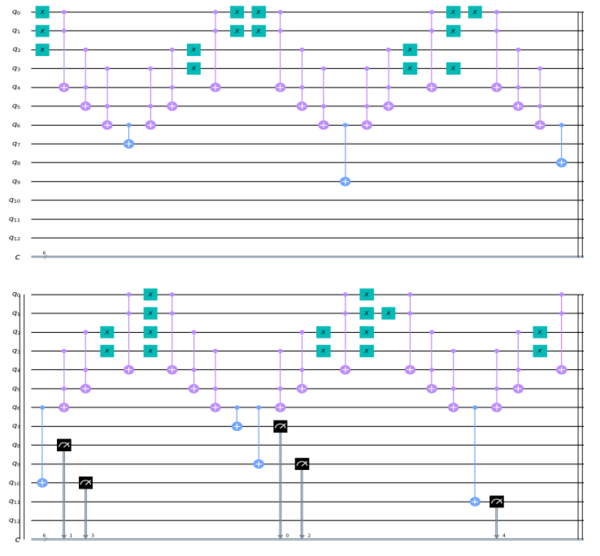
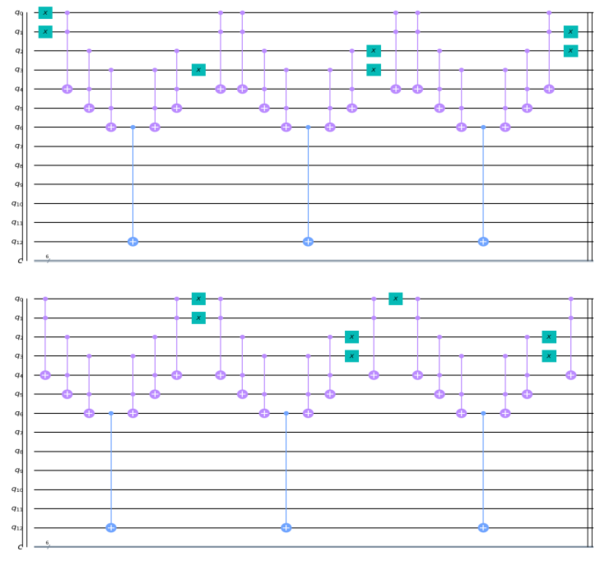
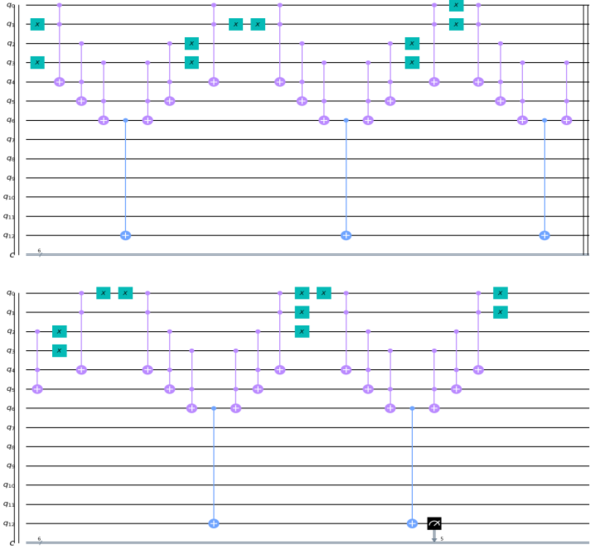
图4:使用IBM Q Experience构建量子电路
当改变辅助量子比特,并对所有16种可能的情况进行测试时,得到的结果列在表4中。
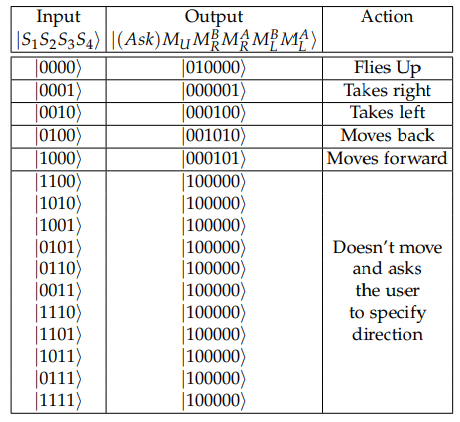
表4:量子电路模拟结果
5.优势及应用
提出和模拟的量子机器人车辆比先前提出的具有更多的自由度。 它可以自主地向左、向右、前后移动,条件是该路径上没有障碍物。 它足够聪明,可以处理复杂的情况,例如存在不止一种可能的遍历路径。 在这样的情况下,它总是会要求用户进一步指定方向。 当在地面上没有选择时,它也可以使用螺旋桨从地面起飞。 以后可以添加无人机机制,使其也可以在空中的各个方向移动。
量子现象的应用确保了它具有最小的尺寸和减轻的重量。由于它也可以在必要时由用户控制,它可以去到那些无法到达或对人类有危险的地方。这将为科学探索开辟一个广阔的领域。就像我们所做的那样,量子机器人可以有效地处理复杂的情况,而不需要太多的努力。拥有成熟量子控制单元的机器人还可以确保所获得信息的保密性不受影响。在未来,量子计算和信息的使用可以使它足够适合作为探测器用于行星和地球深处的探索。它还可以为情报和国防机构保护其领土提供服务。
6.结论
量子计算在机器人领域的应用可以为21世纪的技术进步带来福音。首先Benioff给出了一个纯量子领域中的量子机器人的概念。科学家们从中获得了灵感,并已经能够意识到量子现象在机器人领域应用的潜力。可以看出,量子机器人可以比经典计算机更有效地解决复杂问题。我们可以通过使用量子传感器进一步改进设置,并且可以通过使用量子算法的并行计算和学习使其更快。
Braitenberg 车辆已被用于模仿动物运动,从而建立了关于人工生命、遗传算法等的整个科学探究领域。 使用量子计算可以有效分析动物表现出的复杂行为,例如“恐惧”和“吸引力”; 它支配着他们的动作和行动。 这可以在以后导致各种其他情感的结合,可以想到一个量子情感机器人。
我们使用量子计算使机器人导航。同样,量子计算和信息在机器人行动规划和视觉中也有广泛的应用,可以进一步加快机器人所参与的过程,使其紧凑高效。
原文链接:https://arxiv.org/pdf/2206.00157.pdf
---煤油灯科技victorlamp.com翻译整理---
