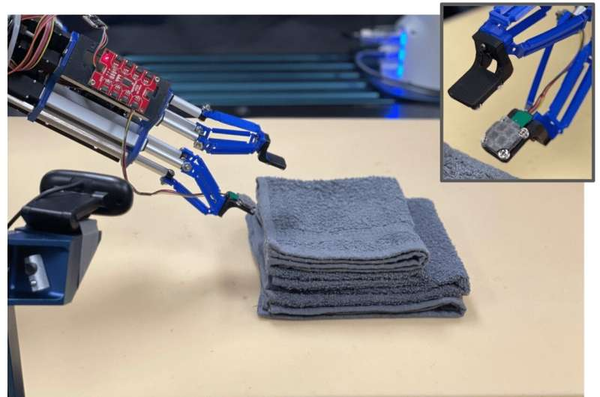
卡内基梅隆大学机器人研究所的一项新研究可以帮助机器人感知布料的层次,而不是依赖计算机视觉工具看到它,这项工作可以让机器人帮助人们做叠衣服等家务。
人类利用视觉和触觉来抓取玻璃杯或捡起一块布,这很正常,以至于很少有人去想它。然而,对于机器人来说,这些任务极其困难。通过触摸收集的数据量很难量化,而机器人的感觉也很难模拟。
计算机科学学院助理教授、机器人感知与行动(R-Pad)实验室负责人David Held说:“人类看着某样东西,伸手去拿它,然后我们用触摸来确保我们处于抓取它的正确位置。人类做的很多触觉感知对我们来说是自然的,我们没有想太多,所以我们没有意识到它有多宝贵。”
例如,要叠衣服,机器人需要一个传感器来模仿人类手指触摸毛巾或衬衫顶层并抓住下面几层的方式。研究人员可以教机器人触摸布料的顶层并抓住它,但如果机器人不感知其他层的布料,机器人只会抓住顶层,永远不会成功折叠布料。
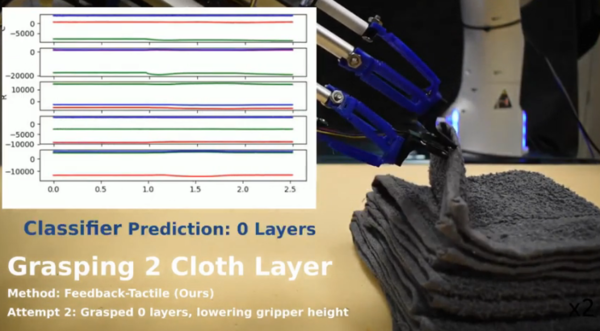
“我们怎么解决这个问题?也许我们需要的是触觉感应。”
由卡内基梅隆大学和Meta AI的研究人员开发的ReSkin是理想的解决方案。这种开源的触摸传感“皮肤”由一种薄而有弹性的聚合物制成,其中嵌入了磁粒子,用来测量三轴触觉信号。研究人员使用ReSkin来帮助机器人感知布料层,而不是依靠视觉传感器来看到它们。
“通过从皮肤的凹陷或运动中读取磁场的变化,我们可以实现触觉感应,”R-Pad实验室的博士生Thomas Weng说,他与博士后Daniel Seita和研究生Sashank Tirumala一起参与了这个项目。“我们可以利用这种触觉感知,通过用传感器捏一下,来确定我们捏起了多少层布料。”
其他的研究已经使用触觉感知来抓取坚硬的物体,但是布料是“可变形的”,这意味着当你触摸它时,它会发生变化——这使得任务更加困难,调整机器人对布料的抓地力会改变它的姿势和传感器读数。
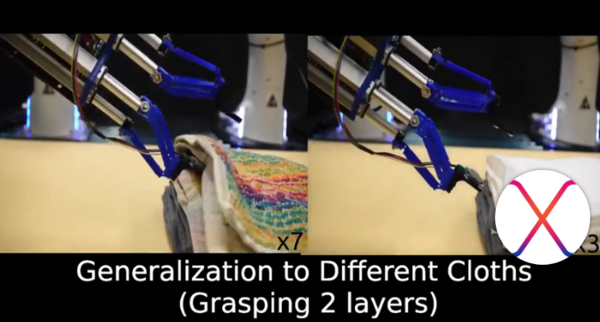
研究人员没有教机器人如何或在哪里抓住织物。相反,他们首先通过ReSkin中的传感器估计它抓住了多少层,然后调整抓手,再试一次,从而教会它抓住了多少层织物。该团队评估了拾取一层和两层布料的机器人,并使用不同的布料纹理和颜色来演示训练数据之外的泛化。
ReSkin传感器的轻薄和灵活使机器人能够学会处理像布料一样精细的东西。
Thomas Weng说:“这种传感器的外形非常小,我们能够完成这项非常精细的任务,将它插入布料层之间,这是其他传感器无法做到的,尤其是基于光学的传感器。我们能够利用它完成以前无法完成的任务。”
不过,在把洗衣篮交给机器人之前,还有很多研究要做。这一切都是从一些步骤开始的,比如抚平皱巴巴的布,选择合适的折叠层数,然后按正确的方向折叠布。
“这真的是一次探索,我们可以用这种新传感器做什么,”Thomas Weng说。“我们正在探索如何让机器人用这种磁性皮肤来感受柔软的东西,并探索操作布料的简单策略,我们最终需要机器人来帮我们洗衣服。”
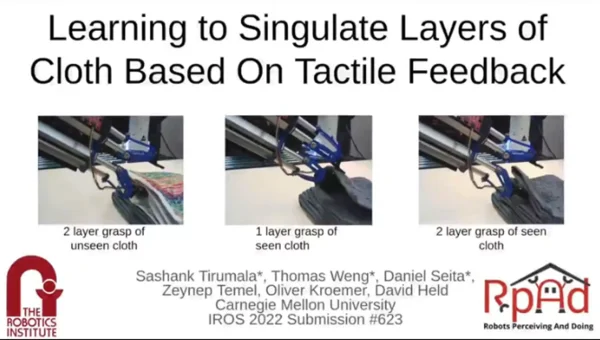
该团队的研究论文《学习利用触觉反馈来计算布料层》发表于10月23日至27日在日本京都举行的2022年智能机器人与系统国际会议上,论文还获得了大会2022年RoMaDO-SI研讨会的最佳论文奖。
原文链接:https://techxplore.com/news/2022-10-robots-layers-day-laundry.html
