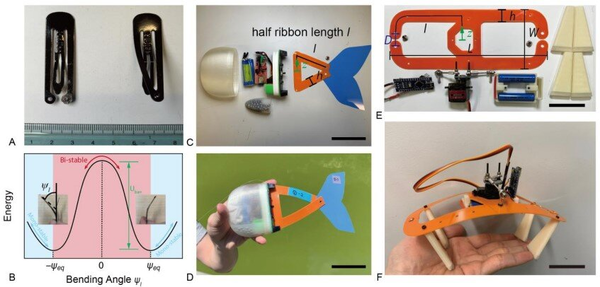
哥伦比亚大学的三位研究人员基于发夹技术开发了一种非常简单的小型软体机器人,他们在arXiv上发表了一篇论文,描述了他们机器人设计背后的想法以及他们所设计的两个机器人。
随着科学家们不断寻找建造小型软体机器人的新方法,他们经常求助于现有的动物或其他能最大限度地简化和节能的设备。
在这项新的研究中,研究人员和其他许多人一样注意到,某种发卡可以以两种状态之一存在——以一种方式弯曲或以另一种方式弯曲;在这两种状态之间移动只需要很少的能量,而且速度很快,受到这种简单设计的启发,他们找到了创造一个机器人的基础。
基本设计是将一块平的、可弯曲的塑料片切成夸张的C形,然后将塑料片的两端拉紧并固定在一起,这是模仿发夹所需要的全部。接下来,他们安装了一个小马达,以施加通常由手指施加在发夹上的压力。只需少量电力,伺服电机就可以将塑料推成其中一种形状,这就像用发夹一样快。
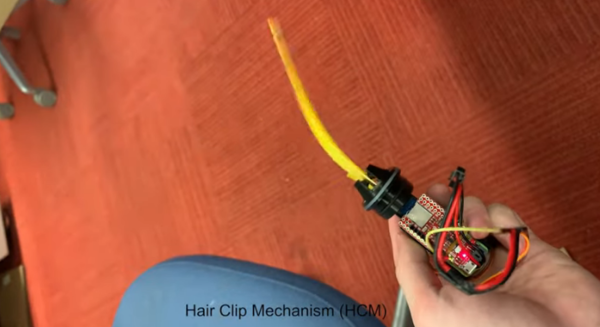
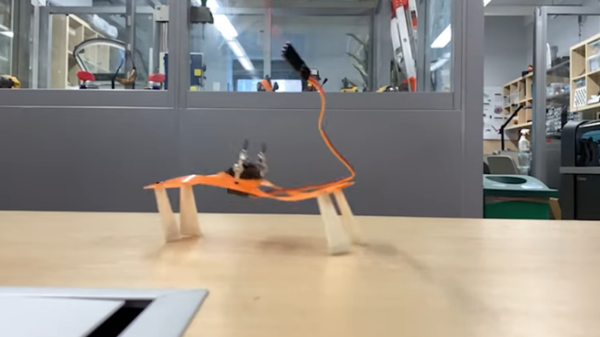
接下来,研究人员添加了足状附属物来完成他们的机器人。
通过电机在状态之间推动框架,推动脚前后移动,使机器人能够在坚硬的表面上行走。测试显示,它能够以313毫米/秒的最高速度行走,大约相当于每秒1.6个体长。
他们还把自己的框架做成了一个像鱼一样的机器人,发现它可以以大约435毫米/秒的速度在水中穿行,也就是说大约每秒两个体长。研究人员称,这两种速度都比其他类似的机器人快。
研究人员计划在今年的机器人与自动化国际会议上展示他们的机器人。
视频链接:https://youtu.be/2vxqgBPo9S8
原文链接:https://techxplore.com/news/2022-12-speedy-untethered-soft-robot-based.html
论文链接:https://arxiv.org/abs/2210.02352
---煤油灯科技victorlamp.com翻译整理---
