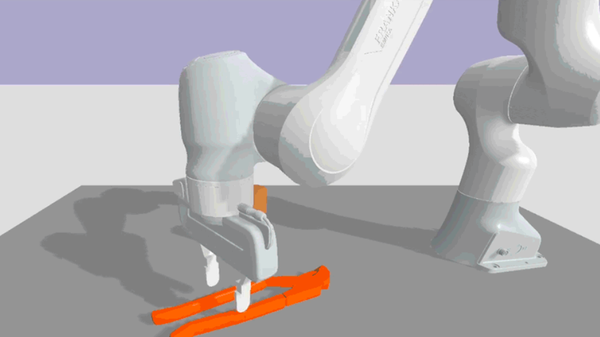
普林斯顿大学的研究人员探索了一种教机器人的新方法,他们发现,人类对工具的语言描述可以加速模拟机械臂举起和使用各种工具的学习。
有证据表明,在人工智能(AI)训练期间提供更丰富的信息可以使自主机器人更能适应新情况,提高其安全性和有效性。
在机器人的训练过程中添加工具的形式和功能的描述,提高了机器人操作新遇到的工具的能力,这些工具不在原始的训练集中。一个由机械工程师和计算机科学家组成的团队在机器人学习会议上展示了这种新方法,即ATLA加速学习工具操作语言。
机械臂有很大的潜力来帮助完成重复性或挑战性的任务,但训练机器人有效地操作工具是有困难的:工具的形状千差万别,机器人的灵巧度和视野都比不上人类。
“语言形式的额外信息可以帮助机器人更快地学习使用工具,”该研究的合著者、普林斯顿大学机械与航空航天工程助理教授、智能机器人运动实验室负责人 Anirudha Majumdar说。
该团队通过查询GPT-3获得了工具描述,GPT-3是OpenAI在2020年发布的一个大型语言模型,它使用一种名为深度学习的AI形式来响应提示生成文本。在尝试了各种提示后,他们决定使用“详细而科学地描述[工具]的[特征]”,其中的特征是工具的形状或用途。
计算机科学助理教授、研究的合著者Karthik Narasimhan说:“因为这些语言模型是在互联网上训练的,在某种意义上,你可以把它看作是一种检索信息的不同方式,”比使用众包或从特定网站获取工具描述更有效、更全面。Narasimhan是普林斯顿大学自然语言处理(NLP)小组的主要教员,并作为OpenAI的访问研究科学家对原始GPT语言模型做出了贡献。
这项工作是Narasimhan和Majumdar的研究小组之间的首次合作。Majumdar专注于开发基于人工智能的政策,以帮助机器人——包括飞行和行走的机器人,将它们的功能推广到新的环境中,他说,他对最近“自然语言处理方面的巨大进展”对机器人学习的潜力感到好奇。
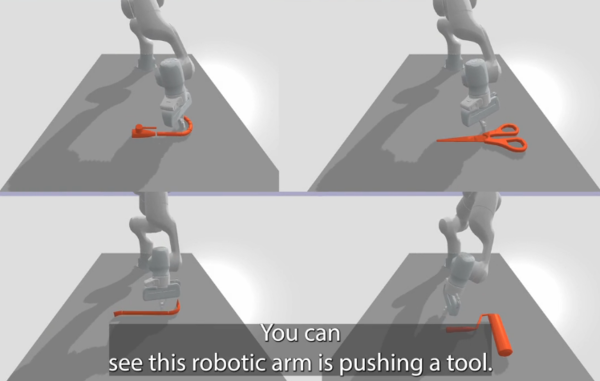
在他们的模拟机器人学习实验中,该团队选择了27种工具的训练集,从斧头到橡皮刮刀。他们给机械臂分配了四项不同的任务:推动工具,抬起工具,用它沿着桌子扫一个圆柱体,或者把一个钉子敲进一个洞里。研究人员使用有和没有语言信息的机器学习训练方法开发了一套策略,然后比较了策略在包含9个工具的单独测试集上的表现,并进行了配对描述。
这种方法被称为元学习,因为机器人通过每一个连续的任务来提高其学习能力。它不仅要学习使用每一种工具,还要“试着学习理解这100种不同工具中的每一种的描述,所以当它看到第101种工具时,它会更快地学习使用新工具,”Narasimhan说。“我们正在做两件事:我们教机器人如何使用工具,但我们也在教它英语。”
研究人员用9种测试工具测量了机器人在推、提、扫和锤击方面的成功程度,并将结果与在机器学习过程中使用语言的策略与不使用语言信息的策略进行了比较。在大多数情况下,语言信息为机器人使用新工具的能力提供了显著优势。
Majumdar团队的博士生、该研究论文的主要作者Allen Z. Ren说,一项显示出不同政策之间显著差异的任务是用撬棍扫桌子上的一个圆柱体或瓶子。
“通过语言训练,它学会了抓住撬棍的长端,并利用弯曲的表面来更好地约束瓶子的运动,”Ren说。“如果没有语言,它就会抓住靠近曲面的铁撬,更难控制。”
这项研究得到了丰田研究所(TRI)的部分支持,也是Majumdar研究小组一个更大的由TRI资助的项目的一部分,该项目旨在提高机器人在不同于其训练环境的新情况下的功能。
Majumdar说:“总体目标是让机器人系统,特别是那些使用机器学习训练的机器人系统,能够适用于新的环境。”他的团队支持的其他TRI工作已经解决了基于视觉的机器人控制的故障预测,并使用“对抗性环境生成”方法来帮助机器人在初始训练之外的条件下更好地发挥作用。
原文链接:https://www.unite.ai/human-language-accelerates-robotic-learning/
