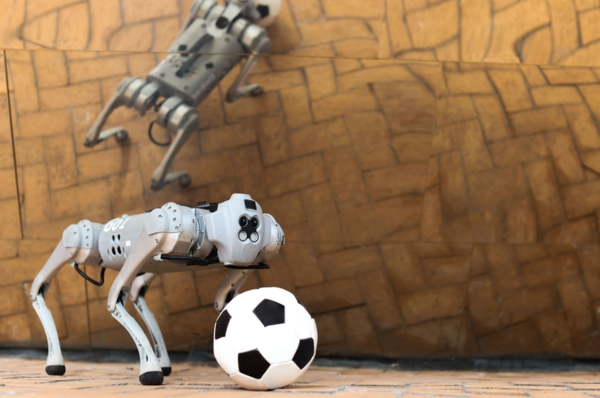
如果你曾经和机器人一起踢过足球,你会有一种熟悉的感觉。阳光照在你的脸上,空气中弥漫着青草的味道。你环顾四周,一个四条腿的机器人向你飞奔而来,坚定地运球。
虽然这款机器人并没有表现出莱昂内尔·梅西(Messi)那样的能力,但它仍然是一个令人印象深刻的狂野盘带系统。麻省理工学院“不可思议人工智能实验室”是计算机科学与人工智能实验室(CSAIL)的一部分,该实验室的研究人员开发了一种腿部机器人系统,可以在与人类相同的条件下运球。机器人使用了机载传感和计算的混合,可以穿越不同的自然地形,如沙子、砾石、泥浆和雪,并适应它们对球运动的不同影响。像每一个忠诚的运动员一样,“运球机器人”可以在摔倒后站起来捡球。
一段时间以来,编程机器人踢足球一直是一个活跃的研究领域。然而,该团队希望自动学习如何在运球过程中驱动腿部,以便发现难以编写脚本的技能,以应对不同的地形,如雪、砾石、沙子、草地和路面。
机器人、球和地形都在模拟中——自然世界的数字凌生。你可以加载机器人和其他资产,设置物理参数,然后它处理动态的正向模拟。该机器人的4000个版本被实时并行模拟,使数据收集速度比仅使用一个机器人快4000倍,这是大量的数据。
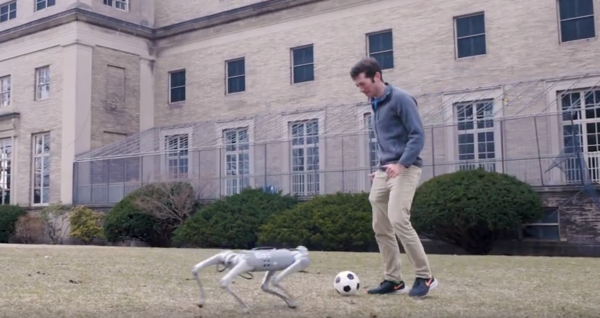
机器人开始时并不知道如何运球——它只是在运球时得到奖励,或者当它搞砸时得到负强化。所以,它实际上是在试图计算出它的腿应该施加的力的顺序。麻省理工学院研究人员说:“这种强化学习方法的一个方面是,我们必须设计一个良好的奖励,以促进机器人学习成功的运球行为,一旦我们设计了奖励,那么就到了机器人的练习时间:在实时中,它是几天,在模拟器中,是数百天。随着时间的推移,它学会了越来越好地操纵足球,以匹配所需的速度。”
由于团队在其系统中内置了恢复控制器,机器人还可以在不熟悉的地形中导航,并从摔倒中恢复过来。这个控制器可以让机器人在摔倒后重新站起来,并切换回它的运球控制器继续追球,帮助它处理分布中断和地形。
“如果你环顾四周,大多数机器人都是带轮子的。但是,想象一下,有一个灾难场景,洪水或地震,我们希望机器人在搜索和救援过程中帮助人类。麻省理工学院教授、CSAIL首席研究员、人工智能实验室主任说:“我们需要机器在不平坦的地形上行驶,而轮式机器人无法穿越这些地形。”研究有腿机器人的全部意义在于探索现有机器人系统无法触及的地形,”他补充道。“我们为腿部机器人开发算法的目标是在目前机器人系统无法达到的具有挑战性和复杂地形中提供自主权。”
人们对四足机器人和足球的迷恋深入人心——加拿大教授Alan Mackworth在1992年的VI-92会议上发表的一篇题为“论机器人”的论文中首次提到了这个想法。日本研究人员后来组织了一场关于“人工智能的重大挑战”的研讨会,讨论了利用足球促进科学技术的问题。一年后,该项目以机器人J联赛(Robot j league)的名义启动,并迅速在全球掀起热潮。不久之后,“机器人世界杯”诞生了。
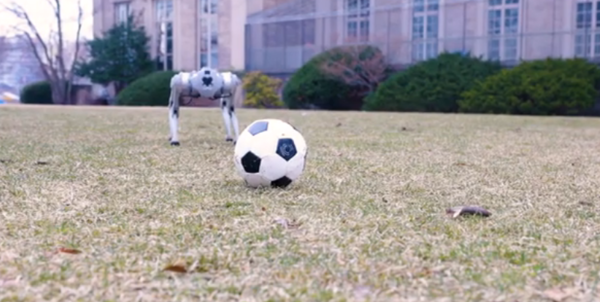
与独自行走相比,带球对机器人的运动和它能穿越的地形施加了更多的限制,机器人必须调整它的运动来对球施加力以运球。球与景观之间的相互作用可能不同于机器人与景观之间的相互作用,例如厚厚的草地或路面。例如,足球在草地上会受到路面上没有的阻力,斜面会施加加速度,改变足球的典型路径。然而,机器人穿越不同地形的能力通常不太受这些动力学差异的影响,只要它不滑倒——所以足球测试可以对地形变化敏感,而单独运动则不行。
“过去的方法简化了运球问题,做出了一个平坦、坚硬地面的建模假设。运动也被设计成更静态的;机器人不会试图同时奔跑和操纵球。这就是控制问题中更困难的动态。我们通过扩展最近的进展来解决这个问题,这些进展使更好的户外运动成为结合运动和灵巧操作的复合任务。”
在硬件方面,机器人有一组传感器,可以让它感知环境,让它感觉自己在哪里,“理解”自己的位置,并“看到”周围的一些环境。它有一组驱动器,让它施加力量,移动自己和物体。在传感器和执行器之间放置着计算机,或“大脑”,其任务是将传感器数据转换为动作,并通过电机应用。当机器人在雪地上奔跑时,它看不到雪,但可以通过它的电机传感器感受到雪。但足球是一项比走路更棘手的壮举——因此,除了新的运动技能外,该团队还利用机器人头部和身体上的摄像头来获得一种新的视觉感官方式。然后,我们运球。
“我们的机器人可以在野外活动,因为它携带了所有的传感器、摄像头和计算设备。这就需要一些创新,让整个控制器适合这个板载计算,”马戈利斯说。“这是学习有帮助的一个领域,因为我们可以运行一个轻量级神经网络,并训练它处理移动机器人观察到的噪声传感器数据。这与现在的大多数机器人形成了鲜明的对比:通常情况下,机器人手臂被安装在一个固定的底座上,放在一个工作台上,上面插着一个巨大的计算机。机器臂上既没有电脑也没有传感器!所以,整个东西很重,很难移动。”
要让这些机器人像自然界的机器人一样敏捷,还有很长的路要走,而且一些地形来说很有挑战性。目前,控制器还没有在包括斜坡或楼梯在内的模拟环境中进行训练。机器人并没有感知地形的几何形状;它只是估计它的材料接触特性,比如摩擦力。例如,如果有一个台阶,机器人就会被卡住——它将无法把球举过台阶,这是团队未来想要探索的领域。
研究人员还兴奋地将运球机器人开发过程中的经验教训应用到其他涉及运动和物体操纵的任务中,使用腿或手臂快速将不同的物体从一个地方转移到另一个地方。
参考链接:https://www.techgenyz.com/2023/04/03/four-legged-dribblebot-playing-soccer/
