吃饭需要多次精确的动作,才能将食物从盘子送到嘴里。我们用叉子或勺子串起或舀起各种不同形状和质地的食物,而不会把它们分开或从盘子里推开。然后,我们将食物拿到身边,不要让它掉落,以舒适的角度将其放入口中,咬住,然后用足够的力轻轻取出器具,将食物留在身后。我们重复这一系列动作,直到我们的盘子干净为止——一天三次。
对于脊髓损伤或其他类型运动障碍的人来说,在没有帮助的情况下完成上述这一系列动作几乎是不可能的,这意味着他们必须依靠护理人员来喂养。斯坦福大学计算机科学研究生 Jennifer Grannen 说,这会降低个人的主动性,同时也会导致看护者倦怠。
现在有一种选择:可以帮助残疾人自己进食的机器人。虽然市场上已经有机器人喂食设备,但它们通常会进行预先编程的动作,必须针对每个人和每顿饭进行精确设置,并将食物带到人嘴前的某个位置,而不是放进嘴里,这Grannen 说,这会给行动非常有限的人带来问题。
Dorsa Sadigh 的 ILIAD 实验室的一个研究团队,包括 Grannen 和计算机科学专业的同学 Priya Sundaresan、Suneel Belkhale、Yilin Wu 和 Lorenzo Shaikewitz,希望让机器人辅助喂养对所有参与者来说都更加舒适。该团队现已开发出几种新颖的机器人算法,可以自主且舒适地完成各种食物喂食过程的每一步。
一种算法结合计算机视觉和触觉来评估将叉子插入食物的角度和速度;另一个使用第二个机械臂将食物推到勺子上;第三个以自然舒适的方式将食物送到人的嘴里,目前他们的研究发表在arXiv预印本服务器上。
Sundaresan 说:“希望通过在这个领域取得进展,依赖护理人员帮助的人最终可以拥有更独立的生活方式。”
视觉和触觉串连
食品有各种形状和大小,它们的脆弱性或坚固性也各不相同,有些(如豆腐)在串得太紧时会碎裂,其他较硬的(例如生胡萝卜)需要用力串起来。
为了成功拾取不同的物品,该团队在机器人手臂上安装了一个摄像头以提供视觉反馈,并安装了一个力传感器以提供触觉反馈。在训练阶段,他们为机器人提供了多种食物,包括看起来相同但脆度不同的食物(例如,生的和熟的胡桃南瓜)和摸起来柔软但串起来时出乎意料地坚硬的食物(例如,生西兰花)。
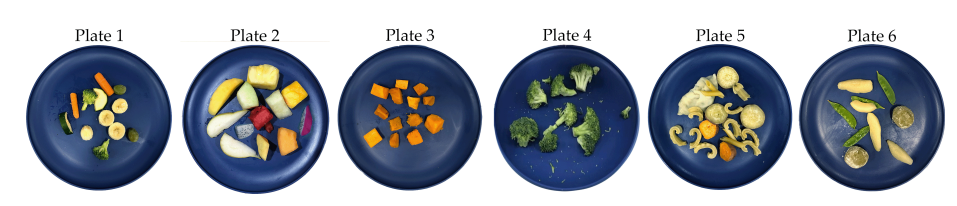
为了最大限度地成功拾取并尽量减少破损,视觉系统首先定位在食物上,并使用源自先前研究的方法使叉子以适当的角度与食物接触。接下来,叉子轻轻地探测食物以确定(使用力传感器)它是易碎的还是坚固的。同时,摄像头提供有关食物如何响应探头的视觉反馈。在使用视觉和触觉提示确定易碎性/坚固性后,机器人会在两种串接策略之间做出选择并立即采取行动:对坚固的物品进行更快更垂直的运动,对易碎物品进行更温和的倾斜运动。
Sundaresan 说,这项工作是第一个将视觉和触觉结合起来串起各种食物的作品,而且是在一次连续的互动中完成的。在实验中,该系统的表现优于不使用触觉的方法,并且还成功地检索了生的西兰花以及生的和煮熟的胡桃南瓜等不明确的食物。Sundaresan 说:“如果触觉不明确,则系统依赖视觉;如果视觉不明确,则系统依赖触觉。” 尽管如此,还是有一些物品躲过了机器人的叉子。“像荷兰豆或沙拉叶这样的薄物品非常困难,”她说。
她很欣赏机器人像人一样戳食物的方式。“人类也会获得视觉和触觉反馈,然后用它来告知如何插入叉子,”她说。从这个意义上说,这项工作标志着朝着设计可以以熟悉和舒适的方式行事的辅助喂养机器人迈出了一步。
勺子喂食
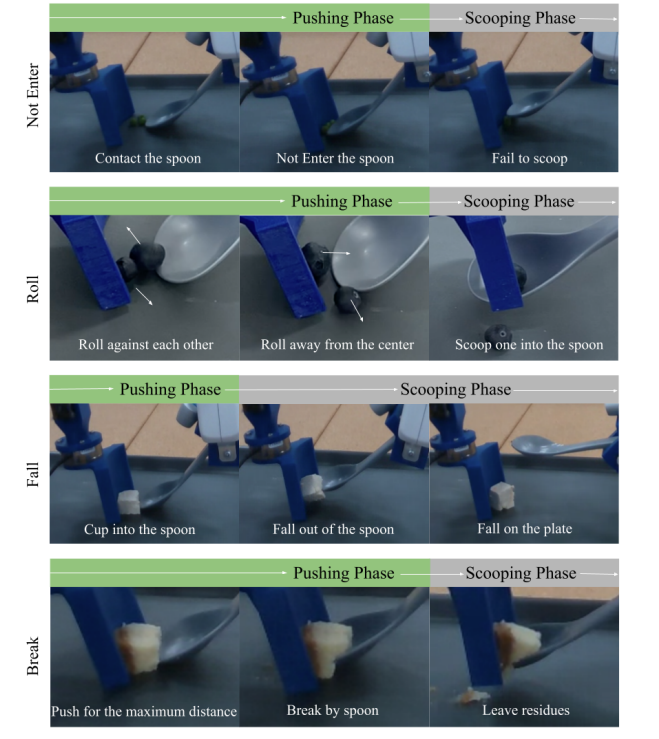
现有的辅助喂养方法通常需要更换器具来处理不同类型的食物。“你想要一个可以用一个勺子获取很多不同食物的系统,而不是换掉你正在使用的工具,”Grannen 说。但是有些食物,比如豌豆,会从勺子里滚开,而另一些食物,比如果冻或豆腐,会裂开。
Grannen 和她的同事意识到人们知道如何解决这个问题:他们用另一只手拿着叉子或其他工具将豌豆推到勺子上。因此,该团队设置了一个双手机器人,一只手拿着勺子,另一只手拿着弯曲的推动器,他们训练它捡起各种食物。
当这两个器具在食物的两侧相互靠近时,计算机视觉系统会将食物分类为坚固或易碎,并学会在食物接近破裂时进行注意。在那一点上,餐具停止相互移动并开始向上舀起,推动器跟随并向勺子旋转以将食物固定在适当的位置。
Grannen 说,这是第一项使用两个机械臂进行食物采集的工作。她还对探索其他双手喂食任务感兴趣,例如切肉,这不仅涉及计划如何切大块食物,还涉及如何在进行锯切动作时将其固定到位。她说,汤也是一个有趣的挑战。“你如何防止勺子溢出,你如何倾斜碗来取回最后几滴?”
咬合转移
Belkhale 说,一旦食物放在叉子或勺子上,机器人手臂就需要以自然舒适的方式将食物送到人的嘴里。到目前为止,大多数机器人只是简单地将食物送到人的嘴前,要求他们身体前倾或伸长脖子从勺子或叉子中取出食物。但他说,对于颈部以下完全不能动的人或有其他类型行动障碍的人来说,这是一项困难的运动。
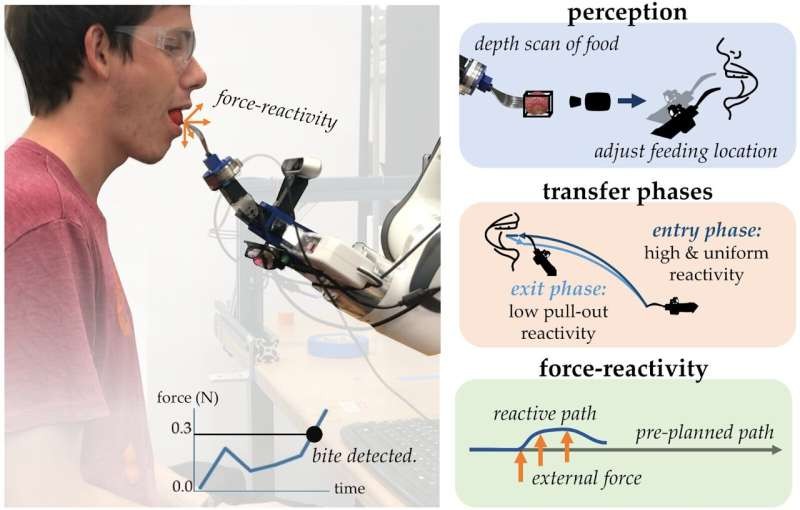
为了解决这个问题,斯坦福团队开发了一个集成的机器人系统,可以将食物一路送入人的嘴里,食物刚进入嘴里就停下来,当人咬一口时感应到,然后取下餐具。
Belkhale 说,该系统包括一个新颖的硬件,其功能类似于腕关节,使机器人的动作更像人,对人们来说更舒适。此外,它依靠计算机视觉来检测器具上的食物;当食物接近嘴巴时识别关键的面部特征;并识别食物何时通过面部平面进入嘴巴。
该系统还使用力传感器,旨在确保整个过程对被喂食的人来说是舒适的。最初,当食物被送到嘴里时,力传感器反应非常灵敏,以确保当器具接触到人的嘴唇或舌头时,机器人手臂会停止移动。接下来,传感器记录下咬了一口的人,这是机器人开始取出器具的信号,此时力传感器需要反应较小,以便机器人手臂施加足够的力将食物留在里面器具后退时的嘴巴。“这个集成系统可以在不同的控制器和不同级别的反应之间切换,”Belkhale 说。
人工智能辅助喂养
研究人员说,在将理想的辅助喂食机器人部署到野外之前,还有很多工作要做。例如,机器人需要更好地拾取 Sundaresan 所说的“对抗性”食物组,例如非常易碎或非常薄的物品。还有将大件物品切成一口大小的碎片或捡起手指食物的挑战。然后是人们与机器人就他们接下来想要什么食物进行交流的最佳方式的问题。例如,用户是否应该说出他们接下来需要什么,机器人是否应该随着时间的推移了解人类的偏好和意图,或者是否应该有某种形式的共享自主权?
一个更大的问题:所有的食物采集和咬合转移步骤最终会在一个系统中一起发生吗?“现在,我们仍处于独立处理每个步骤的阶段,”Belkhale 说。“但最终,目标是开始将它们组装在一起。”
参考链接:https://techxplore.com/news/2023-04-precise-assistive-feeding-robot-meal.html
