想一想当您晚上在家按电视遥控器上的按钮,或在餐厅使用各种餐具和玻璃器皿时,您的双手会做什么。这些技能都是基于触摸,当你在看电视节目或从菜单中选择东西时,我们的手和手指是非常熟练的机制,对启动非常敏感。
长期以来,机器人研究人员一直在努力创造机器人手的“真正”灵巧性,但令人沮丧的是,目标一直难以实现。机器人抓手和吸盘可以拾取和放置物品,但组装、插入、重新定向、包装等更灵巧的任务仍然停留在人类操作的领域。然而,在传感技术和处理传感数据的机器学习技术进步的推动下,机器人操作领域正在迅速发生变化。
高度灵巧的机器人手甚至可以在黑暗中工作
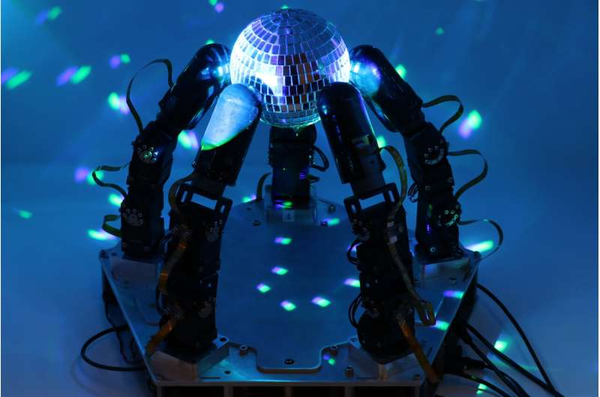
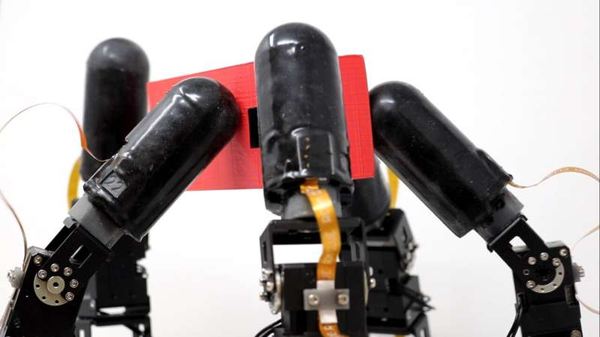
哥伦比亚工程公司的研究人员展示了一种高度灵巧的机器人手,它结合了先进的触觉和运动学习算法,以实现高水平的灵巧性。
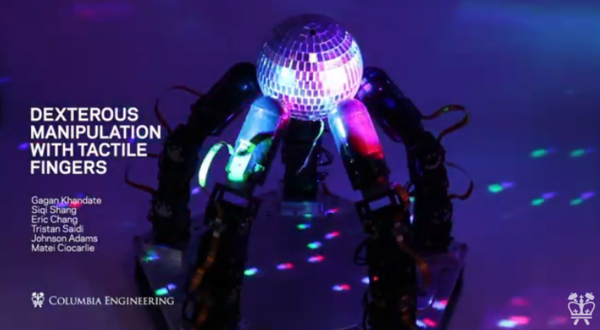
视频链接:https://youtu.be/mYlc_OWgkyI
作为技能展示,该团队选择了一项困难的操作任务:在手中对形状不规则的物体进行任意大的旋转,同时始终保持物体稳定、安全地握住。这是一项非常困难的任务,因为它需要不断地重新定位一部分手指,而其他手指必须保持物体稳定。这只手不仅能够执行这项任务,而且在没有任何视觉反馈的情况下,完全基于触摸感应。
除了新水平的灵巧性之外,这只手在没有任何外部摄像头的情况下工作,因此它不受光照、遮挡或类似问题的影响。而且手不依赖视觉来操纵物体这一事实意味着它可以在非常困难的光照条件下这样做,这会混淆基于视觉的算法——它甚至可以在黑暗中操作。
“虽然我们的演示是关于概念验证任务的,旨在说明手的能力,但我们相信这种灵巧程度将为现实世界中的机器人操作开辟全新的应用,”合伙人机械工程系和计算机科学系教授Matei Ciocarlie说。
“一些更直接的用途可能是物流和材料处理,有助于缓解供应链问题,比如近年来困扰我们经济的供应链问题,以及工厂的先进制造和装配。”
利用基于光学的触觉手指
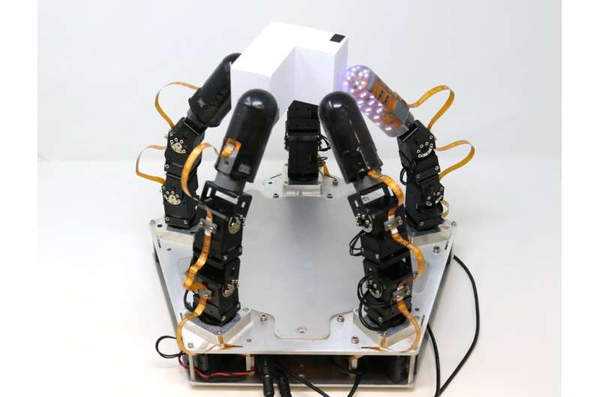
在早期的工作中,Ciocarlie 的团队与电气工程教授 Ioannis Kymissis 合作开发了新一代基于光学的触觉机器人手指。
这是第一个实现亚毫米精度接触定位的机器人手指,同时提供对复杂多曲面的完整覆盖。此外,手指的紧凑封装和低线数允许轻松集成到完整的机器人手中。
教手完成复杂的任务
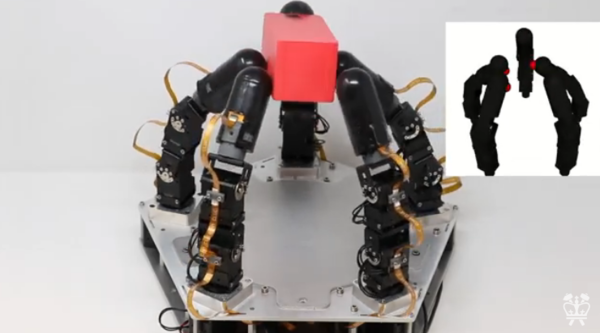
对于这项由 Ciocarlie 的博士研究员 Gagan Khandate 领导的新工作,研究人员设计并制造了一个有五个手指和 15 个独立驱动关节的机器人手——每个手指都配备了该团队的触摸感应技术。
下一步是测试触觉手执行复杂操作任务的能力。为此,他们使用了新的运动学习方法,或机器人通过练习学习新身体任务的能力。特别是,他们使用了一种称为深度强化学习的方法,并增加了他们为有效探索可能的运动策略而开发的新算法。
机器人仅用几小时的实时时间就完成了大约一年的练习
运动学习算法的输入完全由团队的触觉和本体感受数据组成,没有任何视觉。借助现代物理模拟器和高度并行的处理器,该机器人使用模拟作为训练场,仅在几小时内实时完成了大约一年的练习。然后,研究人员将这种在模拟中训练的操作技能转移到真正的机器人手上,这能够达到团队希望的灵巧程度。
Ciocarlie 指出,“该领域的方向性目标仍然是家庭辅助机器人技术,这是真正灵巧性的终极试验场。在这项研究中,我们已经证明,仅基于触摸感应,机器人手也可以非常灵巧。一旦我们也将视觉反馈与触觉一起添加到组合中,我们希望能够实现更加灵巧,并有一天开始接近人手的复制。”
最终目标:将抽象智能与具身智能结合起来
Ciocarlie 观察到,最终,一个在现实世界中有用的物理机器人需要抽象的语义智能(从概念上理解世界是如何运作的)和具身智能(与世界进行物理交互的技能)。OpenAI 的 GPT-4 或谷歌的 PALM 等大型语言模型旨在提供前者,而本研究中实现的灵活操作代表了后者的互补进步。
例如,当被问及如何制作三明治时,ChatGPT 会键入一个分步计划作为回应,但需要一个灵巧的机器人来执行该计划并实际制作三明治。同样,研究人员希望具有体能技能的机器人能够将语义智能从纯粹的互联网虚拟世界中提取出来,并将其很好地用于现实世界的体力任务,甚至可能在我们的家中。
参考链接:https://techxplore.com/news/2023-04-highly-dexterous-robot-darkjust.html
