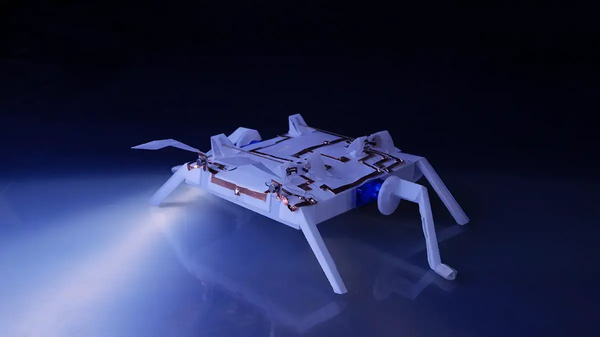
由加州大学洛杉矶分校领导的团队设计的一种以折纸为灵感的机器人,当它的任一天线感应到障碍物时,它可以反转方向。
机器人专家采用了一种类似于传统折纸艺术的方法,用柔韧的薄片制造自主机器,这些轻型机器人制造起来更直接、更具成本效益,而且它们更紧凑的外形使它们更便于储存和运输。
然而,刚性计算机芯片的传统要求能够实现传感、分析和适应环境等高级功能,这给脆弱的片材增加了额外的重量,使其难以折叠。因此,必须在机器人形成最终形状后添加基于半导体的组件。
现在,由加州大学洛杉矶分校 Samueli 工程学院的研究人员领导的一个多学科团队已经为完全可折叠的机器人创造了一种新的制造技术,这些机器人可以在不依赖半导体的情况下执行各种复杂的任务,一项详细介绍研究结果的研究已发表在《Nature Communications》上。
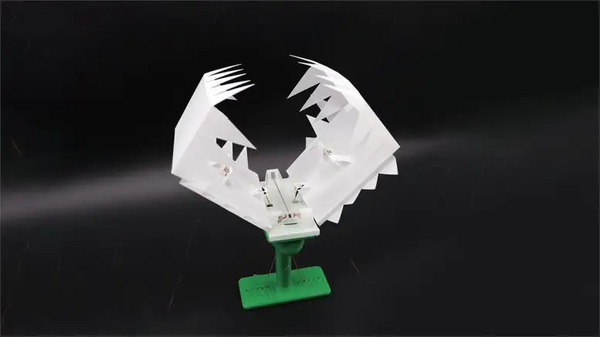
一种类似金星捕蝇草的机器人,当它的两个下颌传感器检测到物体时,它就会包围“猎物”。
通过将柔性导电材料嵌入预先切割的聚酯薄膜片中,研究人员创建了一个信息处理单元或晶体管系统,可以与传感器和执行器集成。然后他们用模拟半导体的简单计算机模拟功能对表进行编程。一旦被切割、折叠和组装,板材就变成了一个自主机器人,可以精确地感知、分析和响应环境。研究人员将他们的机器人命名为“OrigaMechs”,这是 Origami MechanoBots 的缩写。
“这项工作导致了一种新的折纸机器人,它具有扩展的能力和自主水平,同时保持了与基于折纸折叠的制造相关的有利属性,”该研究的主要作者、加州大学洛杉矶分校机械工程博士生 Wenzhong Yan说。
OrigaMechs 从折叠创建的机械折纸多路复用开关和编程的布尔逻辑命令(例如“AND”、“OR”和“NOT”)的组合中获得了计算能力。这些开关启用了一种机制,该机制根据输入到系统中的可变压力和热量有选择地输出电信号。
使用新方法,该团队构建了三个机器人来展示该系统的潜力:
- 一种类似昆虫的步行机器人,当它的任一触角感应到障碍物时会改变方向
- 一个类似金星捕蝇草的机器人,当它的两个下颚传感器检测到一个物体时,它就会包围一个“猎物”
- 可重新编程的双轮机器人,可以沿着不同几何图案的预先设计的路径移动
虽然机器人被拴在演示的电源上,但研究人员表示,长期目标是为自主折纸机器人配备由薄膜锂电池供电的嵌入式储能系统。
无芯片设计可能使机器人能够在极端环境中工作——强辐射或磁场,以及射频信号强烈或静电放电强的地方——传统的基于半导体的电子设备可能无法正常工作。
“这些类型的危险或不可预测的场景,例如在自然或人为灾难期间,可能是折纸机器人被证明特别有用的地方,”研究首席研究员、电气和计算机工程助理教授兼加州大学洛杉矶分校实验室主任 Ankur Mehta 说,适用于嵌入式机器和无处不在的机器人。
“机器人可以针对特殊功能进行设计,并可以非常快速地按需制造,”Mehta补充道。“此外,虽然距离很远,但在其他星球上可能存在一些环境,在这些环境中,不受这些情况影响的探险机器人将是非常可取的。”
通过这种灵活的切割和折叠技术构建的预组装机器人可以采用扁平包装进行运输,从而节省大量空间。这在太空任务等场景中非常重要,在这些场景中,每一立方厘米都很重要。低成本、轻便且易于制造的机器人还可以带来创新的教育工具或新型玩具和游戏。
参考链接:https://scitechdaily.com/origami-robotics-scientists-push-the-boundaries-of-autonomous-capabilities/
