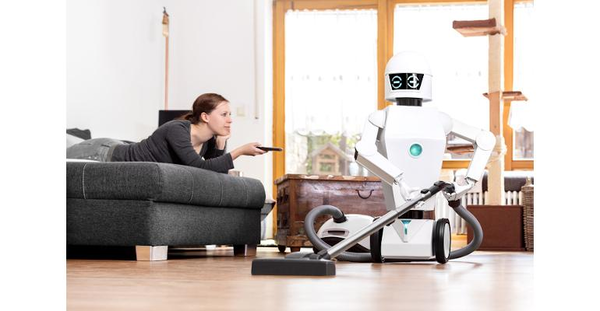
我们花费大量时间执行平凡的任务,例如清洁、整理衣服或书籍,或准备烹饪。我们已经瞥见了可以处理这些任务的家用机器人,但几十年来它们仍然是一个未实现的梦想。几十年来,机器人助手,如杰森一家的机器人管家 Rosie 和星球大战的 C-3PO 和 R2-D2,已经成为我们文化的一部分。根据最近的一项调查,只有 36% 的家庭使用“专用机器人”来处理吸尘、游泳池清洁和割草等任务。虽然多项研究表明人们喜欢机器处理他们认为的“四个 D”(乏味、肮脏、危险和昂贵)任务的想法,但机器人行业正在努力生产更多可训练和可训练的通用机器人。执行多项任务。
与家用机器人一样,自动驾驶汽车在过去十年中经历了平行发展,对自主性的高期望仅部分实现。就目前而言,即使是在有限地域范围内出租的机器人出租车也需要远程人类主管来处理可能出现的新情况。不过,最终,自动驾驶汽车比家用机器人走得更远,这可能看起来令人惊讶。家庭机器人和自动驾驶汽车之间的差异可以从多个角度进行分析,包括操作、导航、硬件、经济和商业模式。分别看待它们,我们可以了解影响家用机器人出现和发展的基本因素和突出挑战。
家用机器人和自动驾驶汽车如何比较
通用家用机器人和自动驾驶汽车都是集成了感知-计划-控制回路的机器,是人类环境中的自主代理。两者都需要先进的机器学习算法和决策系统来实时应对复杂、不可预测的情况。罗德尼布鲁克斯共同创造了 Roomba 的机器人专家预测,要到 2032 年才能在有限的地理区域内实现完全自主的城市机器人出租车,而独立灵巧的机器人手要到 2030 年才能实现。他不相信负担得起的家用机器人到 2035 年,可以在美国普通家庭中应对杂乱和狭窄通道等所有复杂情况的机器人都会出现。通用家用机器人将灵巧的机器人手与负担得起的家用机器人结合起来,可以在杂乱无章的环境中导航,并且至少需要同样长的时间,大多数专家认为。尽管这些是基于当前趋势的猜测,但它提出了一个问题,即为什么家用机器人比自动驾驶汽车更难制造。
家用机器人的挑战
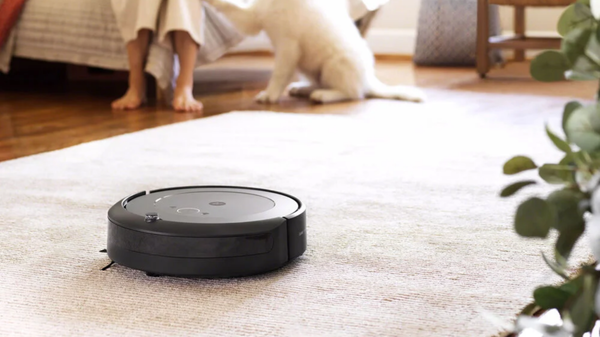
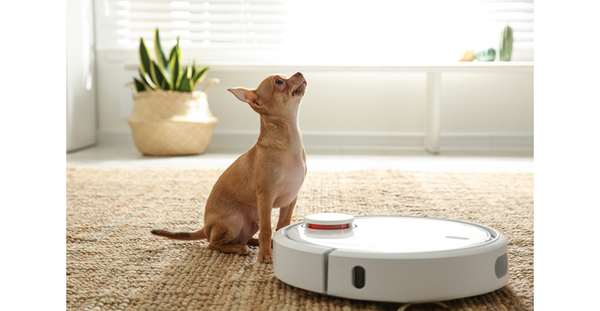
与自动驾驶汽车相比,家用机器人在更加非结构化的环境中运行。即使是最普遍的家用机器人——机器人吸尘器——也必须在极其复杂的环境中导航。他们在有动态障碍物的地方运营,包括儿童和宠物,这些障碍物不遵守交通法规或不受城市道路施加的任何限制。他们还遇到了比自动驾驶汽车更多的物体。此外,在狭窄的人类环境中航行需要了解白天的高活动期以及社交线索。
有前途的技术与警告
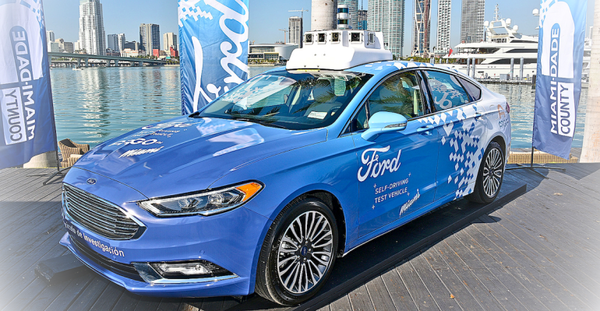
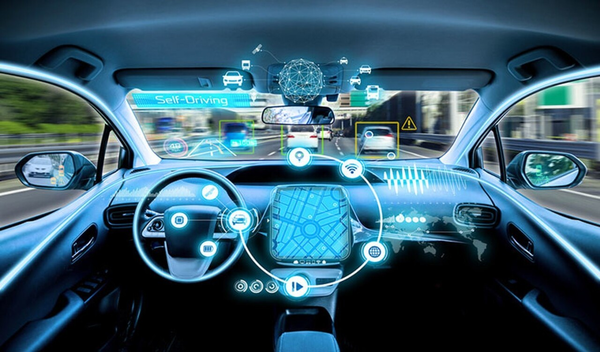
自动驾驶汽车可以减少事故、减轻疲劳并为残疾人提供独立感。在 5 级完全自主的外推案例中,自动驾驶汽车(更具体地说,是机器人出租车)的众多优势之一是它们消除了对大多数闲置汽车的大量停车场的需求,他们减少了城市的拥堵。尽管自动驾驶汽车具有许多优势,但它们一直受到安全性和可靠性问题的困扰。已经有自动驾驶汽车与停放的紧急车辆发生事故和进入施工区的情况——这两种情况人类都可以清楚地理解。与家用机器人类似,人类环境可能非常动态,需要更有效地处理未知物体的方法。
自动驾驶汽车的长尾不断发展,必须考虑极端天气、眩光、不可预测的行人行为等条件。尽管如此,只要在紧急情况下向人类驾驶员提供交接,4 级(几乎完全自主)的自动驾驶汽车是完全可操作的。
家用机器人的趋势
许多趋势正在汇聚,重新点燃家用机器人的发展。一个例子是更好的计算机架构,它支持低功耗计算,使相机能够执行物体检测以及人体姿势和面部检测。定制处理器和视觉处理单元可在单个芯片上提供万亿次运算。由 OpenCV(开源计算机视觉库)支持的 OAK-D 相机是具有可配置低功耗计算的相机的一个很好的例子。Qualcomm 的 Robotics RB5、Nvidia Xavier和其他低成本片上系统解决方案等硬件平台使强大的 SLAM 算法和深度学习网络能够在同一集成系统上运行。
视觉和摄像头技术在过去十年中取得了长足的进步,使机器人能够通过训练集中的几个示例来检测物体。家用机器人的下一个前沿领域是能够有人教机器人管家新任务或在机器人中建立足够的内在知识以执行有用的任务,例如清洁台面或捡起玩具。CLIP(对比语言-图像预训练)等自监督模型的预训练能够捕获基础模型中的大量变化。利用这些趋势,一个相当小的团队可以通过使用开源工具构建所有基本算法块来交付专用家用机器人。
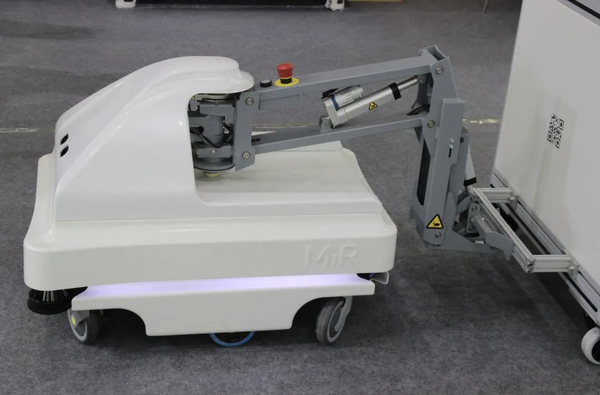
Cobots——可以与人类一起安全工作的协作机器人,主要用于工厂和仓库——充当商业和住宅机器人之间的垫脚石。协作机器人提供“智能停止”操作,该操作通过基于关节感应的力限制来工作,并使机器人在接触到人时停止。另一类协作机器人称为“本质安全机器人”。它们比其他家用机器人更小,并且由于有效载荷低(通常最大 1 公斤)而不会伤害人类。这些协作机器人非常适合简单的家务劳动,例如清洁表面。
操纵是艰难的
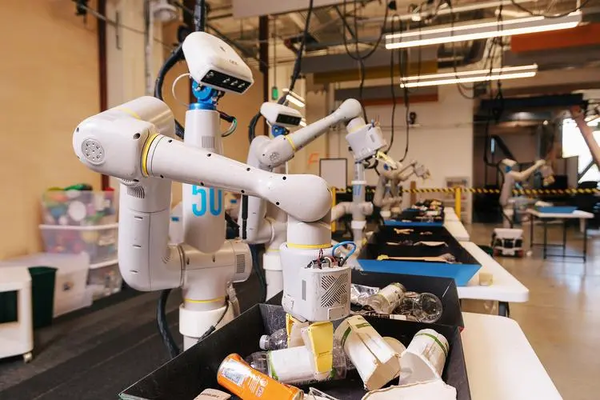
当我们从家用机器人转向带有操纵器的机器人时,另一个挑战出现了,而 Moravec 的悖论适用于幼儿拥有的感觉运动技能的复杂性,这似乎是正确的。拾取和移动物体是家用机器人最基本也是最复杂的动作之一,需要灵巧和精细的运动控制。它需要视觉、触觉和本体感觉的结合。为了看到物体并操纵它们,机器人需要在机器人本身运动时跟踪它们的位置和形状。此外,门或抽屉等物体以特定方式移动,这需要训练或建模。一旦它们在物体的范围内,触摸感应有助于验证物体的大小,并且在处理物体时不会损坏物体。最后一个方面是本体感觉,
相比之下,自动驾驶汽车必须在不扰乱交通的情况下按照交通规则行驶并避免碰撞——总体而言,这是一项不太复杂的任务。
家用机器人经济学
消费者真空机器人历来对价格敏感,高端家用机器人的采用率仍然较低。就通用机器人而言,制造商需要通过教育和营销重塑消费者行为,而不是添加原始技术。对于花费 1,000 美元的消费者来说,他们必须相信所获得的时间和大大减少的工作量的价值。考虑到这种机器人的材料成本以及摄像头、激光雷达、力反馈传感器、电池、控制器和处理器等传感器的成本,目前的总成本超过了大多数消费者认为家用电器可以接受的价格,在价格变得合理之前,规模经济需要发挥作用。
客户的期望还需要与设备的实际功能相匹配。与任何家用电器一样,当期望很高而机器人令人失望时,它就会阻碍采用。鉴于它们的传感和计算能力更为有限,有时机器人无法重新定位自身并且无法自动返回码头,或者它可能无法适应所有类型的地毯。当家用机器人完成工作的时间太长,或者根本无法完成时,消费者就会失望并停止使用它们。
相反,4 级自动驾驶汽车已经在凤凰城和旧金山进行高级测试。虽然对自动驾驶汽车的崇高要求有所降温,但 3 级(半自动)的功能已经在一些汽车中,而 4 级最有可能在五年内达到城市出租车的远程后备司机。另一方面,通用家用机器人还没有进入这个发展阶段,因为它们还没有在足够多的人的家中得到充分部署。对于家用机器人来说,与人类互动的反馈循环甚至还没有开始。
自动驾驶汽车仍然面临全新环境或天气的挑战。然而,结合最近在预训练、详细地图收集和远程后备驾驶员方面的进展,自动驾驶汽车比家用机器人更快成为现实。
作为消费品的家用机器人
大众消费机器人需要电池寿命、耐用性和环保意识。它需要负担得起、对儿童和宠物安全且可靠,并且需要为消费者提供明显的好处。
可用性和直观性是关键因素,因为机器人可能充满复杂的功能,需要感觉自然才能用于大众消费产品。考虑一下告诉通用机器人房间不应该打扫或桌子应该打扫的挑战。这个动作应该通过智能扬声器发出的语音命令、通过摄像头捕捉的视觉演示,还是通过手机应用程序来实现?另一个类似的问题是如何训练家用机器人的手臂在准备蔬菜时进行精确切割。要使家用机器人在大众消费市场真正发挥作用,必须满足一长串苛刻的要求。
日本公司至少十年来一直在制造老年护理机器人,但收效甚微。它们目前非常昂贵,因此最好在护理机构中大规模使用。养老机器人的缺点是可以消除医患互动,但鉴于大多数发达国家护理人员的匮乏,越来越多的养老机构可能会采用养老机器人。
在进入家庭的初期,机器人即服务(RaaS)是一种值得探索的商业模式。RaaS,更普遍的是硬件即服务 (HaaS),是一种避免购买硬件的高额前期成本并负责部署和客户支持的方法。制造商负责执行升级,并且客户试用机器人的门槛较低。Grover 等公司已经成功地使用电子产品实现了 HaaS;家庭机器人是一个自然的延伸。凭借更可预测的月收入和更长的客户关系,RaaS 也可能对机器人制造商有利。
结论
从广义上讲,家用机器人需要在多个复杂的方面进行改进,包括在混乱环境中的导航、传感器成本、机器人操作、客户教育和人机通信。相反,自动驾驶汽车面临的最大挑战是生产问题:针对罕见和不利情况进行培训,以最少的软件更改扩展到多个城市,并使自动驾驶汽车负担得起。一旦家用机器人获得应有的尊重和认可,并且潜在用户意识到它们可以执行对人们(尤其是老年人)的生活质量产生巨大影响的任务,那么家用机器人将获得更多资金,并且我们很可能会看到它们的发展、改进和采用的大幅增长。
参考链接:https://www.designnews.com/robotics/why-are-home-robots-harder-self-driving-cars-build
