韩国工程研究团队开发了一种四足机器人技术,即使在视觉确认受阻的灾难性情况下,也可以在没有视觉或触觉传感器帮助的情况下,在树根等不平整的环境中爬上爬下并移动,不会由于黑暗或火焰产生的浓烟而摔倒。
电气工程学院城市机器人实验室 Hyun Myung 教授的研究团队支持步行机器人控制技术,该技术可在各种非典型环境中实现稳健的“盲目运动”。
KAIST 研究团队开发了 DreamWaQ 技术,之所以这样命名,是因为它使行走机器人即使在黑暗中也能四处走动,就像一个人刚起床并在黑暗中去洗手间时可以在没有视觉帮助的情况下行走一样。通过将这项技术安装在任何有腿机器人的顶部,将有可能创建各种类型的 DreamWaQer。
现有的步行机器人控制器基于运动学或动力学模型,这表示为基于模型的控制方法。特别是在开阔、凹凸不平的田野等非典型环境中,需要更快地获取地形特征信息,以保持行走的稳定性。然而,它已被证明在很大程度上取决于调查周围环境的认知能力。
相比之下,Hyun Myung 教授的研究团队基于深度强化学习(RL) 方法开发的控制器可以通过从模拟器获得的各种环境数据快速计算出适合步行机器人每个电机的控制命令。鉴于从模拟中学习的现有控制器需要单独重新编排才能使其与实际机器人一起工作,而研究团队开发的这种控制器预计可以轻松应用于各种步行机器人,因为它不需要额外的调整过程。
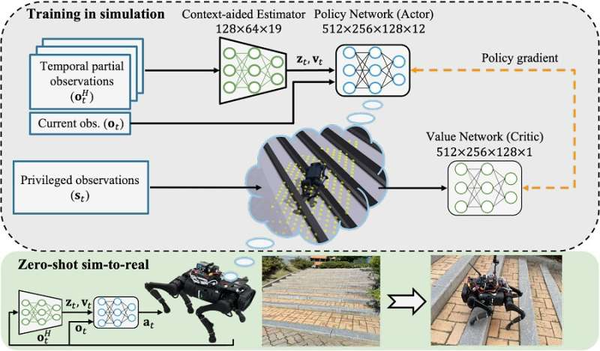
研究团队开发的控制器 DreamWaQ 主要由估计地面和机器人信息的上下文估计网络和计算控制命令的策略网络组成。上下文辅助估计器网络通过惯性信息和关节信息隐式地估计地面信息和显式地估计机器人的状态。此信息被馈送到策略网络以用于生成最佳控制命令,这两个网络在模拟中一起学习。
上下文辅助估计器网络是通过监督学习学习的,而策略网络是通过actor-critic架构(一种深度 RL 方法)学习的。actor网络只能隐式推断周围的地形信息。在模拟中,周围的地形信息是已知的,并且具有准确地形信息的critic或价值网络评估参与者网络的策略。
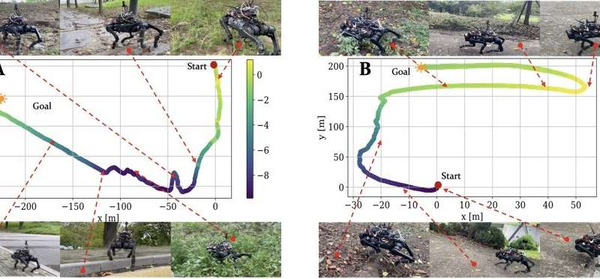
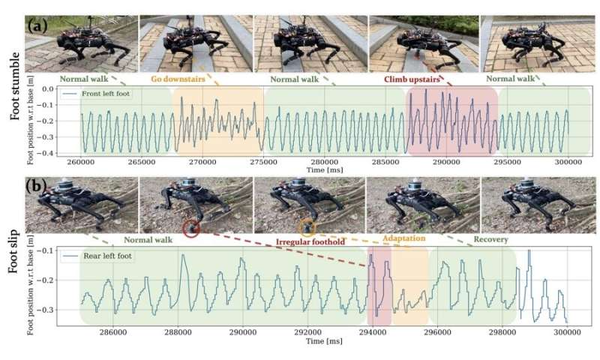
DreamWaQer机器人不仅在实验室环境中行走,还在校园周边路缘石和减速带多的室外环境中,以及树根和碎石多的田野上行走,克服了相差 1 米的楼梯,高度是它身体的三分之二。此外,无论环境如何,研究团队都证实它能够在 0.3 m/s 的慢速到 1.0 m/s 的相当快的速度范围内稳定行走。
这项研究的结果可在arXiv预印本服务器上发表的一篇论文中找到,并将于 5 月底在伦敦举行的 IEEE 机器人与自动化国际会议 (ICRA) 上发表。
参考链接:https://techxplore.com/news/2023-05-dreamwaqer-quadrupedal-robot-dark.html
