无人机(UAV)具有广泛的用途,包括用于农业和环境监测的航空摄影等用途。目前许多无人机技术需要与无人机建立目视联系,也就是说,操作员可以看见它。然后,无人机收集的数据通过自由空间光通信进行传输,该技术利用开放空间中的光来传递信息。然而,这种技术在信号遮挡方面非常容易受到影响,特别是在城市密集区域,因为建筑物和植被可能会阻碍目视联系。
在一篇最近发表的论文中,研究人员开发了一种方法,能够找到一种近乎最优的无人机位置,使得无人机可以与两个地面用户建立可靠的视距链接。
“许多新兴的通信系统需要视野条件。利用无人机在三维空间中的移动性,可以轻松地建立与地面用户的视野链接。然而,大多数现有的无人机部署方案采用纯视线通道模型或概率通道模型,因此无法保证视野条件,”中国香港中文大学深圳校区科学与工程学院的研究员郑远帅说道。
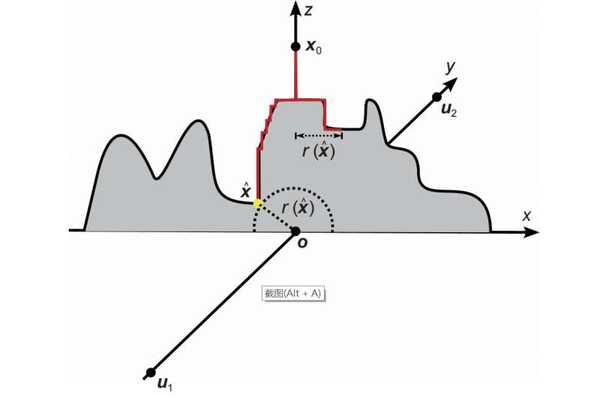
为了实现这一目标,研究人员首先计算了 UAV 的最佳中继放置位置,然后采用两阶段搜索算法解决了各种计算问题,以确定最佳 UAV 定位。实验是在真实的 3D 城市地图上进行的。一个必要的计算是建筑覆盖率,它用来量化该区域的建筑密度。这些计算有助于解决 UAV 在现实世界中可能遇到的问题。
“与可以穿透一些障碍物,如墙壁和树木的射频信号不同,在自由空间光通信中使用的光学信号很容易被物理障碍物阻挡,” Zheng说道。“其他一些工作使用3D地图或无线电图来离线搜索最佳的无人机位置,但地图的维护成本和离线计算的复杂性都很高。在本文中,提出了一种具有直视保证的在线搜索算法。数值结果表明,在300米的搜索距离内,所提出的方案实现了超过95%的全面的3D搜索方案的性能。”
与对其他UAV自由空间光通信系统的研究不同,这项研究考虑了城市的实际地貌。在理论等势面上搜索是可能的,但在现实世界中,机器会遇到问题。研究人员开发的算法确定了两个用户间的等势面。等势面指的是两个用户之间的空间,在该空间中,他们可以从UAV获得相同的性能。如果等势面是弯曲的,则可以进行额外的计算以搜索最佳位置,以匹配近似垂直平面。
当地面上有两个用户并且它们之间有障碍物,例如建筑物或树木,并且用户在阴影中时,该算法可以成功确定搜索无人机继续轨迹。与更为手动的穷尽式3D搜索相比,研究人员开发的算法能够达到超过95%的穷尽式3D搜索性能,使其成为这种技术的可能可行选项。
展望未来,研究人员计划研究所开发算法的能力。目前的研究依赖于两个用户,但如果有超过两个用户,本研究提出的计算方法无法直接应用。在未来的研究中,他们将开发额外的计算方法,可以考虑更多的用户。
“最终,我们想要提出一种超低复杂度的在线无人机部署方案。这样的方案在理论上可以保证性能达到一定要求,同时使得多个无人机能够在极其复杂、未知和潜在变化的环境中快速响应和部署,” 郑说。
