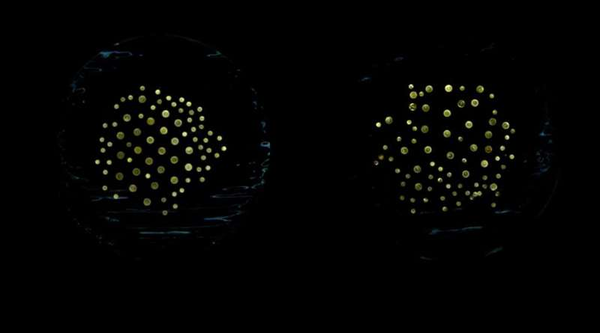
康奈尔大学和马普智能系统研究所之间的研究合作发现了一种扩展群集行为的微型机器人的有效方法:混合不同尺寸的微米级机器人使它们能够自组织成多样化的模式,当施加磁场时,可以操纵这些模式。该技术甚至允许群体“围住”被动的物体,然后将它们驱逐。
这种方法可以帮助指导未来的微型机器人如何实现目标药物释放,也就是批量微型机器人在人体内运输并释放制药产品。
这个团队的论文《异质微机器人集合的可编程自组织》已于6月5日在《美国国家科学院院刊》上发表。
主要作者是史蒂文·塞隆(Steven Ceron),他是2022年获得博士学位的人,曾在本文共同高级作者兼康奈尔大学工程学院电子与计算机工程系Aref和Manon Lahham教职研究员Kirstin Petersen的实验室工作。
彼得森集体体现智能实验室一直在研究一系列方法,包括算法、经典控制和物理智能等,以引导大型机器人集团表现出智能行为,通常是通过利用机器人与环境和彼此的互动来实现的。然而,当应用于微观尺度技术时,这种方法极为困难,因为它们还不足以容纳机载计算。
为了应对这一挑战,Ceron和Petersen与文章的合作者Gaurav Gardi和Metin Sitti合作,他们来自于德国斯图加特的马普智能系统研究所。Gardi和Sitti专注于开发由磁场驱动的微观系统。
“问题在于如何在没有计算、感知或通信手段的机器人群中实现有用的行为,”彼得森说。“在我们的上一篇论文中,我们展示了通过使用单一的全局信号来激活机器人,从而影响它们的成对互动,实现集体运动、基于接触和非接触的物体操纵。现在,我们已经证明,我们可以通过简单地将不同大小的微型机器人放在一起,从而使它们的成对互动变得不对称,进一步扩展这种行为的能力。”
本案中的微型机器人是3D打印的聚合物圆盘,每个大致与人类头发的宽度相同,表面喷涂了一层薄薄的铁磁性材料,并置于一个直径为1.5厘米的水池内。
研究人员采用了两个正交的外部振荡磁场,并调节其振幅和频率,使每个微型机器人绕其中心轴旋转并产生自己的流动。这种运动反过来产生一系列磁性、流体动力学和毛细作用力。
“彼得森说,“通过改变全球磁场,我们可以改变这些力量的相对大小。这就改变了群体的总体行为。”
通过使用不同大小的微型机器人,研究人员证明他们可以控制群体的自组织水平以及微型机器人的组装、散布和移动。研究人员能够:将群体的总体形状从圆形变为椭圆形;强制相似大小的微型机器人聚集成子群;调整单个微型机器人之间的间距,使群体能够共同捕获和驱逐外部物体。
彼得森解释说:“我们会对系统能够进行囚禁和驱逐感到兴奋的原因是,例如,你可以喝下一瓶完全对人体无害的微型机器人,让它们囚禁和运输药物,并将其带到身体的正确部位释放。”“这不是完美的物体操作,但在这些微观系统的行为中,我们开始看到与更复杂的机器人有很多相似之处,尽管它们缺乏计算能力,这是非常令人兴奋的。”
Ceron和Petersen使用了一种叫做群集振荡器模型或者群集振荡器,来准确地描述不同大小的圆盘之间的非对称相互作用如何使它们自组织。
现在团队已经证明了群集振荡器适用于如此复杂的系统,他们希望该模型也可以用于预测新的和之前未见过的群聚行为。
“使用群集模型,我们可以抽象出物理交互,并将其总结为群集振荡器之间的相位交互。这意味着我们可以应用这个模型或类似的模型来描述各种微型机器人群的行为,”目前在麻省理工学院担任博士后研究员的Ceron说。“现在,我们可以开发和研究磁性微型机器人的集体行为,并可能使用群集模型来预测这些微型机器人未来设计可能实现的行为。”
在当前的研究中,我们通过微型机器人的尺寸来编程施加的力的差异,但我们仍有一个巨大的参数空间需要探索。我希望这代表了一系列研究中的第一步,我们利用微型机器人形态的异质性来引发更复杂的集体行为。
