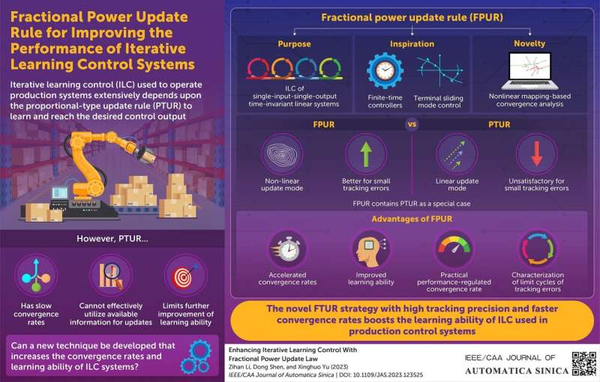
从自己以往的错误中学习并不仅仅限于人类,计算机也可以做到。在工业中,这是通过基于计算机的控制系统来完成生产系统操作的。对于批次进行特定任务的工业机器人,例如制造服装、电脑芯片或烘焙食品,最常用的控制技术是迭代学习控制(ILC)。大多数工业仍然依靠使用一种学习策略称为比例类型更新规则(PTUR)的ILC系统。这种技术通过反复执行相同的任务并基于前几次迭代遇到的错误更新其控制输入,提高了ILC系统的性能。
然而,这种控制方法学说在几十年前就已经提出。由于增加了对执行更复杂任务的ILC系统的采用,因此需要更快、更准确的学习技术。
最近,一组科学家提出了一种新技术,利用分数幂更新规则(FPUR)来提高单输入单输出线性ILC系统的性能潜力。这项研究已经发表在IEEE/CAA自动化学报上。
收敛速度——期望输出与实际输出差异随时间减少的速度——在定义增量学习控制系统的效率方面起着至关重要的作用。现有的改进收敛速度的方法往往在需要高精度的情况下并不令人满意。即使在使用恒定或手动选择的学习增益的情况下,当前使用线性更新方法的增量学习控制系统也未能充分利用可用信息。因此,科学家们研究了超过简单固定增益更新法的方法,利用非线性更新方法进行学习并达到期望的输出。
“传统的比例积分微分控制器(PTUR)使用线性项来跟踪误差以更新控制输入。另一方面,分数阶比例积分微分控制器(FPUR)使用分数项进行更新。由于任何小于1的正数的分数次幂都比自身大,因此FPUR对于小的跟踪误差的更新强度比PTUR更大,导致更快的收敛速率,”这项研究的主要作者、中国人民大学数学学院硕士生李子涵解释道。
该团队采用新的有限时间控制(FTC)和终端滑模控制(TSMC)策略,开发了一种新的FPUR方法,这些策略是克服前面提到的问题和提高收敛速度的潜在技术。科学家们还采用非线性映射方法探索了随时间变化的误差动力学。这种方法使他们能够报告快速的收敛性能,并表征ILC系统跟踪误差可能的极限周期。此外,还进行了数值模拟,以验证新方法的有效性。
当被问及该提议的系统将如何改变ILC系统领域时,李表示:“这项研究具有三个主要目的。首先,提供了一种使用非线性更新方法来提高学习能力的算法。其次,展示了适应分数幂项可以根据实际表现调节收敛速度。最后,它表现出了与FTC和TMSC相当的快速收敛速度。”
这项研究首次证明了在单输入单输出线性系统中使用FPUR进行ILC的可行性。所提出的技术在其他重复性系统中也可能被使用,如自动驾驶车辆、无人机和康复机器人。
