过去十年来,机器人领域的研究正在蓬勃发展,旨在应对工业和公共领域的真正价值挑战。随着每天都有新的机器人系统涌现,开发可靠的工具以评估它们的性能并测试支撑其功能的算法至关重要。
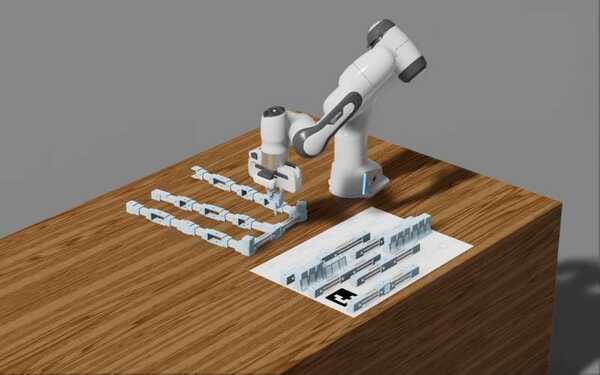
牛津机器人研究所、制造技术中心(MTC)和伯明翰大学的研究人员最近推出了“机器人装配操作和规划(RAMP)”基准,这是一种评估装配机器人(即专门设计用于装配产品的机器人)运用对象操作和工作规划能力的标准。这一新基准介绍在在arXiv预印本服务器上发表的论文中,有助于提高装配机器人的能力,促进其在制造业中的应用。
这篇论文是与位于英国考文垂的制造技术中心(MTC)合作完成的,我们与该中心在行业内有许多合作伙伴,都面临着长期组装规划领域内相似的问题。研究人员之一杰克·柯林斯(Jack Collins)告诉Tech Xplore。
这一系列问题的领域包含了许多机器人学上的挑战和未解之谜,因此我们与MTC合作设计了一个基准测试,旨在反映这个领域和其中的挑战,同时也确保这个测试对于研究人员来说是可操作的,以便于他们为解决类似问题做出贡献。
这项工作是在牛津大学由Ingmar Posner教授主导的身体智能EPSRC计划资助下进行的。我们的基准测试旨在面向挑战、易于使用且具有开放性。我们的愿景是提供一个平台,进一步演变成一个社区驱动的努力,以专注于制造和装配的特定应用为重点促进机器人技术的研究。
Posner、Collins及其同事们的目标是创建一个开放式的基准,可应用于更广泛的机器人装配任务。RAMP利用一系列基础部件,可重新配置和扩展,以测试机器人组装更广泛的对象的能力。
"为了解决不同目标配置的变化,RAMP需要进行明确的推理和规划,以决定梁的组装顺序,否则将会出现不可行的装配序列,"科林斯解释道。
实质上,RAMP 允许用户可靠地评估机器人操纵器组装各种横梁以形成数种不同目标配置的能力。该基准测试旨在应对离场施工领域中常见的挑战,即部件在离场处预制并装配,例如用于形成建筑内部结构的框架。
“基准特征采用一系列3D打印节点和铝型材组成的梁,目标是将这些梁以最快的速度组装成给定的目标结构,同时确保可重复性,”柯林斯说。“RAMP是独特设计的,旨在评估需要明确排序组装的长周期组装任务。我们的基准还通过公开所有资源降低了参与门槛,以便所有人都可以开始。”
RAMP是公开的,因此全球的研究人员和制造商现在可以使用它来测试自己的机器人系统。用户将获得开始使用基准测试所需的所有内容,包括基础部件、组装指南、基线实现的代码以及基于Nvidia Isaac平台的高度逼真的模拟环境的代码。
“RAMP还提供了一个基准测试方法,能够解决容易的装配问题,我们公开发布这个基准测试方法的目的是让其他人使用并在我们的基础上进行进一步的研究,”Collins说道,“我们相信这将在直接应用于工业的问题领域上带来可衡量的进步,同时也促进了在机器人领域内已知的一系列开放性挑战的进展。我们希望这个基准测试方法能够成为一个社区驱动的努力,未来的用户将把基准测试方法扩展到新领域,例如双手操作、3D建造和可变形操作。”
这个研究团队所创造的新标准可能很快证明是一种有价值的工具,用于评估旨在组装离场建筑结构的机器人的规划和操作技能。最终,RAMP可以帮助更好地评估机器人组装领域的进展,同时突显机器人潜在问题以及如何克服它们。
"在我们未来的研究中,我们将利用相关的模拟环境,采用基于学习的方法,来开发更为可靠的方法解决这些组装问题," Collins补充道。"我们还将探索如何在不需要专家先编写可以被符号计划器解决的领域抽象的情况下,解决组装顺序的问题。"
