无人机或称无人机(UAVs),已被证明是解决许多真实世界问题的有力工具。例如,允许用户拍摄空中图片、监视远程或自然环境、递送包裹,或在搜救行动和军事行动中协助执法人员。虽然这些系统已经被全球许多公司和个人使用,但它们也存在一些显著的限制,例如高功耗和有限的操作时间。
近年来,机器人学家一直在探索替代性飞行机器人设计的潜力,其中一些灵感来自鸟类、蝙蝠、昆虫或其他动物。其中最有前途的设计之一是所谓的扇翅机器人,它们复制鸟翼的运动以便更好地飞行。
塞维利亚大学GRVC机器人实验室的研究人员最近进行了一项研究,探讨了摆动翅膀机器人的潜在优势,特别是在能耗方面。他们在arXiv预发布服务器上发表的论文,通过评估支撑其运作的个别组件性能,检查了试验环境中的降低能源消耗的潜在优点和摆动翅膀机器人设计。
“探索振翅式空中机器人系统的动机之一是寻求节能,通过保持机动性,与传统的无人机系统相比,能够有效减少能源消耗,” Raul Tapia、Alvaro Cesar Satue和他们的同事在他们的论文中写道。“振翅式飞行机器人(FWFR)可以在有利的风力条件下滑翔,显著降低能源消耗。在这项工作中,通过两组FWFR的部件进行功耗分析:a) 马达/电子部件,和 b) 视觉系统,用于在飞行过程中监测环境。”
在他们的实验中
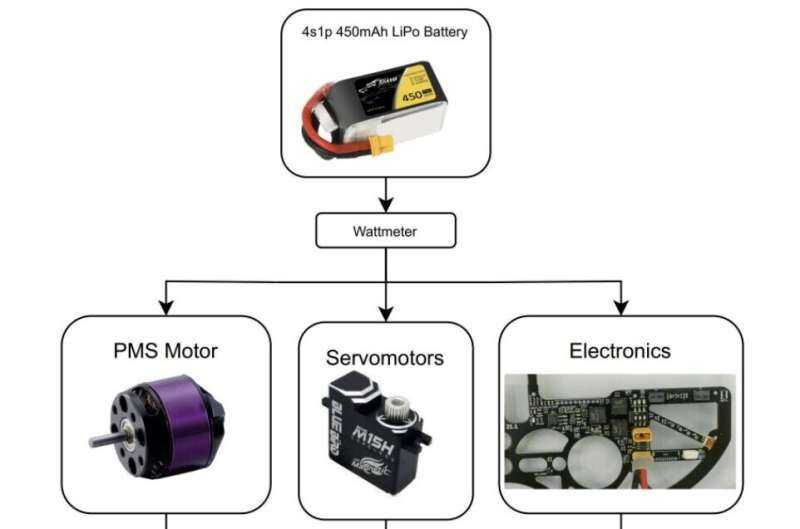
研究人员进行了一系列测试,以评估用于构建机器人原型的各个部件的耗电量,包括电池、电机、伺服电机、电子设备、人造翅膀、尾巴和连接系统。这些部件的能量消耗在机器人飞行的三个不同阶段进行了评估——发射时、上升时和巡航时(即在所需高度飞行时)。
他们发现,在启动和上升时,机器人的能量消耗为52.9%,而巡航时为47.1%。他们还表明,对于允许机器人感知其周围环境的各种传感器来说,事件相机是最节能的。这项研究的结果可以指导未来发展扇状翼机器人的发展,通过强调提高其能效的组件,延长它们的飞行时间。
“在起飞和升空阶段以及巡航高度附近的飞行过程中使用测量设备记录电机功率利用情况,” Tapia、Satue及其同事在论文中写道。“此外,对事件相机和立体视觉系统的能耗进行了分析。结果迈出了减少电池使用和进而提供额外飞行时间的第一步。”
