布里斯托大学的科学家发现一个简单的海绵可以提升机器人抓取物体的能力。
这款易于制作的海绵夹持装置,通过模仿人类的微妙触感或可变刚度,能够帮助僵硬的机器人细心地处理脆弱的物品。
机器人可以跳跃、跳跃和做空翻,但它们过于僵硬,无法轻松地拿住一个鸡蛋。变刚度装置是在硬质机器人上实现接触柔顺性、减少损伤或提高软体机器人负载能力的潜在解决方案。
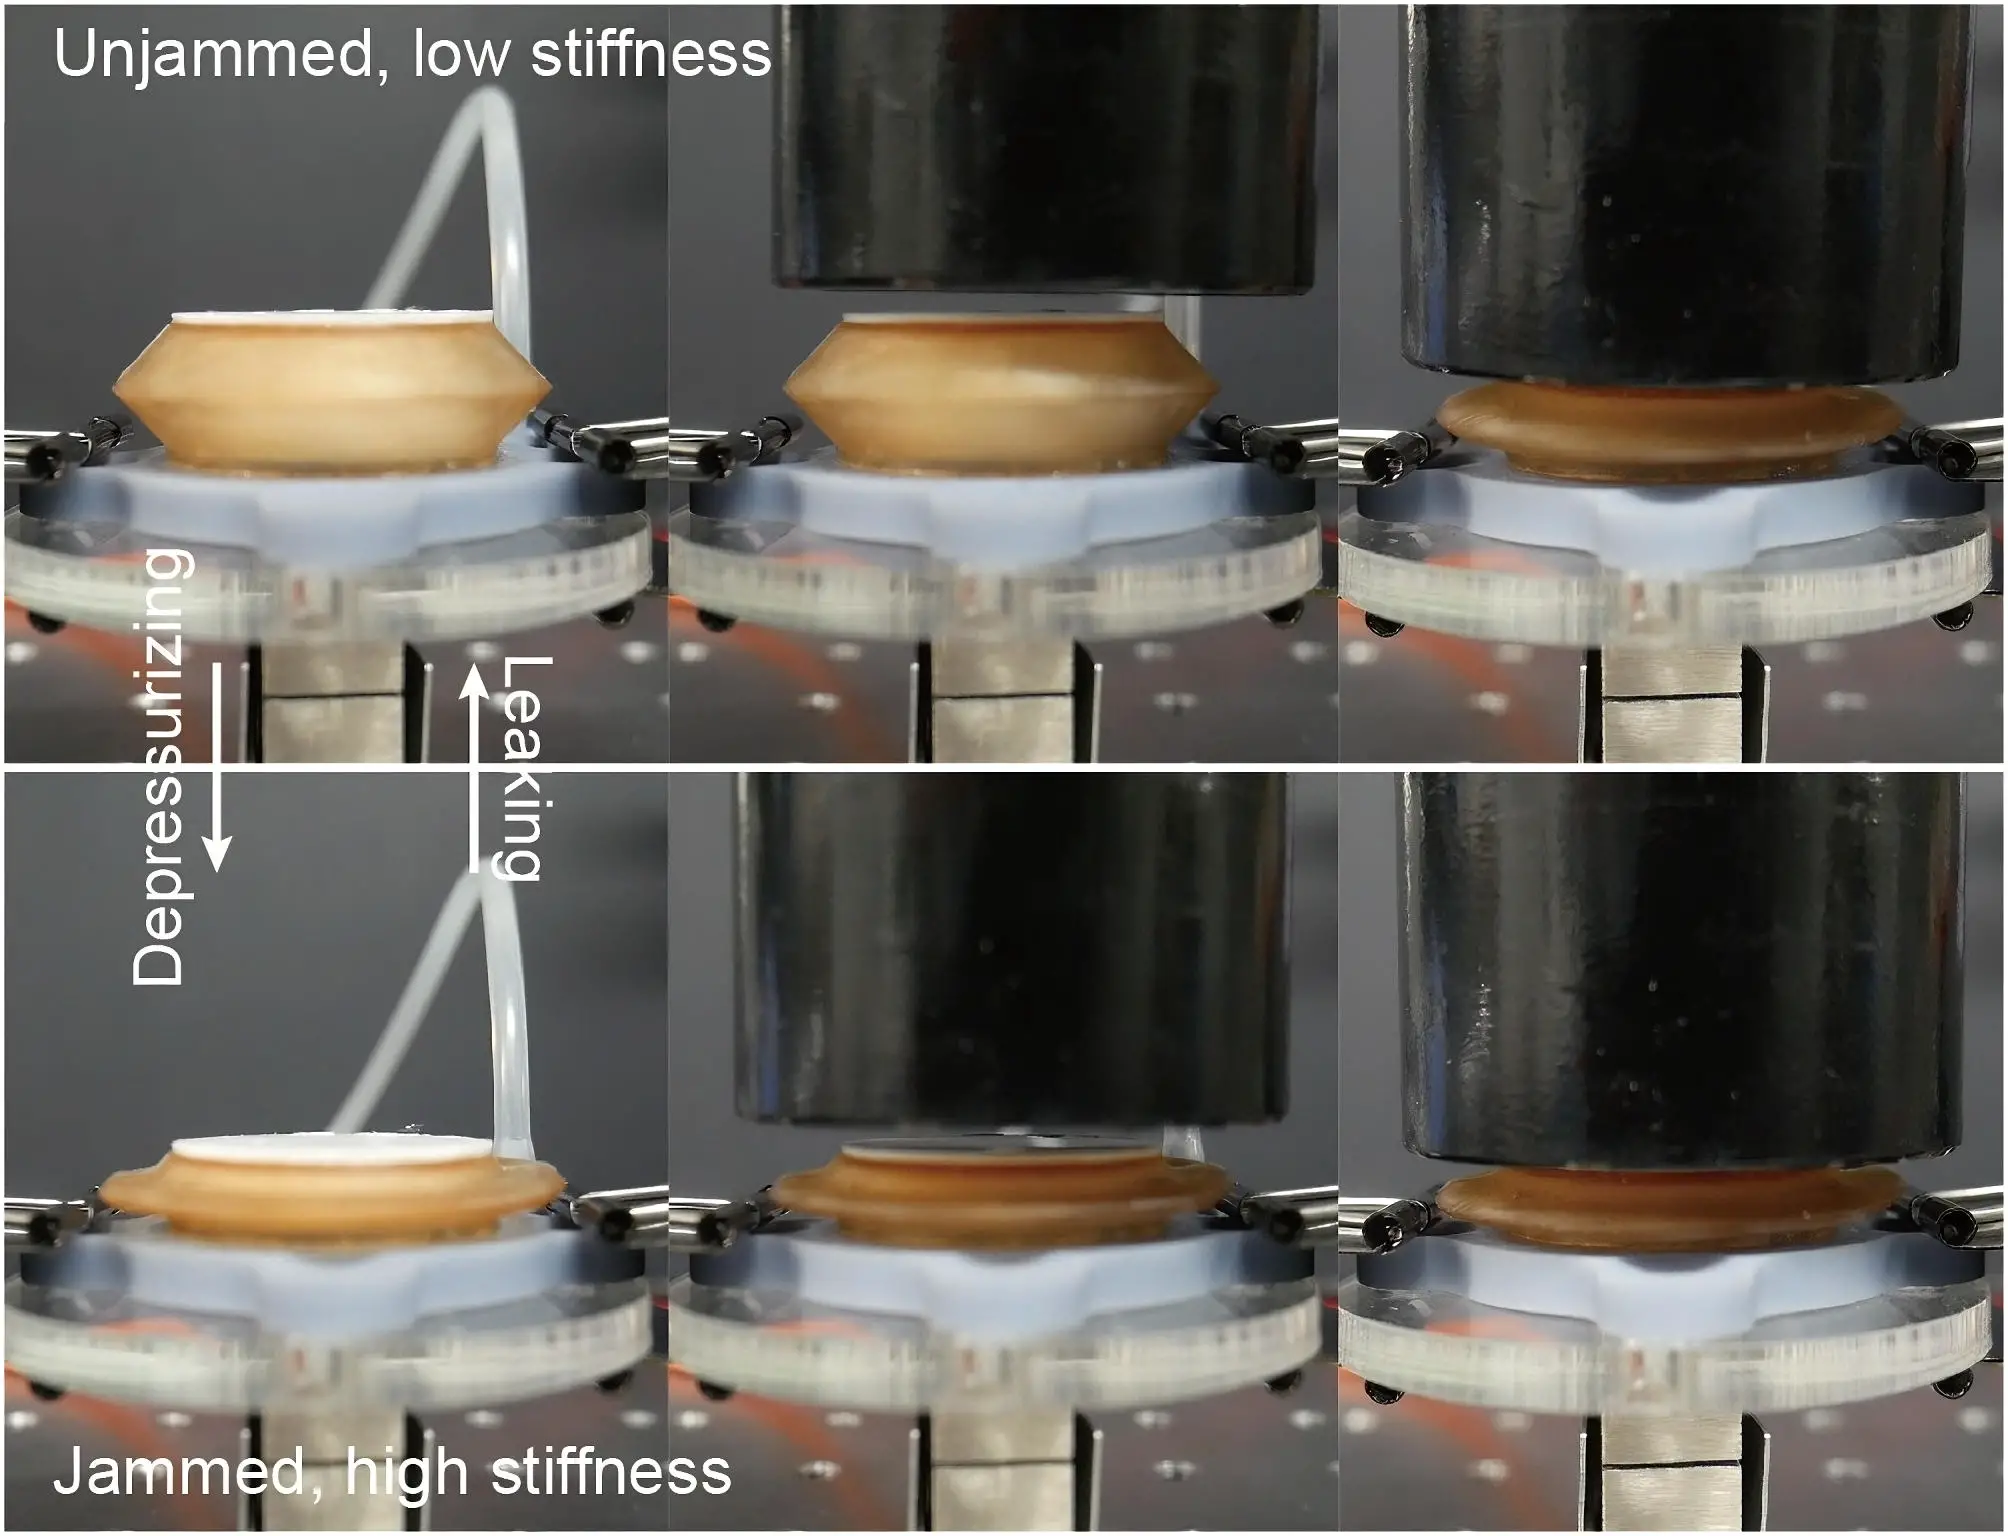
这项研究发表于2023年IEEE国际机器人和自动化大会(ICRA),展示了通过硅胶海绵可以实现可变刚度。
布里斯托尔工程数学系的首席作者岳天奇解释道:“在线性接触场景中,刚度(又称柔度)非常重要。”
“机械臂过于僵硬,因此无法像人类那样轻柔地捧住脆弱物体,比如鸡蛋。”
人类与机械臂的不同之处在于我们拥有软组织包裹着坚硬骨骼,这就像是一种天然的缓冲机制。
在本文中,我们成功地开发了一种具有可变刚度的软件装置,用于安装在机械臂末端,以确保机器人与物体的接触安全。
硅胶海绵是一种廉价且易于制作的材料。它是一种多孔弹性体,就像日常任务中使用的清洁海绵一样。
通过挤压海绵,海绵变得坚硬,这就是它可以转变为一个可变刚度设备的原因。
这款设备可应用于工业机器人,应对各种场景,如抓取果冻、鸡蛋和其他易碎物质。同样,它也可用于服务机器人,以使人机交互更加安全。
岳先生补充道:“我们成功地使用一块海绵制造了一种廉价、灵活却高效的装置,可以帮助机器人与物体进行柔软接触。其巨大潜力源于其低成本和轻量化。”
“我们相信这种基于硅胶海绵的可变硬度装置将为工业和医疗领域提供一种独特的解决方案,例如,机器人抛光和超声成像上可调节硬度的需求。”
团队现在将着眼于设备在多个方向上实现可变刚度的目标,其中包括旋转。
