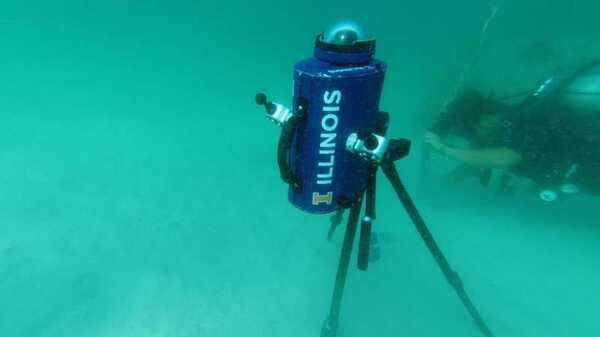
伊利诺伊大学厄巴纳-香槟校区的研究人员开发出了一种新颖的方法,利用经过训练的深度神经网络对全球各地采集的一千万张极化敏感图像进行水下地理定位。这项由电子与计算机工程系教授维克多·格鲁夫和计算机科学系教授大卫·福赛斯领衔的新研究,不仅能够仅利用光学数据实现水下地理定位,同时为无绳束水下导航提供了一项工具。
这些研究结果最近在《eLight》期刊上发表。
"我们首次展示出,您可以在各种条件下进行地理定位,无论是在开放的海洋水域、清澈的水域还是能见度较低的水域中,无论是在白天、夜晚还是在深度中,"Gruev说道。“一旦您了解了自己的位置,您就可以开始探索并利用这些信息更好地理解水下世界,甚至了解动物是如何导航的。”
格鲁夫解释说,水下导航和地理定位的主要挑战之一是GPS信号无法穿透水面,它们会反射回去。"在水下,我们对GPS信号是盲目的。我们需要使用不同的手段和不同的技术来实现水下定位。"
目前地理定位的标准是利用声学信息,主要通过声纳技术获取。这是通过部署许多小型声纳信标来发送信号并利用三角定位来确定水下物体的位置。然而,问题在于声纳仅在一个小而明确的区域内起作用,同时其准确性受限。
目前采用的另一种方法是使用与水面上的大型船只通过索链相连的潜水艇,并利用GPS信号进行定位。尽管潜水艇能够略微自由移动,但最终仍受制于船只的运动。
“将一艘自由移动的水下车辆打造出来是一项极具挑战性的问题。我们解决这个问题的方式是开发专门的摄像头和机器学习算法。通过将它们结合起来,我们实际上可以确定太阳的位置,而这正是极化成像发挥作用的地方,”Gruev说道。
太阳的光波在所有方向上传播,没有特定的偏振方向——它是无偏振的。当这些波经过类似水面这样的滤光器时,它们被迫沿着某一个特定方向传播——光波便变得有了偏振性质。偏振模式的形成源于光的从空气到水的传输,并在水分子和其他微粒中发生散射。
水下的图案会在一天之中发生变化,这取决于观察者和太阳的位置。通过分析这些图案以及准确的日期和时间信息,我们可以确定位置。
团队使用一种水下相机和具备记录四个地点的偏振模式的全向镜头,共收集了约1000万张图像:包括伊利诺伊州香槟市的淡水湖(能见度约为0.3米)、佛罗里达密钥的沿海海水(能见度约为0.5-3米)、佛罗里达坦帕湾的海水(能见度约为0.5米)以及北马其顿奥黑德市的淡水湖(能见度超过10米)。图像在各种条件下拍摄(晴朗与浑浊水域、不同深度和时间段,甚至在夜间,此时水下光线强度大幅减弱)。
"如果我们什么都看不见,连面前的双手都看不见,我们就会认为生活是乏味的。但是如果我们能够观察光的偏振特性,即使在混浊的水中,我们也能够地理定位。事实上,生活在偏振方面是非常丰富的,"格罗夫说。
这些图像被用于训练神经网络——一种人工智能方法,以便随着时间的推移学习和提高准确性。福赛斯解释说:“我们采集了1千万张太阳在水下的图像。”“每张图像都标有拍摄地点和太阳的海拔高度。”然后,这些图像被传入学习系统中,并通过调整系统进行校准,直至获得精确的位置信息。”使用这些机器学习技术已经帮助提高了位置的准确性,达到了40-50公里的范围,并有进一步提升准确性的可能性。
这项技术为人类和机器人在水下航行提供了新的机会。地球表面的70%以上是海洋,对其的了解却非常有限。我们所了解到的关于海洋的数据大多来自于距离海洋表面20-30英里的卫星监测。而如今,现场自主取样的机器人可以提供更精确的水质监测,包括水温、盐度、氧含量以及其他相关参数。
最近的OceanGate Titan潜水艇搜救行动凸显了准确地理定位能力的重要性。为了在可能的任何深度上定位潜水艇,努力被分为两个不同的区域,即靠近海洋表面和靠近海底,这是由于当前技术的限制。与海洋表面附近的操作相比,深海搜救要更具挑战性,后者有更多的技术选择,并主要依赖声纳。
不仅声纳在大范围内不可靠,而且它经常产生回声,掩盖了物体的精确位置。格鲁夫表示:“这种极化成像技术将使得较小的自主机器人能够自由穿梭于光线能够透入水中、也是我们技术运作良好并能够在搜救任务中提供帮助的前200-300米范围内。”
“很难理解海洋有多大,有多少水,离任何东西有多远,以及在那里找到什么有多困难。直到19世纪初,最大的技术问题只是知道自己在海上的位置。而现在,这仍然是一个极为困难的问题,非常非常困难,”弗orsyth说道。
