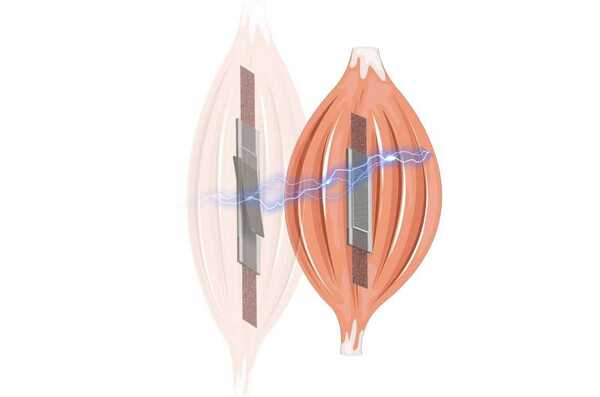
最近,在《先进智能系统》杂志上发表的一项研究中,伦敦玛丽女王大学的研究人员在仿生学领域取得了重大突破,他们开发了一种新型的电动可变刚度人工肌肉,并具备自我感知能力。这一创新技术有潜力彻底改变软体机器人和医疗应用。
肌肉收缩硬化不仅对于增强力量至关重要,还能让生物体能够迅速做出反应。受自然启发,伦敦玛丽女王大学工程与材料科学学院的研究团队成功地创造了一种人工肌肉,它能够无缝地在柔软和坚硬状态之间转换,并具备感知力和变形的非凡能力。
"Dr. Ketao Zhang博士,一位女玛丽皇后学院的讲师和首席研究员,详细解释了在人造肌肉式执行器中应用可变刚度技术的重要性。"张博士表示:“赋予机器人,特别是由柔性材料制成的机器人,自感知能力是实现真正仿生智能的关键一步。”
这项由研究人员开发的尖端人工肌肉展现出类似于自然肌肉的灵活性和可伸缩性,使其成为融入复杂柔性机器人系统、适应各种几何形状的理想选择。这种具有条纹结构的可伸缩执行器在长度方向上能够承受超过200%的拉伸,展示出卓越的耐久性。
通过应用不同的电压,这种人工肌肉能够迅速调整其刚度,实现连续调节,并且其刚度变化超过30倍。其电压驱动的特性在响应速度方面相较于其他类型的人工肌肉具有明显的优势。此外,这项新技术可以通过电阻变化来监测其变形,消除了额外传感器布置的需求,简化了控制机制,同时降低了成本。
这种自感应人造肌肉的制造过程简单可靠。通过超声分散技术,将碳纳米管与液态硅橡胶混合,并利用薄膜涂布器均匀地涂覆,形成薄层阴极,同时也充当人造肌肉的感应部分。阳极则直接采用软金属网进行裁剪,而激励层则夹在阴极与阳极之间。在液体材料固化后,一种完整的自感应可变刚度人造肌肉就形成了。
这种灵活可变刚度技术的潜在应用非常广泛,涵盖了从软体机器人到医疗应用的各个领域。与人体的无缝结合为帮助残疾人或患者进行日常生活任务创造了各种可能性。通过集成自感知的人工肌肉,可穿戴机器人设备能够监测患者的活动并通过调整刚度水平提供阻力,促进康复训练过程中肌肉功能的恢复。
“虽然在这些医疗机器人能够在临床环境中应用之前仍面临着挑战,但这项研究代表了人机一体化迈出的重要一步,”张博士强调道,“它为未来软性可穿戴机器人的发展提供了蓝图。”
伦敦玛丽女王大学研究人员的这项研究在仿生学领域迈出了重要的一步。他们通过开发自感知的电动人工肌肉,为软体机器人和医疗应用的进展铺平了道路。
