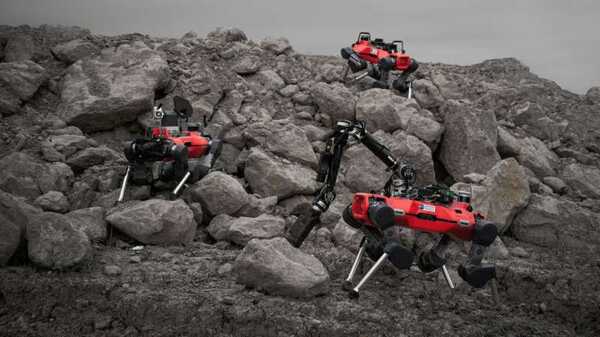
在月球上,存在着人类未来可能开采和利用的原材料。诸如欧洲航天局(ESA)等各个太空机构已经开始计划任务,以更好地探索地球的卫星并寻找矿物资源。这就需要适当的勘探车辆。瑞士的ETH苏黎世理工大学的研究人员目前正在追求一个新的想法,即不仅仅发送一辆孤零零的探测车进行勘探,而是一个由多个相互补充的车辆和飞行设备组成的整个团队。
研究人员给三只名为“ANYmal”的四足机器人装备了一系列测量和分析仪器,这些仪器使得它们有潜力成为未来的探索设备。他们在瑞士的各种地形以及卢森堡的欧洲空间资源创新中心(ESRIC)对这些机器人进行了测试。几个月前,这支瑞士团队与来自德国的同事一起赢得了一个关于月球探索机器人的欧洲竞赛。该竞赛要求参赛者在一个类似月球表面的测试场地上发现和识别矿物。在《科学机器人学》杂志的最新一期中,科学家们详细描述了他们如何利用一支机器人团队进行对未知地形的探索。
防止失败的保险
“使用多个机器人有两个优点,”ETH教授马可·胡特(Marco Hutter)团队的博士生菲利普·阿姆(Philip Arm)解释说。“各个机器人可以承担专门的任务并同时执行。此外,由于其冗余性,机器人团队能够弥补队友的失效。”在这种情况下,冗余意味着重要的测量设备安装在多个机器人上。换句话说,冗余和专业化是对立的目标。“同时获得两者的好处取决于找到适当的平衡,”阿姆说。
苏黎世联邦理工学院、巴塞尔大学、伯尔尼大学和苏黎世大学的研究人员通过为两个腿式机器人配备专门的功能来解决了这个问题。其中一个机器人被编程成在地形绘制和地质分类方面特别擅长。它使用激光扫描仪和几个摄像头(其中一些能够进行光谱分析),收集有关岩石矿物成分的初步线索。另一个专家机器人被教会了使用拉曼光谱仪和显微摄像头精确识别岩石。
第三个机器人是个全能型的:它能够绘制地形,并辨识岩石,这意味着它具备比专家级机器人更广泛的任务范围。然而,由于其设备,它在执行这些任务时的精确度相对较低。“这样,即使其中一个机器人出现故障,也能够顺利完成任务,”阿姆说道。
组合是关键。
在ESRIC和ESA空间资源挑战中,评委们对研究人员在他们的探索系统中引入了冗余机制以提高其对潜在故障的抵抗能力印象深刻。作为奖励,这些瑞士科学家以及他们来自卡尔斯鲁厄FZI信息技术研究中心的同事被授予了一项为期一年的研究合同来进一步发展这项技术。除了四肢机器人,这项工作还将涉及到具备车轮的机器人,借鉴FZI研究人员对此类机器人的经验。
"我们的ANYmal四足机器人在崎岖陡峭的地形中表现出色,例如当需要往火山口里爬时," Hendrik Kolvenbach,Hutter教授团队的高级科学家解释道。在这些条件下,轮式机器人处于不利地位,但它们在相对平坦的地形上移动速度更快。因此,在未来的任务中,将不同行动方式的机器人进行组合将是合理的选择。还可以将飞行机器人加入团队中。"
研究人员还计划使机器人更加自主。目前,所有机器人的数据都流向一个控制中心,由操作员将任务分配给各个机器人。未来,半自主机器人可以直接互相分配特定任务,并为操作员提供控制和干预选项。
