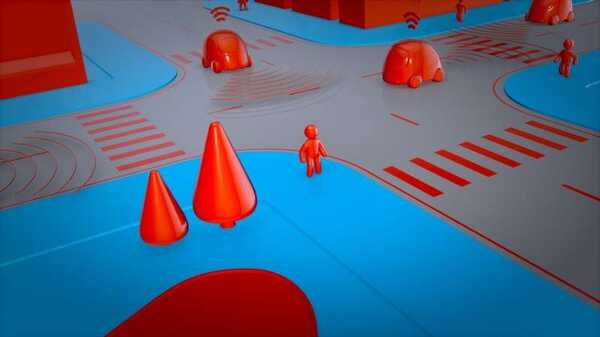
一种新的自主机器人导航方法在《计算科学与工程国际期刊》中得以报道,该方法有望在未来各种环境中避免碰撞和事故,比如工业建筑物和仓库、农田、城市自动驾驶车辆环境、搜救现场、医疗场所,甚至家庭和花园中都能应用。
解决规划和运动控制中的挑战,这是多年来研究议程中的重要组成部分。现在,中国广州暨南大学数学学院的余杰云教授聚焦于两个基本要素,以克服这些问题:提升控制系统性能和克服路径规划的限制。
余采用了一种新颖的指数前馈-反馈控制策略,基于迭代学习控制(ILC)和无模型自适应控制(MFAC),实现了精确的轨迹跟踪。她的方法改善了轨迹收敛性,减少了误差,并确保了机器人运动的准确性和可重复性。
路径规划系统还通过使用人工势场(APF)算法解决了碰撞避免的问题。在这个算法中,机器人路径上的障碍物被视为虚拟势场中的斥力,使机器人能够无缝地绕过这些障碍物。余博士进行了一系列模拟,并验证了她的方法的有效性,证明其比传统模型更为有效。
余博士的方法可以使机器人或自动驾驶车辆比其他方法更快地找到适当且安全的路线,从而将可避免的错误降至最低,并为机器人在复杂和动态环境下运行开辟了可能性。
例如,此方法可用于改善自动驾驶车辆的行为,使其能够安全准确地在复杂的道路网络中导航。在仓储和工业自动化方面,该系统可以改进涉及拣选、分类和移动货物和物料的物流工作。该系统还可能改善搜救机器人的性能,使其能够更有效地在灾区和危险环境中工作。在农田中,农业机器人也将从中受益,实现更高效的耕作、种植、灌溉、监测和收割。