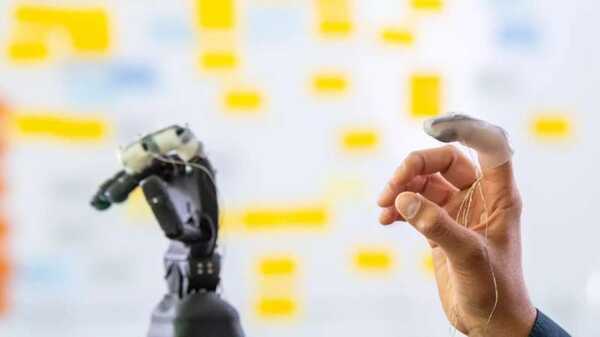
慕尼黑工艺大学(TUM)的慕尼黑机器人和机器智能研究所(MIRMI)的研究人员开发出了一种自动化的软传感器制造过程。这些通用的测量单元可以附着在几乎任何类型的物体上。其中特别想象到的应用领域是机器人技术和假肢技术。
"“探测和感知我们的环境对于有效地与之互动至关重要,”Sonja Groß说道。与物体互动的一个重要因素是它们的形状。“这决定了我们如何执行特定任务,”来自慕尼黑工业大学机器人与机器智能学院(MIRMI)的研究人员Sonja Groß表示。此外,物体的物理特性,比如它们的硬度和灵活性,会影响我们如何抓取和操纵它们。”
机器人技术和仿生学中的圣杯是实现与人类手部类似的感觉和运动技能的逼真仿真。在机器人学中,力和扭矩传感器已经完全集成到大多数设备中。这些测量传感器为机器人系统(如人造手)与周围环境的相互作用提供了有价值的反馈。然而,传统传感器在定制性方面存在限制。它们也不能附着于任意物体。简而言之:至今为止,还没有存在着一种能够生产与任意形状和尺寸的刚性物体相适配的传感器的方法。
首次呈现全新软传感器框架
这是Sonja Groß和Diego Hidalgo进行研究的起点,他们现在在伦敦的ICRA机器人会议上展示了他们的研究成果。与众不同的是,他们使用了一种柔软的、皮肤般的材料来包裹物体。这个研究团队还开发了一个框架,这个框架可以在很大程度上自动化这种皮肤的生产过程。"我们使用软件来构建感知系统的结构," Hidalgo说道。"然后我们将这些信息发送到一个3D打印机,我们的柔软传感器就是在那里制造出来的。"
打印机将导电黑胶浆注入液态硅胶中。硅胶变硬,但黑胶浆却被包围其中并保持液体状态。当传感器被挤压或拉伸时,它们的电阻发生变化。“这告诉我们施加在物体表面的压缩或拉伸力有多大。我们利用这个原理来基本了解与物体的互动,并具体地了解如何控制人造手与这些物体的互动,” Hidalgo解释道。
他们的工作与众不同的地方在于嵌入硅中的传感器能够根据不同的表面(如手指或手部)进行自适应,同时提供精确的数据,可用于与环境的互动。
新的视角,尤其是在机器人和假体技术方面。
“这些柔软、皮肤感应器在三维物体中的整合为人工智能中的先进触觉感应开辟了新的道路,”MIRMI执行董事Sami Haddadin教授说道。这些感应器可以实时提供有价值的关于压缩力和变形的数据,因此能够立即反馈。这扩展了对物体或机器人手的感知范围,促进了更复杂、更敏锐的互动。”
Haddadin解释道:“这项工作有潜力在机器人、假肢和人机交互等行业引发一场普遍的革命,它使得为任意物体和机器创建无线和可定制的传感技术成为可能。”
这篇论文作为2023年IEEE国际机器人与自动化会议(简称ICRA)的一部分发表。
