随着海洋探测技术的进步,自主水下航行器(AUVs)已成为探索未知海底环境所不可或缺的工具。然而,现有传感器无法让AUVs在光学或声波反射问题可能出现的狭小空间中识别环境。
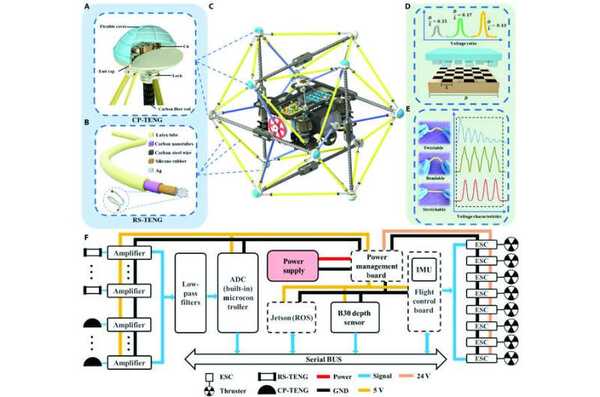
最近,在《研究》杂志上发表了一篇研究,介绍了一种集成软、自供能三维触觉张力结构(U3DTT)系统以及深度学习辅助数据分析的水下装置的设计。该设备具有多自由度、超高灵敏度和快速响应时间的优势。它的设计灵感来自于地球上动物的骨骼肌肉系统,因此具备能够因外力而改变形态的特性。
因此,通过对U3DTT的三维姿态估计,它能够实时测量并区分来自流场和与障碍物的相互作用的扰动的大小、位置和方向。此外,U3DTT已成功集成到水下机器人中。U3DTT为在各种任务中控制水下机器人提供了三维感知反馈,展示了它在具有触觉反馈的机器人技术中的潜在应用。
这篇论文由大连海事大学、北京大学和北京纳米能源与纳米系统研究所的科学家们共同发表,关注的是仿生水下触觉传感技术的应用,旨在提升水下感知的维度。目前,主要的水下感知方法在很大程度上依赖声场。
随着隐身/噪音抑制技术的不断发展,各个海洋强国越来越关注非声学物理场探测技术的研究和应用。尤其在近场检测方面,基于水动力场的水下触觉感知可以提供目标和环境的有效物理特征信息,在水下目标探测和深海作业中具有重要的应用价值。
这一结果代表着水下感知技术与应用领域中相当显著的进展。正如本研究的主要作者、大连海事大学海洋微纳能源与自供电系统实验室主任徐教授所述,通过积累的证据表明,“U3DTT可以通过估计自身姿态,在水下三维空间中完成环境评估和自主避障等任务。”
作者希望在未来,基于摩擦电纳米发电机的水下仿生触觉感知能够作为水下声学/视觉感知技术的重要补充,解决受限水域的信息感知问题,并为水下智能设备评估周围环境提供关键信息。
