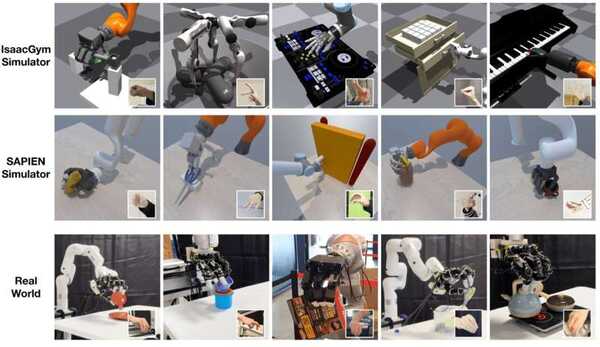
近年来,机器人技术和人工智能领域的最新进展为远程操作打开了新的令人兴奋的途径。远程控制机器人以完成远隔地点的任务。例如,这可以让用户从远程参观博物馆,完成难以进入的空间的维护或技术任务,或以更互动的方式远程参加活动。
大多数现有的远程操作系统是为特定环境和特定机器人设计的,这使得它们难以应用于不同的真实环境,极大地限制了它们的潜力。
NVIDIA和加州大学圣地亚哥分校的研究人员最近开发了名为AnyTeleop的基于计算机视觉的远程操作系统,可应用于更广泛的场景。在arXiv预发表的一篇论文中介绍了AnyTeleop,它可以远程操作各种机械臂和手来完成不同的手动任务。
NVIDIA的一个主要目标是研究人类如何教导机器人完成任务。以往的工作主要集中在人类如何远程操作或指导机器人,但这种方法存在两个障碍。首先,训练一个最新的模型需要很多演示。其次,设置通常包含昂贵的设备或传感器硬件,并且仅针对特定的机器人或部署环境设计。
Fox和他的同事最近的研究工作的关键目标是创建一个低成本、易于部署并且能够在不同的任务、环境和机器人系统中推广的远程操作系统。为了训练他们的系统,研究人员在模拟环境中远程操作了虚拟机器人,在物理环境中远程操作了真实机器人,这样可以减少购买和组装许多机器人的需求。
AnyTeleop是一个基于视觉的远程操作系统,它允许人类使用手来控制灵巧的机械手臂系统。该系统从单个或多个摄像头跟踪人类手势,然后重新定位以控制多指机械手的手指。手腕点用于通过CUDA加速运动规划器控制机器人臂的运动。
与过去的大多数其他远程操作系统相比,AnyTeleop可以与不同的机器人臂、机器人手、摄像头配置和不同的模拟或实际环境进行接口连接。此外,它既可应用于用户附近的场景,也可应用于远隔位置的场景。
AnyTeleop平台还可以帮助收集人类示范数据(即代表人类在执行特定手动任务时所进行的动作和动作的数据)。这些数据可以用于更好地训练机器人自主完成不同的任务。
AnyTeleop的重大突破在于它的通用和易于部署的设计。一个潜在的应用是在云中部署虚拟环境和虚拟机器人,使入门级计算机和相机(如iPhone或PC)的边缘用户可以远程操作它们。这最终可能将为研究人员和工业开发者教授机器人新技能的数据流程带来革命性的改变。
在初步测试中,AnyTeleop在特定机器人上表现出色,超过了一个专为特定机器人设计的现有远程操作系统。这突显了它作为增强远程操作应用工具的价值。
NVIDIA将很快发布AnyTeleop系统的开源版本,让全球研究团队测试并将其应用于他们的机器人。将来,这个有前景的新平台可能有助于扩大远程操作系统的规模,同时也有助于便捷地收集机器人操纵器的训练数据。
