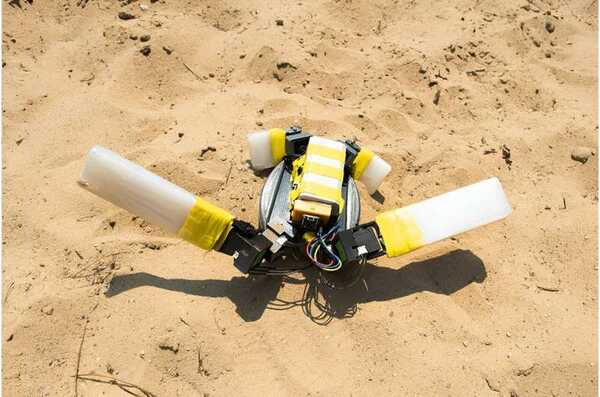
海龟能够在海洋中优雅地滑行,并在陆地上像装甲车辆一样在岩石和沙子上自如穿行。它们的运动适应性使其特别引起机器人专家们的兴趣,他们希望能够学习其步态和推进方式的秘密。
“海龟独特的身体形态、鳍状肢和多样化的步态模式使其非常适应性强,”圣母大学电气工程助理教授Yasemin Ozkan-Aydin表示,“模仿这种适应性是具有挑战性的,因为它需要对形态、柔韧性和步态与环境的相互作用有细致的理解。研究海龟如何适应复杂多样的地形来行进将有助于我们设计更加多功能的机器人。”
Ozkan-Aydin、电气工程博士生Nnamdi Chikere和University College Dublin的Naughton研究员John Simon McElroy设计并制造了一只海龟机器人,他们正在圣母大学校园的不同环境中对其进行测试。他们的机器人模仿了真实海龟的推进方式:前肢推动机器人前进,而较小的后肢使其可以改变方向。
这只海龟机器人的关键部件包括椭圆形的机身、四个能够独立无线控制的鳍状肢、一个电子控制单元、一个多传感器装置和一个电池。机体框架和鳍之间的连接件使用刚性聚合物进行3D打印。鳍状肢则使用硅胶模制,以提供柔韧性和刚度。
该机器人的设计基于对多个海龟物种的形态学研究、步态模式和鳍状肢柔韧性的数据。“为了最大限度地适应和增强多功能性,我们研究了不同物种的运动模式,并将每个物种中最有效的特性纳入其中,”Ozkan-Aydin说。
Ozkan-Aydin将机器人模型化为海龟孵化仔的大小和结构。海龟宝宝特别容易受到威胁,只有千分之一的幸存下来成年。孵化仔必须在从巢穴到海洋的旅程中面对海鸟的掠食,而这个旅程变得更加危险,因为海滩开发和垃圾堆积造成了迷惑性的景观。
“我们希望利用这些海龟宝宝机器人来安全地引导海龟孵化仔到达海洋,并在这一关键时期尽量减少它们面临的风险,”Ozkan-Aydin说道。
