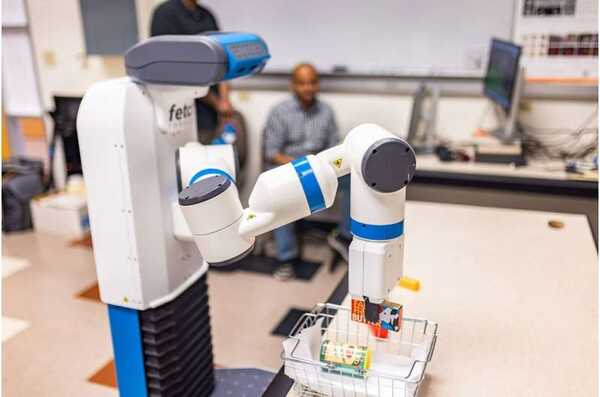
在得克萨斯大学达拉斯分校智能机器人与视觉实验室,一台机器人在桌子上移动着一个装有黄油的玩具包裹。随着每一次推动,这个机器人正在通过一个由一队达拉斯大学计算机科学家开发的新系统学习去识别这个物体。
这个新系统允许机器人多次推动物体,直到收集到一系列图像,进而让系统能够将这些图像序列中的所有物体分割出来,从而使机器人能够辨识这些物体。以往的方法仅依赖机器人的一次推动或抓取来“学习”物体。
该团队在7月10日至14日于韩国大邱举办的机器人科学与系统会议上展示了他们的研究论文。会议的论文选择基于其创新性、技术质量、重要性、潜在影响力和清晰度。
要想实现机器人烹饪晚餐、清理厨房桌子和打扫洗碗机的那一天还远远未到。但是该研究小组利用人工智能帮助机器人更好地识别和记忆物体的机器人系统取得了重大突破,该研究的首席作者余翔博士说。
“如果你让机器人拿起杯子或给你拿一瓶水,机器人需要识别这些物体,"翔博士说,他是工程与计算机科学埃里克·约恩松学院的助理教授。
达拉斯大学研究人员的技术旨在帮助机器人检测各种不同的物体,如家庭环境中常见的物体,并且能够泛化或识别相似版本的常见物品,如不同品牌、形状或大小的水瓶。
在翔博士的实验室里,有一个装满普通食品(如意大利面、番茄酱和胡萝卜)的储物箱,用于训练名为Ramp的实验室机器人。Ramp是一台高约4英尺,站在圆形移动平台上的Fetch Robotics移动操作机器人。Ramp有一个拥有七个关节的长机械臂,在末端有一个能够抓取物体的方形“手”。
翔博士说,机器人的物体识别方式与儿童与玩具互动学习的方式类似。
“在推动物体之后,机器人学会识别它,"翔博士说。“通过这些数据,我们训练AI模型,所以下次机器人再次看到这个物体时,就不需要再推动它了。第二次看到这个物体时,它将直接拿起它。”
研究人员的方法的新颖之处在于机器人每个物品都会推动15到20次,而之前的互动感知方法只用一次推动。翔博士说,多次推动能够让机器人使用其RGB-D相机(包括深度传感器)拍摄更多关于每个物品的详细信息,从而减少错误的可能性。
识别、区分和记忆物体的任务,被称为分割,是机器人完成任务所需的主要功能之一。
“据我们所知,这是第一个利用长期机器人互动进行物体分割的系统,"翔博士说。
计算机科学博士生Ninad Khargonkar说,参与这个项目的工作帮助他改进了帮助机器人做出决策的算法。
“开发一个算法并在一个抽象的数据集上测试它是一回事;在真实世界的任务上测试它又是另一回事,"Khargonkar说。“看到真实世界的表现—这是一个重要的学习经验。”
研究人员的下一步是改进其他功能,包括计划和控制,以实现回收材料分类等任务。
