进化机器人学是机器人学的一个子领域,旨在开发人工“生物”,它们可以根据周围环境改善自身的能力和体形,就像人类和动物一样进化,随着时间的推移适应他们的技能和外貌。越来越多的机器人学家一直在努力开发这些可进化的机器人系统,利用最新的人工智能(AI)进展。
该领域面临的一个关键挑战是,在不影响其性能和能力的情况下,将机器人从模拟环境有效地转移到实际环境中。一篇由约克大学、爱丁堡纳皮尔大学、阿姆斯特丹自由大学、英格兰西部大学和桑德兰大学的研究人员在《机器人与人工智能前沿》杂志上发表的论文调查了硬件对可进化机器人开发空间的影响。
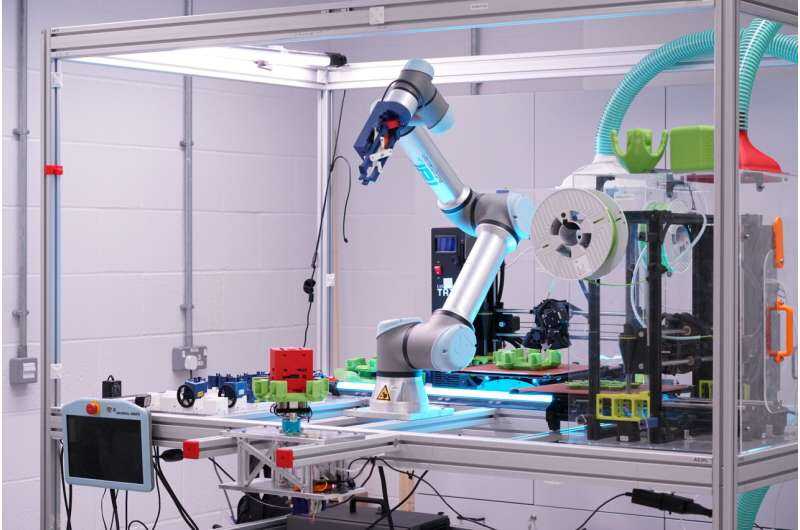
研究论文的作者之一、负责该研究硬件设计的研究工程师迈克·安格斯告诉Tech Xplore说:“进化机器人学面临的最大挑战之一是将其引入到硬件领域并创建真正有用的机器人。”“ARE项目试图通过一个雄心勃勃的混合生态系统来推进这个目标,结合了模拟和自主制造机器人的能力。这些机器人采用了一种新颖的半模块化方法进行构建,即机器人身体采用3D打印技术制造,并配备传感器和作为模块化“器官”的执行器,旨在实现比以前的硬件机器人进化工作更丰富的形态空间。”
安格斯和他的同事近期发表的论文受到了两个关键观察的启发。首先,到目前为止,进化机器人学领域的研究之中很少有人深入探讨与可进化机器人物理实现相关的技术细节。其次,这些技术细节对于进化系统的实际性能至关重要,因此肯定值得进一步研究。
安格斯解释说:“在开发我们用于进化机器人的硬件平台的过程中,我们发现进化过程与硬件实现之间的相互作用非常复杂,以至于不能在详细考虑另一个方面的情况下进行有效设计。” “因此,这篇论文的主要目标是将这两个领域结合起来,分享技术专家对硬件设计的视角,并将这些设计决策对进化过程的观察效果进行并置,以突显硬件实现的每个方面对进化空间的影响。”
安格斯和他的同事设计了一个新的进化机器人平台,可以使用自主技术完全制造出多样的机器人“表现型”,特别是3D打印技术。这个系统将允许发展不同“物种”的机器人,具有各种形态学和身体结构,而无需手动组装许多机器人代际,这将既昂贵又耗时。
最终,团队提出了一种半模块化结构,将3D打印的自由形态塑料骨架与可插拨的模块“器官”结合在一起。这些器官为机器人提供了运动、感知、处理和动力等基本功能。
安格斯说:“我们的体型和器官配置是由组合式图形产生网络(CPPN)进行生成定义的,然后进化其参数。”“为了构建这样的机器人系统,我们付出了大量的努力,因为存在无数的实际挑战,从3D打印过程本身到自动组装过程,机械和电气互连,以及需要在不同机器人配置中可靠执行的底层电子学。所有这些都导致了一个在很大程度上由解决这些实际挑战的方法所定义的系统。”
当他们调查他们提出的系统的性能时,安格斯和他的同事发现它为进化机器人提供的探索空间相当有限且难以导航,因为物理约束使得许多进化设计不可行。因此,他们还意识到他们需要额外的方法来可靠地确保进化种群中的机器人的可行性,其结果进一步影响了进化过程的整体成功。
