新的生物力学研究发现可能被用于为肌肉骨骼损伤患者开发更有效的康复技术。
这项名为“关节旋转与作用间的相位差反映主导力量并预测肌肉激活模式”的研究有潜力彻底改变运动研究领域,对于研究运动和设计用于科学研究的行走机器人的工程师非常有用。
来自英国林肯大学、美国西奈斯储备大学和西弗吉尼亚大学的科学家团队,分析了关节旋转与协同主导力量之间的关系。他们发现这两个变量之间存在基本关系,可以预测肌肉激活模式。
该研究已经发表在PNAS Nexus上,其研究结果有助于为肌肉骨骼损伤患者开发更有效的康复技术。
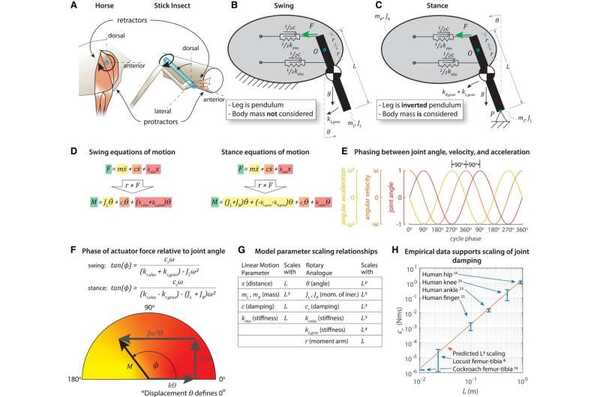
林肯大学皇家学会大学研究员格雷戈里·萨顿教授表示:“马和竹节虫都会行走,然而,由于体积大小的原因,它们行走在非常不同的世界中。马作为大型动物,与人类一样,行走在惯性和重力主导的世界,而竹节虫作为小型动物,行走在与其肌腱内的弹力力量和周围环境相比惯性和重力可以忽略不计的世界里。
“这篇论文量化了动物根据体积和行动速度而导航的非常不同的世界,确定了主导力量,包括惯性、重力、弹性力或黏滞性,以及随着这些主导力量行动的结果。
“我们可以利用这些发现更好地理解神经系统如何控制这些不同的动作。这项研究还有助于塑造设计和开发出能够像不同尺寸动物一样具有相似敏捷性和灵活性的机器人。”
西弗吉尼亚大学助理教授尼古拉斯·斯琴斯基表示:“这项研究的结果将有助于科学家和工程师构建模拟动物的机器人,其机械特性更加接近动物。
“几十年来,科学家和工程师一直在构建动物模型的机器人,目的要么是通过应用我们对动物的了解来改进机器人的机动能力,要么是构建一个可以用于测试有关运动控制的假设的动物物理模型。无论是为了这两个目标中的哪一个,机器人在行走时的力平衡与动物的力平衡一致时,工作是最具生产力的。
“例如,大多数我们构建的机器人都装有重型电动机,这些电动机旋转每个腿的每个关节。每当机器人迈出一步时,电动机必须向关节施加扭矩,以加速腿部运动,然后反方向施加扭矩以减速并使腿部摆放到下一步的位置。这与昆虫完全不同,昆虫的肢体轻巧,肌肉有强硬性。因此,肌肉只需向一个方向(运动方向)施加扭矩,因为它们关节的硬度会停止运动。
“我们可以利用这些原理通过改变构建机器人的腿的方式和降低机器人的步频来构建更准确的动物机器人模型。通过在电动机旋转时添加针对每个电动机的弹簧,我们可以平衡机器人的惯性和弹性,就像昆虫一样。”
该团队将继续扩展这些发现,目标是开发出可以根据不同医疗保健环境中的个体患者进行个性化调整的新康复技术。
