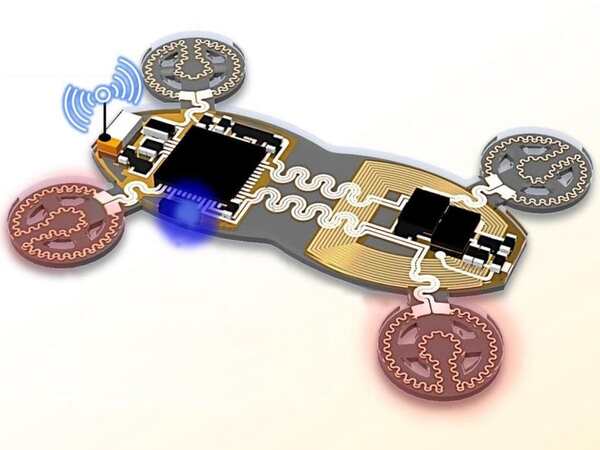
一种灵活且半自主的机器人能够定位被废墟掩埋的灾难受难者,并能将药物送达人体内部。
一种体型小、质地柔软且灵活的机器人,能够在地震废墟中爬行以定位被困的受害者,或能够在人体内穿梭以递送药物,听起来像是科幻小说中的情节。然而,由宾夕法尼亚州立大学领导的一个国际研究团队正在通过将柔性电子器件与磁力控制运动相结合的方式,将这一愿景变为现实。
传统刚性机器人不同,软体机器人由柔软材料制成,能够模仿生物体的动作。这种灵活性使它们能够在狭小空间内机动,例如倒塌的建筑物或复杂的人体内部。据宾夕法尼亚州立大学工程科学与力学系小詹姆斯·L·亨德森纪念副教授华宇·程(音)表示,尽管软体机器人前景广阔,但将传感器和电子设备嵌入这些软体系统一直是一大障碍。
让软体机器人更智能
“最大的挑战确实是让它变智能,”程(该团队在《纳米-微米快报》上发表的研究论文的共同通讯作者)说道,“在大多数应用中,软体机器人都是单向通信系统,这意味着它们依靠外部控制来在复杂环境中导航。我们的目标是集成智能传感器,这样这些机器人就能与周围环境进行交互,并在最少的人为干预下运行。”
使这些机器人变得更智能的一个主要因素在于柔性电子产品的集成,而这正是实现它们关键功能的途径。
程说:“我们想设计一种系统,让软机器人和柔性电子器件能够无缝协作”。“传统电子设备是刚性的,这导致集成难度很大。我们的解决方案是以一种既保持机器人柔性又维持其强大性能的方式分布电子元件。”
程和他的团队拍摄了机器人运动的视频,捕捉了它们爬行的动态行为,以及它们滚成一个球沿着简单路线移动的过程。这些机器人依靠嵌入在柔软结构中的硬磁性材料移动,这使得机器人能够对外部磁场做出可预测的反应。通过调整磁场的强度和方向,研究人员可以控制机器人的运动,如弯曲、扭转或爬行,而无需使用机载电源或物理连接(如电线)。
克服设计挑战
开发这项技术的一个主要障碍是,如何确保柔性电子元件不会妨碍机器人的运动。
“尽管我们设计的电子元件具有柔韧性,但其硬度仍然比软体机器人材料高出数百至数千倍,”程(Cheng)说。“为了克服这一困难,我们将电子元件分布在机器人结构上,以减少它们对运动的影响。”
另一个挑战是阻断不必要的电子干扰,这种干扰可能会打乱电子设备或系统的运作方式。这种干扰来自于外部源,比如其他电子设备或无线信号。此类干扰会阻碍运动并影响传感器性能。
“磁场对于控制运动至关重要,但也可能干扰电子信号,”程(Cheng)指出。“我们必须仔细设计电子布局,以最大限度地减少这些相互作用,确保传感器即使在强磁场中也能保持功能。”
面向实际应用
在将磁干扰降至最低后,可通过电磁场或手持磁铁对机器人进行远程引导,从而减少对人工干预的需求。此外,集成的传感器能够让它们对环境信号做出自主反应。例如,在搜救行动中,它们足够智能,可通过检测热量或障碍物在废墟中导航。在医疗应用中,它们可对酸碱度变化或压力做出反应,确保药物精准输送或样本准确采集。
成(Cheng)的团队下一步计划完善该技术在这些方面的应用,包括发明“机器人药丸”。
“最具魅力的潜在应用之一是用于可植入医疗设备,”韩国大学融合科学技术研究生院副教授黄锡元(Suk-Won Hwang,音译)是本文的合著者之一,他说道。“我们正在努力将系统小型化,使其适用于生物医学用途。想象一下,一个小型机器人系统可以像药丸一样被吞服,在胃肠道中穿行,精确检测疾病或输送药物。”
据研究人员称,与传统诊断程序(如活检)相比,此技术为侵入性较小的替代方案,可实时直接从患者身上收集数据。
“借助集成传感器,这些机器人可以测量酸碱度水平,检测异常,甚至可以将药物递送到体内的精确位置,”程(Cheng)解释说,“这意味着可以减少有创手术,进行更有针对性的治疗,从而改善患者的预后。”
程教授说,他还设想了这种技术未来在血管治疗中的应用。
程(Cheng)说:“如果我们能让这些机器人变得更小,就可以将它们注入血管中来治疗心血管疾病,或者直接将药物输送到病灶区域。这将为非侵入性医疗手段开辟全新的可能性。”
虽然团队尚未给这些机器人起一个正式的名字,但程(Cheng)表示他们乐于接受各种建议。
“这是个不错的建议,”他笑着说,“也许我们应该让公众参与给它们命名。”
参考文献:《无线、多功能系统集成可编程软体机器人》,作者:韩成铉、申正雄、李钟勋、李博文、高完进、姜泰民、杜坦卡、韩元培、杨升旻、金东杰、姜熙锡、林俊贤、文灿辉、崔素正、程焕宇、黄锡元,发表于2025年2月17日,《纳米-微米快报》。DOI:10.1007/s40820-024-01601-3
读者被邀请向程(Cheng)提交命名想法,邮箱为huanyu.cheng@psu.edu。
除程和黄之外,该研究的其他作者还包括宾夕法尼亚州立大学的工程学与力学研究助理Bowen Li、机械工程学博士生(同时也是神经工程中心成员)Ankan Dutta;韩国科学技术研究院-韩国大学融合科学与科技学院(KU-KIST Graduate School of Converging Science and Technology)的Joong Hoon Lee、Gwan-Jin Ko、Tae-Min Jang、Won Bae Han、Sueng Min Yang、Dong-Je Kim、Heeseok Kang、Jun Hyeon Lim、Chan-Hwi Eom和So Jeong Choi;以及三星电子半导体研发中心(Semiconductor R&D Center)的Sungkeun Han。他们也为本论文做出了贡献。
本研究由韩国国家研究基金会和韩国科学技术研究院提供支持。
