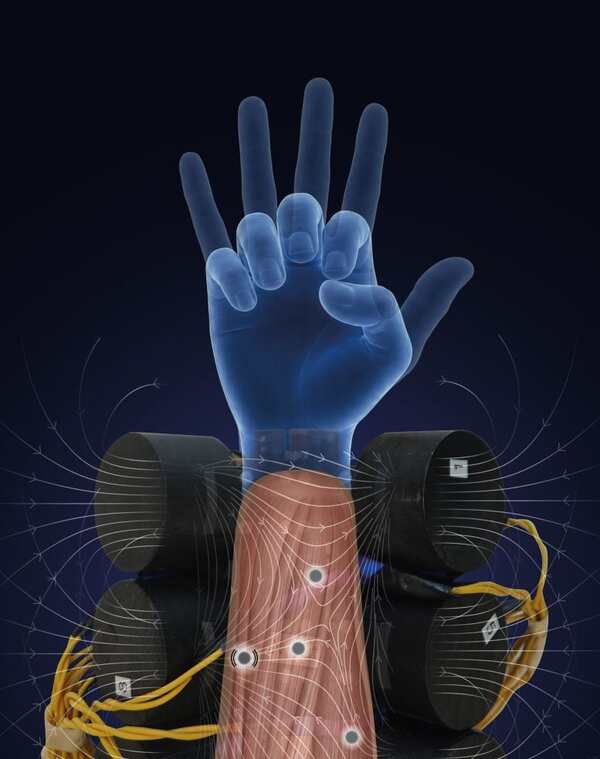
植入前臂的微型磁体,使假手在开合时产生接近自然运动的感觉。
闭眼握拳或伸手取物时,人无需注视手部即可完成动作。这种看似毫不费力的能力依赖一种隐性感觉——动觉(kinesthesia),它向大脑报告肌肉与肢体的运动状态。截肢后,这条关键的感知信息通路被切断,即使使用假手完成简单动作也变得更加困难、更不直观。
比萨圣安娜高等研究院(Sant’Anna School of Advanced Studies)牵头、与克利夫兰诊所合作的研究团队,在 Science Advances 发表研究,给出大脑解读这类运动信号的新线索。结论是:大脑将手指运动感知为协调的运动模式,而非彼此孤立的动作。该发现有望用于开发不仅运动更自然、还能重建运动感觉本身的假手。
研究团队比较了全球仅有的两套用于上肢假肢运动感觉重建的神经-机器接口的数据。两套系统设计不同,却都诱发出协调的手指运动感觉,提示大脑会将传入的肌肉信号组织为被称为协同(synergies)的抓握模式。
植入磁体诱发运动感觉
振动肌肉可使人产生肢体正在运动的错觉。但体外施加振动同时会刺激皮肤,造成感觉信号混杂,干扰假肢反馈。
圣安娜的肌动学运动感觉接口(myokinetic kinesthetic interface,MKkI)通过植入前臂残端的小磁体直接作用于肌肉,在肌肉内部产生振动而不直接刺激皮肤。研究者将该双向接口与 Mia Hand 连接,后者是圣安娜衍生公司 Prensilia 开发的机器人假手。
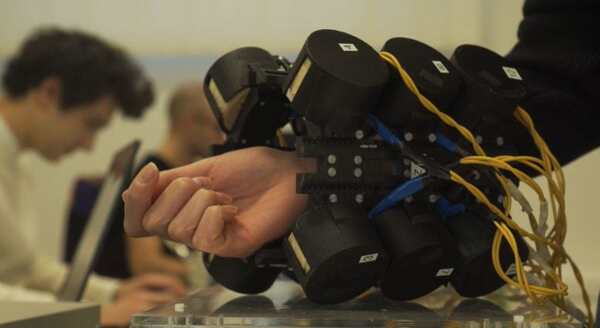
一名34岁意大利受试者测试该系统六周,产生了手部开合的感觉,手指以接近自然运动的模式协同活动。
论文第一作者、现任职于慕尼黑工业大学慕尼黑机器人与机器智能研究所(MIRMI)的博士后 Federico Masiero 表示:“肌动学运动感觉接口的独特之处在于,它通过一个简单、微创的植入物刺激肌肉,而不接触皮肤。这一方法可能既是理解人类运动控制机制的关键,也是截肢后重建运动感觉的关键。”他此前在圣安娜攻读博士学位。
不同接口呈现相同模式
意大利试验中受试者报告的感觉,与使用克利夫兰诊所开发的运动感觉反馈系统的受试者相似。后者将手术神经改道与机器人技术结合,圣安娜方案则使用植入磁体;两者都选择性振动深层肌肉以产生运动感觉。
在两套系统中,使用者感受到的都是协调的手指动作,而非孤立动作。两个团队还观察到,部分感觉信息在用户尚未形成明确意识时已被处理。这表明肌肉反馈可能在比此前认识更低的意识层面被组织为协调的运动模式。
负责克利夫兰诊所方面协调工作的 Paul Marasco 教授表示:“能够比较来自两套截然不同接口的独立数据,使这些发现尤其具有说服力。它为设计与神经系统更自然协同的疗法和设备提供了更坚实的基础,最终目标是改善患者预后。”
理解这种组织方式,有助于研究者提供更贴合大脑处理运动方式的反馈。除假肢外,该发现未来或可应用于卒中康复、癫痫与疼痛治疗,但这些仍属后续研究方向。
控制与感觉的一体化
下一步挑战是利用同一组植入磁体同时实现控制与感觉。在既有研究基础上,团队计划追踪磁体位置以控制假肢,同时对同一批磁体施加振动以提供运动反馈。
长期目标是研制可长期植入的装置,使研究不再局限于最初六周的试验周期。结合团队此前的合作研究,本工作为新一代更接近人手、兼具直观控制与自然抓握感觉的假手奠定基础。
该接口的创建者、研究协调人 Christian Cipriani 教授表示:“我们的方案目前是初步演示样机:植入物按六周寿命设计,我们认为这一时长足以完成对接口可用性与有效性的初步验证。结果非常有前景,促使我们探索可长期植入的方案,从而在更长周期、更大样本量下研究该接口。”
参考文献:Federico Masiero, Mattia Gentile, Marta Gherardini, Eliana La Frazia, Charles H. Moore, B. Ülgen Kilic, Valerio Ianniciello, Roberta Reho, Tommaso Mori, Flavia Paggetti, Lorenzo Andreani, Simon A. Whitton, Paul D. Marasco and Christian Cipriani, “Coordinated hand movement sensation revealed through an implanted magnetic prosthetic kinesthetic interface,” Science Advances, 2026年6月24日. DOI: 10.1126/sciadv.adx5046
