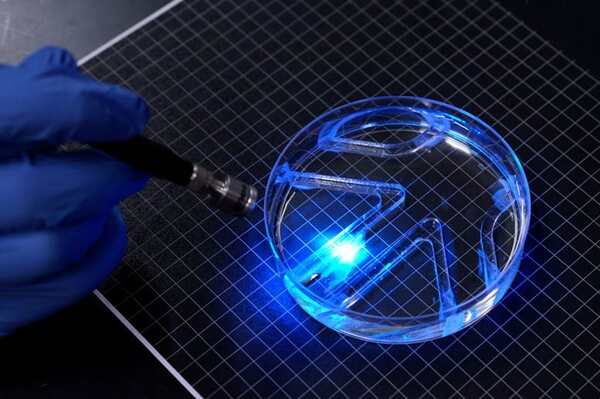
MIT工程师研制了一种薄如纸的游泳机器人,利用光控活体肌肉细胞在水中移动和转向。
在精细的水下生态系统中航行,需要传统金属和塑料电机无法提供的轻柔物理接触。
为这类环境构建足够柔软机器的工程师,常转向活体组织,用实验室培养的骨骼肌块构建生物混合机器。这些生物引擎需要数百万细胞制造,使所得游泳机器人笨重且制造成本高。
MIT工程师团队绕过对厚肌肉块的需求,设计出由一层远薄于人类头发的活体肌肉组织驱动的游泳机器人。该柔性器件发表于 Advanced Functional Materials,长度和宽度约如一片口香糖。薄如纸的凝胶骨架的两半作为鳍,各覆有经基因工程改造、遇光收缩的肌肉细胞。
光照驱动肌肉转向
“在水中移动比在空气中需要更大的力,”研究作者、MIT机械工程副教授Ritu Raman说,“考虑到其尺寸,该机器人的输出力相当强。”
光照一侧鳍时,肌肉细胞同步收缩,使凝胶弯曲并推挤周围水。对另一侧鳍闪光照则改变力的方向。通过改变受光侧和闪光频率,研究人员可控制机器人转向并调节速度。
在大培养皿中,机器人跟随手动控制的光源,穿过简单的水迷宫。最高速度下,它每分钟行进约四个体长。奥运游泳选手每分钟可游约65个体长,而一头牛鲨在海洋中悠闲游动时速度大致与机器人相当。
新设计是首个能够运动的极薄二维肌肉驱动机器人。MIT共同作者包括第一作者Maheera Bawa、Arielle Berman、Laura Schwendeman、Ferdows Afghah和Seanbiron Johnson。
“目前,我们组和其他组的生物混合机器人由笨重的三维实验室培养骨骼肌块构建,制造需数百万细胞,”Raman说。她指出,更薄、更轻便的设计如团队的新机器人可降低制造成本并更高效运动。“我们相信,由活体肌肉驱动的生物混合机器人有朝一日可执行精细任务,例如探索对传统硬件过于脆弱或不可预测的环境,因为活体组织柔软、能响应周围环境并可自我修复。”
微小肌肉运动需要更大输出力
要让如此薄的肌肉片驱动机器人,研究人员必须解决早先实验遗留的问题。
去年,Raman团队构建了一个受虹膜启发的人工肌肉组织圆盘。他们在凝胶圆盘上压印同心和径向沟槽,并在其表面沉积活体肌肉细胞。细胞沿这些图案生长,形成薄肌肉层;受光刺激时,该层拉伸和挤压圆盘,类似眼睛虹膜改变瞳孔大小。
“此前没人见过从零工程化的这种肌肉架构,”Raman说,“而且细胞向多个方向运动。但它们只移动约100微米。从机器人角度看,这些运动很微小。”
将这些微小运动转化为游泳,需要肌肉细胞在不放弃薄架构的前提下产生更有用的力。大部分改进来自改变细胞下方材料。
早先设计使用纤维蛋白(fibrin),一种超软凝胶,在肌肉收缩产生的力下会皱缩。如果支撑材料太易变形,肌肉部分做功会消耗在使凝胶变形,而非产生更大运动。
方形沟槽构建更强肌肉
研究人员决定调整肌肉支撑骨架的三个属性:组成、刚度,以及引导细胞生长的沟槽尺寸和形状。
“对于任何组织工程,已知这些是可调参数,”Raman说,“我们想优化所有这些参数以支持活体肌肉细胞。”
不同沟槽形状产生明显不同的肌肉排列。有些类似窄方形槽,另一些弯曲更像长谷。肌肉细胞在方底沟槽内排列更有效。更好的排列促使细胞融合成纤维,产生更强、更协调的肌肉组织。
团队还用甲基丙烯酰化明胶(GelMA)替代纤维蛋白,这是一种组织工程材料。通过制备不同GelMA配方,研究人员可测试不同刚度的骨架。肌肉细胞在更硬凝胶上排列更好并产生最大力。
约半毫米厚的GelMA膜为单层肌肉提供足够支撑,同时保持轻量和柔性。收缩期间,细胞可保持附着在膜上,而非从表面剥离。
重复刺激进一步增强组织。研究人员用闪光对肌肉进行训练程序,在要求细胞驱动机器人前有效锻炼细胞。
随后,他们在薄GelMA体两侧压印方底沟槽,并在表面铺覆肌肉细胞。细胞融合为排列纤维时,形成两块独立控制的肌肉,充当机器人鳍。
“可以把机器人看作有两块独立肌肉,”Raman说,“如果只照一侧,只有该肌肉运动;如果两侧都照,它们都拍动。”
下一步是身体设计
机器人当前形状被有意保持简单,以便研究人员先确定单层肌肉能否产生足够游泳力。在证明这一点后,他们可开始改变身体本身以提升性能。
“我们的下一个目标是优化身体设计以实现更快游泳,”Raman说,“但即使游泳速度慢,也可想象肌肉驱动机器人用于水生环境监测等用途。”
参考文献:Maheera Bawa, Arielle Berman, Laura Schwendeman, Ferdows Afghah, Seanbiron Johnson and Ritu Raman, “2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots,” Advanced Functional Materials, 28 September 2026, DOI: 10.1002/adfm.78065
