研究人员表明,一种受量子启发的技术可用于执行激光雷达成像,其深度分辨率比传统方法高得多。激光雷达使用激光脉冲获取有关场景或物体的 3D 信息,由于其有限的深度分辨率,通常最适合对大型物体(如地形特征或建筑结构)进行成像。
“虽然激光雷达可用于对人的整体形状进行成像,但它通常无法捕捉面部特征等更精细的细节,”来自英国格拉斯哥大学的研究小组负责人 Ashley Lyons 说。“通过增加额外的深度分辨率,我们的方法可以捕捉到足够的细节,不仅可以看到人的面部特征,甚至可以看到指纹。”
在Optics Express中,Lyons 和第一作者 Robbie Murray 描述了这项新技术,他们称之为成像双光子干涉激光雷达。他们表明,它可以区分相距小于 2 毫米的反射表面,并创建具有微米级分辨率的高分辨率 3D 图像。
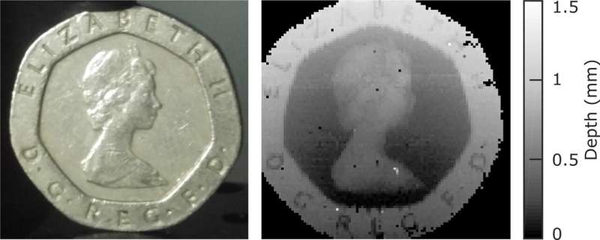
图:研究人员使用他们的双光子干涉激光雷达方法创建了 20 便士硬币的详细 3D 地图。
“这项工作可能会导致比现在更高分辨率的 3D 成像,这对于涉及小特征的面部识别和跟踪应用可能很有用,”Lyons 说。“在实际使用中,传统的激光雷达可以用来粗略了解物体可能在哪里,然后可以用我们的方法仔细测量物体。”
使用经典纠缠光
新技术使用“量子启发”干涉测量法,从两束光束相互干涉的方式中提取信息。纠缠的光子对(或量子光)通常用于这种类型的干涉测量,但基于光子纠缠的方法往往在光损失高的情况下表现不佳,激光雷达几乎总是如此。为了克服这个问题,研究人员将他们从量子传感中学到的知识应用于经典(非量子)光。
Lyons 说:“对于量子纠缠光子,在设置变得非常技术要求之前,每单位时间只能产生这么多的光子对,”“经典光不存在这些问题,可以通过提高激光功率来解决高损耗问题。”
当两个相同的光子同时在分束器上相遇时,它们总是会粘在一起,或者纠缠在一起,然后朝同一个方向离开。经典光表现出相同的行为,但程度较轻——大多数情况下,经典光子会朝着相同的方向前进。研究人员利用经典光的这种特性,通过观察两个光子同时到达探测器的时间,来非常精确地确定一个光子到达的时间。
提高深度分辨率
Lyons 说:“通过将其中一个光子发送到3D场景中,然后计时光子返回所需的时间,时间信息使我们能够进行深度测量。”“因此,双光子干涉激光雷达的工作原理与传统激光雷达很相似,但可以让我们更精确地计算光子到达探测器所需的时间,这直接转化为更大的深度分辨率。”
研究人员通过使用双光子干涉激光雷达检测约 2 毫米厚的玻璃的两个反射面,展示了双光子干涉激光雷达的高深度分辨率。传统的激光雷达无法区分这两个表面,但研究人员能够清楚地测量这两个表面。他们还使用新方法创建了具有 7 微米深度分辨率的 20 便士硬币的详细 3D 地图。这表明该方法可以捕获区分关键面部特征或人与人之间其他差异所需的详细程度。
双光子干涉激光雷达在单光子水平上也能很好地工作,这可以增强用于非视距成像或通过高散射介质成像的更复杂的成像方法。
目前,获取图像需要很长时间,因为它需要扫描所有三个空间维度。研究人员正在努力通过减少获取3D信息所需的扫描量来加快这一过程。
原文链接:https://phys.org/news/2022-07-quantum-inspired-approach-lidar-resolution.html
---煤油灯科技victorlamp.com翻译整理---
