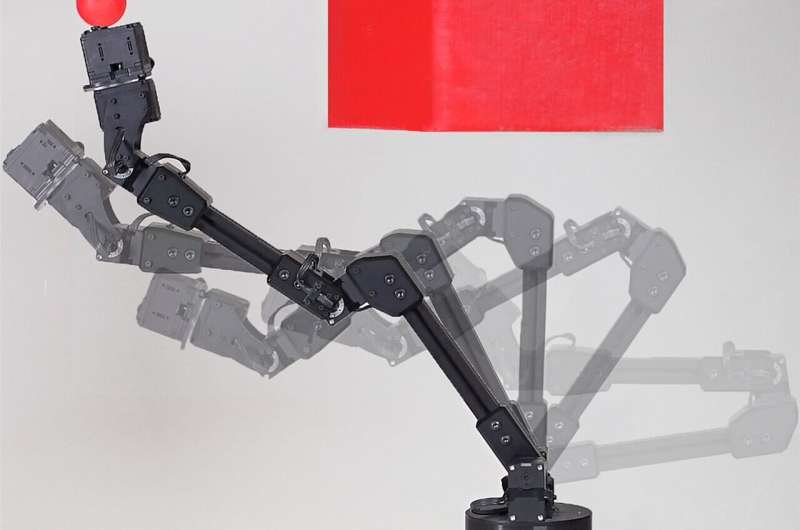
每一个热爱运动或追求时尚的人都知道,我们的身体形象并不总是那么准确或真实,但它是决定我们在这个世界上如何运作的重要信息。当你穿衣服或打球时,你的大脑一直在提前计划,这样你就可以移动身体,而不会被撞到、绊倒或摔倒。
我们人类在婴儿时期就获得了自己的身体模型,机器人也在效仿。哥伦比亚大学的一个工程团队近日宣布,他们已经创造了一个机器人,这是第一次能够从零开始学习整个身体的模型,而不需要任何人类的帮助。他们在《Science Robotics》上发表了这一项新研究,论文题目为“机器人形态的全身视觉自建模”。研究人员演示了他们的机器人如何创建自己的运动学模型,然后使用自己的模型来规划运动达到目标,并在各种情况下避开障碍,它甚至能自动识别并补偿对身体的伤害。
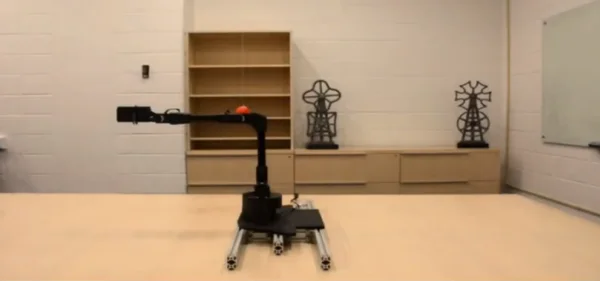
机器人看着自己,就像婴儿在镜子大厅里探索自己
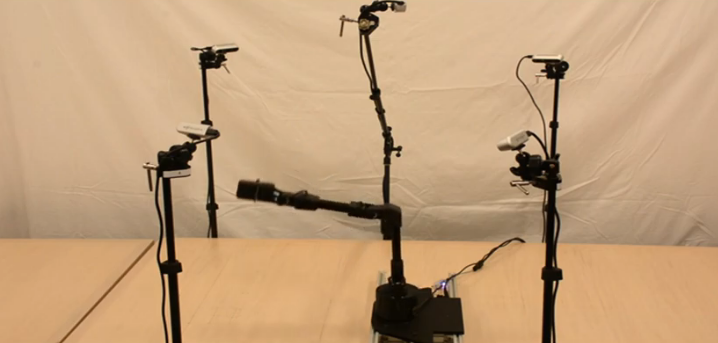
研究人员将一个机械臂放入由五个流媒体摄像机组成的圆圈中。机器人通过摄像头看着自己自由地起伏,就像一个婴儿第一次在镜子厅里探索自己一样,机器人通过摆动和扭曲来学习它的身体是如何对各种运动指令做出反应的。大约三个小时后,机器人停了下来,它内部的深度神经网络已经学习完了机器人的运动与它在环境中所占体积之间的关系。
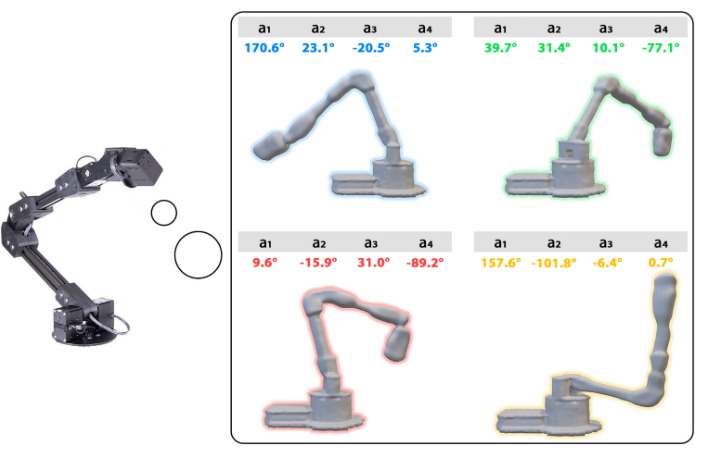
哥伦比亚创新机器实验室的机械工程教授兼主任Hod Lipson说:“我们真的很好奇机器人是如何想象自己的,但你不能仅仅窥探神经网络,它是一个黑匣子。” 在研究人员尝试各种可视化技术后,自我形象逐渐出现。 Lipson说:“这是一种轻轻地闪烁的云,似乎吞没了机器人的三维身体。机器人移动时,闪烁的云轻轻地跟着它。” 机器人的自我模型精确到其工作空间的1%左右。
自建模机器人将导致更多的自主系统
机器人在不需要工程师协助的情况下进行建模的能力非常重要,原因有很多:它不仅节省了劳动力,而且还能让机器人跟上自身的磨损,甚至能检测和补偿损伤。作者认为,这种能力很重要,因为我们需要自主系统来更自力更生。例如,一个工厂机器人可以检测到有什么东西移动得不对,并进行补偿或请求援助。
“我们人类显然有自我的概念,”该研究的第一作者Boyuan Chen解释说,他领导了这项研究,现在是杜克大学的助理教授。“闭上眼睛,试着想象如果你要做一些动作,比如向前伸展手臂或后退一步,你自己的身体会如何移动。在我们大脑的某个地方,我们有一个自我的概念,一个自我模型,它告诉我们我们所处的周围环境的体积,以及随着我们的移动,体积如何变化。”
自我意识的机器人
Lipson几十年来一直在寻找赋予机器人某种形式的自我意识的方法,这项工作就是其中的一部分。“自我建模是自我意识的一种原始形式,”他解释道。“如果机器人、动物或人类拥有精确的自我模型,它就能更好地在这个世界上发挥作用,它就能做出更好的决定,它就具有进化优势。”
研究人员意识到,通过自我意识赋予机器更大自主权的限制、风险和争议。 Lipson很快承认,这项研究中所展示的自我意识,正如他指出的那样,“与人类相比微不足道,但你必须从某个地方开始。”我们必须慢慢来,小心行事,这样我们才能在最大限度地降低风险的同时收获好处。”
原文链接:https://techxplore.com/news/2022-07-robot-world.html
论文链接:https://www.science.org/doi/10.1126/scirobotics.abn1944
