摘要
本文提出了提出了一种基于量子纠缠的时钟同步方法,该方法简单可靠且效率更高。基于量子纠缠方案的时钟同步方法可以大大提高测量的准确度和精度。更重要的是,该方法避免了传统方法由于双向延迟的不对称性而导致的同步误差。测量测量量子态的概率以余弦或正弦方式振荡,具有传播延迟。最终的实验和模拟结果与理论结果基本一致。基于量子纠缠方案的时钟同步方法可以大大提高测量的准确度和精度。
引言
作为一种重要的物理资源,量子纠缠已被应用于量子安全直接通信(QSDC)、量子密钥分发(QKD)、量子隐形传态 (QT)、量子时钟同步 (QCS)、 场论的重整化。值得注意的是,时钟同步在卫星地球量子通信中极为重要。本文涉及时钟同步技术领域,特别是一种基于量子纠缠的时钟同步新方法。时钟同步的方法主要基于 Einstein和 Eddington分别提出的两个经典协议。时间同步方法在过去的二十年中被大量的研究人员讨论和研究,在各种理论和实验中也取得了成果。然而,在这些时钟同步协议中,实际的时序信息必须通过一些通道从时钟A传输到时钟B,这通常会限制同步的准确性。Jozsa等人首先提出了时间同步协议,该协议通过向各方提供已知最大纠缠能量特征态的共享量子比特对来实现。Marko krco等人将Jozsa的协议扩展到多方版本,并提出了n -party 时钟同步协议。Ben-Av 等人提出了一个初始纠缠态——Z 态,相比 W 态的直接性,它可以提高量子楔同步的准确性。Jingfu Zhang等人提出一种三量子比特核磁共振(NMR)量子计算机中的量子时钟同步算法。Xiangyu Kong等人首先在四量子位液态核磁共振系统中演示了两种多方QCS协议,并证明了Ben-Av的多方QCS算法比Krco的更准确。Jie-Dong Yue等人提出了一种多方量子时钟同步方案,该方案利用操作作为触发因素,开始初始状态的演化。他们已经证明,测量触发的量子时钟同步在将时钟与其他时钟的平均时间同步方面是有效的。
目前业界对时间同步的一般概念基本都是经典通信,即拥有标准时间的一方将自己的时钟时间发送给待同步的节点,待同步的节点再计算自己的时钟与标准时间的时间差,并校准自己的时钟。此外,基于经典物理方案的时间同步协议的精度缩放为 ,其中k为协议执行次数。这被称为标准量子限制 (SQL),因此,经典物理方案的测量精度难以提高,测量方法也无法保证。我们需要一种效率更高、精度更高的新时钟同步方法。
本文提出了一种新的基于量子纠缠的时钟同步方法——一种简单、可靠、高效的量子时钟同步方法。更重要的是,由于双向延迟的不对称性,基于量子纠缠的方法避免了传统方法带来的同步误差。基于量子纠缠方案的时钟同步方法可以大大提高测量的准确度和精度。
本文结构如下:“基于量子纠缠的时钟同步方法”部分介绍了基于量子纠缠的新型时钟同步方法。“实验与模拟结果”部分是关于模拟实验和模拟结果的讨论。“结论”部分对整个工作进行了总结,并对该方法的电子应用前景进行了展望。
基于量子纠缠的时钟同步方法
鉴于上述时钟同步方法,本文提出了一种新的基于量子纠缠的时钟同步方法。该方法是一种单向时间同步协议,有望通过量子比特的单向传输实现高精度时钟同步。该方法的步骤如下:
Step1:通过时间锁定实时时钟(RTC)环路将节点A和节点B调整到频率同步状态,RTC环路是指锁相环路从一个频率跳到另一个频率所需的锁定时间。在本文中,时间锁定环由RTC驱动,其核心部件是晶体振荡器,一种集成电路,通常称为时钟芯片。节点A是拥有时间标准信息的一方,节点B是被计时的一方。节点A有时间标准信息,时间准确可靠。B节点的时钟标准需要向A节点靠拢并同步。步骤1的主要目的是实现节点A和节点B的频率同步。
步骤2:节点A根据自己的时钟标准在 时刻制备一个GHZ (Greenberger-Horne-Zeilinger)量子纠缠态,并将该量子纠缠态发送给节点b。步骤2中,量子纠缠态为:
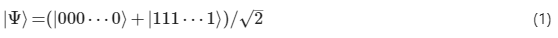
其中 表示也称为猫状态的量子纠缠状态, 和 是量子比特流。
在步骤2中,节点A将量子纠缠态发送到节点B后,还需要通过经典的通信信道发送时间同步信息,该信道通常采用经典的协议传输,例如双向传输或环回传输。节点B会根据时间同步信息中包含的节点A当前的时钟级别,对通信良好的源通道进行优先级排序。在步骤2中,时间 的时间戳记录是位于物理层的光子的传输时间,不受上层协议或相关设备缓存的影响。
步骤3:节点B始终接收其当前时钟标准下的量子纠缠态,得到其自身时钟标准的密度矩阵,进一步确定第一个量子比特处于标准状态的概率。随着时间的推移,单个量子比特的演化遵循薛定谔方程。在接收到量子纠缠态和合法有效的时间同步信息后,节点B将记录其时钟标准下的时间 ,并使用测量基对第一个量子比特进行测量。密度矩阵可以转换为测量标准,可用公式(2)表示。

其中 为量子纠缠态传输过程中自由演化的时间, 为量子纠缠态自由演化过程中两个量子态能级间的跃迁频率, 为量子态能级总数。时间同步信息可以通过公共信道(或经典信道)传输。只要信息符合经典信道协议的相关规定,就可以判断时间同步信息的有效性。由节点 进一步得到第一个量子比特的标准状态的概率,如公式(3)所示。
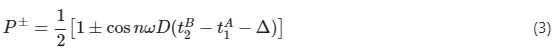
为了获得相对准确的概率,使用了多个测量值,并且每个测量值都服从二项式分布。对标准状态下的概率进行 次测量,取平均值作为最终结果。由于统计量有限,因此概率的估计值可能是不确定的。标准误差如公式(4)所示。
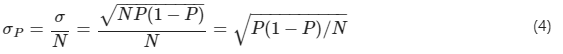
其中 为 , 为测量统计数。
步骤4:根据概率 计算节点 和节点 的时钟差 。具体来说,时差 可以根据公式(3)求解,根据上面的标准误差,可以得到时差估计值的不确定度。

步骤5:节点 根据时钟差 校准其时钟标准,与节点 对齐,完成时间同步。
实验和模拟结果
采用量子云平台Quantum Experience进行模拟验证。
在实验验证中,使用一个Hadamard门和多个CNOT门在节点 产生量子纠缠态,允许量子纠缠态在 时间内自由演化,模拟该量子比特在量子信道中的传输,直至到达节点 。将另一个Hadamard门应用于量子纠缠态的第一个量子比特,并测量输出结果,利用步骤3中的测量基础模拟节点 的测量过程(图1)。
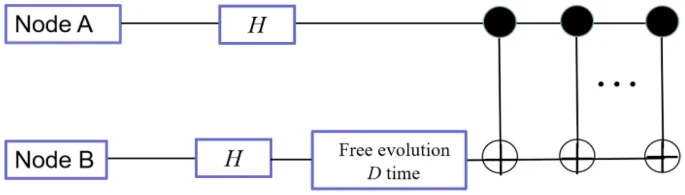
图1:基于量子纠缠的时钟同步方法的设计思路和流程。
理论和实验结果如图 2所示。横坐标代表纳秒传输的延迟,纵坐标代表测量量子态的概率。为了降低量子测量结果的不确定性,图 2展示了在实验中取不同 值时的最终效果。平滑的曲线反映了理论效果,其上的形状线代表模拟效果。圆形代表 设置为2000时的效果,三角形代表 设置为6000时的效果,方形代表 设置为 10,000 次时的效果。测量量子态的概率随传播延迟以余弦或正弦方式振荡。从图 2可以看出,最终的实验结果与理论结果基本一致。除此之外,时钟差估计值的不确定性与量子态的能级和测量统计量有关。在实验中,当量子态的能级n和测量统计量选择得当时,可以将时钟差估计的不确定性降低到 ,同时也可以避免传统方法由于双向延迟不对称而引起的同步误差。
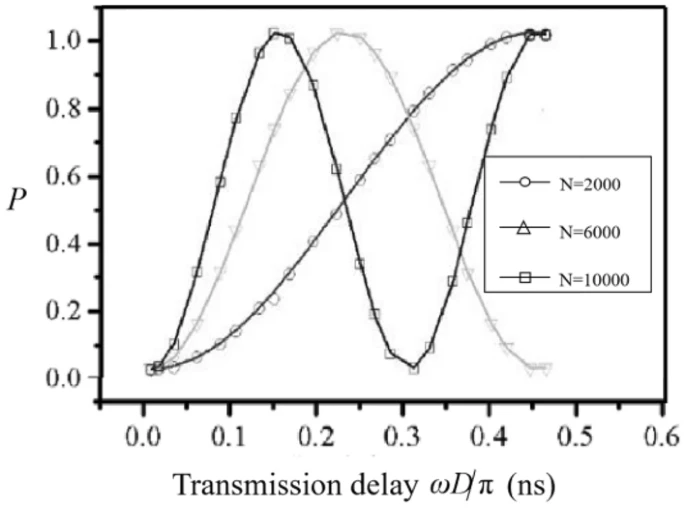
图2:基于量子纠缠的时钟同步方法的理论和实验结果。
上述实验只考虑了量子比特的相位演化。测量量子态的概率随传播延迟以余弦或正弦的方式周期性振荡,振荡的振幅不随其衰减。众所周知,真空涨落噪声、拉曼散射等非线性效应等因素的影响也需要考虑在内,它们可能会影响基于量子纠缠的时钟同步方法的传输过程和结果,因此,在接下来的模拟实验中这些因素的干扰效应计算结果如图 3所示。
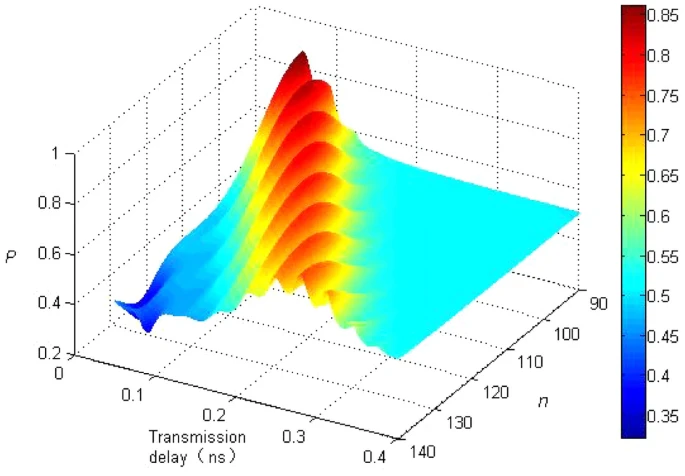
图3:考虑退相干因素影响的时钟同步方法的模拟结果。
图 3显示了考虑退相干因素影响的模拟结果,测量统计量 设置为 6000,对应于图2中的三角形数据 。在图3中,横坐标表示以纳秒为单位的传输延迟,纵坐标表示量子态的能级, 轴表示测量量子态的概率。如果考虑真空涨落噪声、拉曼散射等非线性效应的影响,从图3中可以看出,随着传播延迟约 ,一系列波峰上升,这与图2中 的结论一致。
此外,通过模拟实验进一步发现,在固定测量频率 的情况下,增加量子能级数可以降低测量误差。当 , 时,由公式(4)得到的标准误差低至 。根据公式(5)将量子态的能级 设置在90 ~ 140之间,我们可以估计的最小的时钟差不确定度约为 。从图 3可以明显看出,实验和模拟结果与理论结果基本一致。在此前的研究中,由于核磁共振控制系统的限制, 之前的研究人员展示的实验精度是微秒级的, 而我们的实验精度是纳秒级的。基于量子纠缠方案的时钟同步方法可以大大提高测量的准确度和精度。这些结果将有助于基于纠缠的安全量子密码学和量子通信的研究。
结论
综上所述,本文提供了一种基于量子纠缠的时钟同步方法,能够大大提高测量的准确度和精度。避免了传统方法引起的双向延迟不对称造成的同步误差,证明实验和模拟结果与理论结果基本一致。基于量子纠缠的时钟同步方法将有助于基于纠缠的安全量子密码学和量子通信的研究。
原文链接:https://www.nature.com/articles/s41598-022-14087-z
---煤油灯科技victorlamp.com翻译整理---
