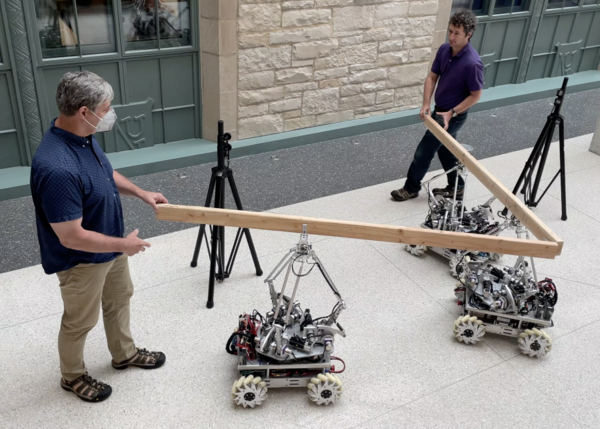
移动机器人团队可以帮助人类高效地完成繁重的体力任务,如制造过程或搬运重物。近年来,有一些机器人已经在现实世界中进行了测试和引入,取得了非常有前景的效果。
美国西北大学机器人与生物系统中心的研究人员最近开发了一种新型协作移动机器人,名为Omnid Mocobots。发表在arXiv上的一篇论文中介绍了这些机器人,它们之间旨在相互合作并与人类完成合作,以安全地拾取处理和运输精致而灵活的有效载荷。
进行这项研究的研究人员之一Matthew Elwin说:“机器人与生物系统中心在制造与人类进行物理合作的机器人方面有着悠久的历史,事实上,‘合作机器人’这个词就是在这里创造出来的。当前工作的灵感来自制造、仓库和建筑任务,涉及操作大型、铰接或灵活的物体,在这些任务中,有几个机器人支持物体是很有帮助的。”
多个移动机器人与人类用户之间的协作有几个关键优势。最值得注意的是,它将机器人的强度和精度与人类用户的适应性和态势感知融合在了一起。
Omnid Mocobot是Elwin和他的同事们推出的新型机器人系统,由一个移动基座和一个机械臂组成。这款机器人与其他机器人相比有三个重要的特点,这让它特别适合与其他人类以及Omnid Mocobots密切合作操作物体。
“首先,机器人手臂有内置的机械顺应性,这种‘柔软性’意味着机器人在与人类互动时更安全,与典型的机器人手臂相比,不太可能损坏物体。其次,与大多数工业机械臂不同,机械臂被设计成精确控制抓手的力。第三,控制移动基座和机械手的控制法则被设计为允许Omnids团队合作,为人类合作者呈现一个失重的大物体。”Elwin解释说
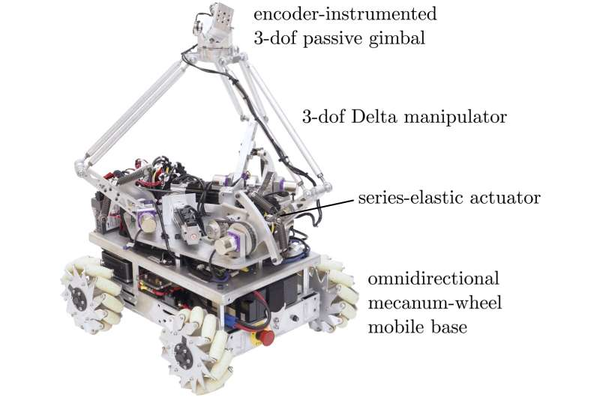
Omnid Mocobot机器人的特写照片
在他们的论文中,研究人员概述了设计和部署Omnid Mocobot团队的几个重要考虑因素。此外,他们还分享了在现实环境中进行的几项初步测试的结果。
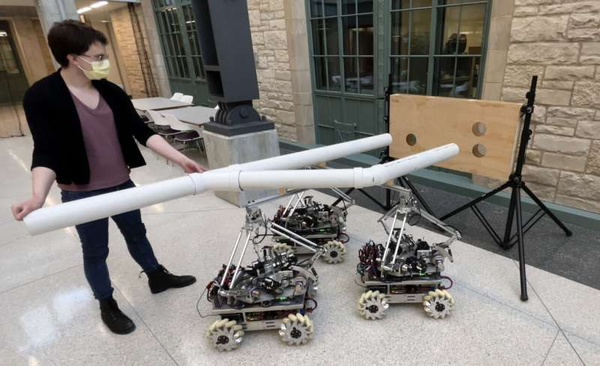
在最初的测试中,Elwin和他的同事们评估了他们的机器人在与人类和其他机器人合作完成涉及操纵大型有效载荷的任务时的表现。他们发现,当与三个机器人合作时,一名人类用户可以用一只手将一根15公斤重的管子精确地组装到一个夹具中。
与Mocobots的协作操作对于人类用户来说是自然直接的,所以人类不需要训练。Omnids也不需要为不同类型的有效载荷重新编程。
Elwin说:“在未来,我们设想由更强大的mocobot组成的更大团队,让一个或少数人组装大型结构,比如在火星栖息地上组装风力涡轮机的叶片或太阳能电池板。人类会召唤机器人去抓那个物体,然后人类会引导整个装配过程,机器人会提供几乎所有所需的力量。”
Elwin和他的同事们创造的新机器人很快就可以用于完成许多涉及人类的协作操作任务。目前,这些机器人既不能使用预先编程的控制器,也不能通过观察人类合作者来学习策略,因此这将是未来研究的一个目标。
研究人员现在还想测试机器人自主运输和组装不同物体的能力,包括易碎的、铰接的和灵活的有效载荷,这将使他们对机器人部署的环境有更好的了解。
“在我们的下一步工作中,我们还计划加入更复杂的目标,比如允许人类移动物体,同时确保物体不会移动到受限区域或受到可能破坏它的力量,”Elwin补充说。“此外,我们将赋予Omnids学习有效载荷的运动学和惯性特性的能力,并利用这些信息进行更灵巧的操作。”
原文链接:https://techxplore.com/news/2022-07-omnid-mocobots-mobile-robots-safe.html
