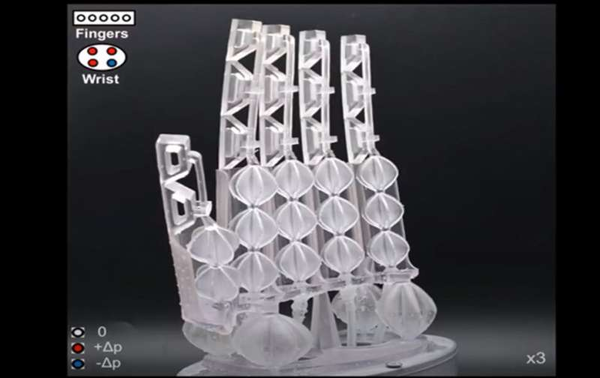
近日,意大利理工学院(Istituto Italiano di Tecnologia)生物仿生软机器人实验室的一组研究人员开发了一种基于褶皱的新型软机器人执行器,该执行器可以用于各种尺寸,最小可达1厘米。研究在发表在《科学机器人》(Science Robotics)杂志上的论文中,团队描述了他们的新驱动器背后的技术,以及在不同环境下测试它的工作情况。
从事软机器人项目的工程师经常发现自己受到标准气动人造肌肉驱动器的限制,由于复杂部件数量众多,这些驱动器往往只能在给定的尺寸下正常工作。在这项新的努力中,研究人员为这种驱动器添加了一个新功能,需要更少的部件,从而使驱动器更小。
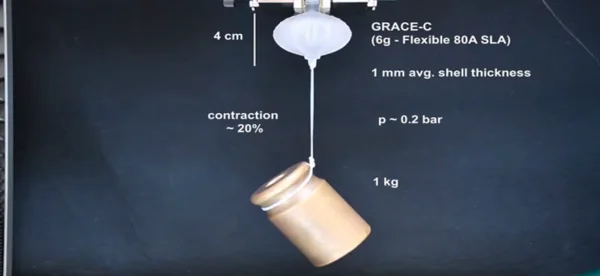
气动人工肌肉驱动器的工作原理是将空气从小型气球状囊中抽进抽出,模拟肌肉活动。它们不仅能膨胀和收缩,而且因为是用树脂制成的,所以可以弯曲。当与手等其他部位配合使用时,人造肌肉可以抓握和扭转。为了减少复杂部分的数量,研究人员通过添加褶来调整囊,这就减少了气囊的大小,因为空气被抽出时不需要添加其他部件,使得它们在更小的设备中使用,研究人员还使用了一种比通常用于此类工作的树脂更灵活的树脂。
研究人员用3D技术打印出了它们的驱动器,可以实现多种尺寸。他们将结果命名为基于几何的驱动器,即收缩和拉长(GRACE)。
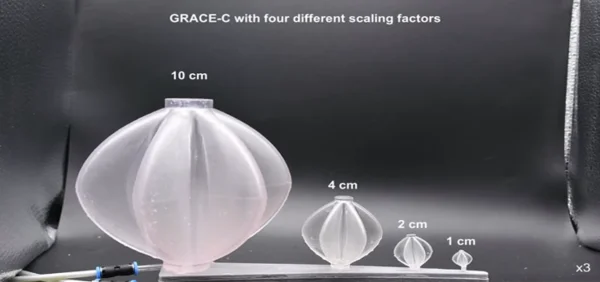
他们在不同的环境下测试GRACE,主要是根据体型大小。例如,他们制造了一个直径只有1厘米的驱动器和另一个重量只有8克的驱动器,将其添加到抓取器中,发现它能够举起高达8公斤的东西。他们还用18个不同大小的驱动器制造了一个与人手大小相近的机器人手。测试表明,它能够弯曲手指,旋转手腕和扭转手掌。
虽然人工致动器已经达到了肌肉的收缩性能,但通过肌肉的复杂排列所实现的动作的多功能性和优雅性在很大程度上仍然是无法比拟的。基于 GeometRy 的GRACE 由单一材料的褶皱膜组成,不需要任何应变限制元件。它们可以通过设计来收缩和延伸,正如数学模型所描述的那样,可以在不同的维度尺度、不同的材料和机械性能下实现,从而实现各种逼真的运动。
GRACE 可以通过低成本的增材制造制造,甚至可以直接构建在功能性设备中,例如一次性完成 3D 打印仿生人造肌肉,这使得基于气动人工肌肉的设备的原型设计和制造更快、更直接。
原文链接:https://techxplore.com/news/2022-07-soft-robotic-actuator-scaled-centimeter.html
论文链接:https://www.science.org/doi/10.1126/scirobotics.abn4155
