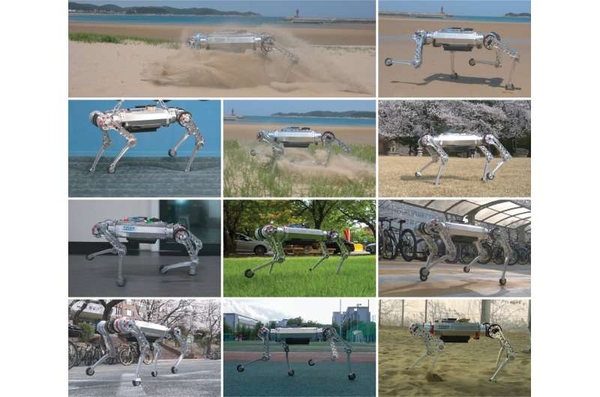
韩国科学技术院(KAIST)机械工程系Hwangbo Jemin教授领导的研究小组开发出了即使在沙滩等变形地形上也能灵活地行走的四足机器人控制技术。
Hwangbo Jemin教授的研究小组开发了模拟行走机器人在沙子等颗粒状材料制成的地面上受到的力的技术,并通过四足机器人进行了模拟。此外,该团队还研究了一种人工神经网络结构,能够在没有先验信息的情况下,在行走的同时做出实时决策,以适应各种类型的地面表面,并将其应用于强化学习。
经过训练的神经网络控制器有望扩大四足行走机器人的范围,证明其在不断变化的地形上的鲁棒性,包括即使在沙滩上也能高速移动,在像气垫一样的柔软地面上行走和转弯而不失去平衡。
这项研究由KAIST机械工程系的博士生Soo-Young Choi作为第一作者,发表在1月份的《Science Robotics》《科学机器人》杂志上,题为《Learning quadrupedal locomotion on deformable terrain》《学习在变形地形上的四足运动》。
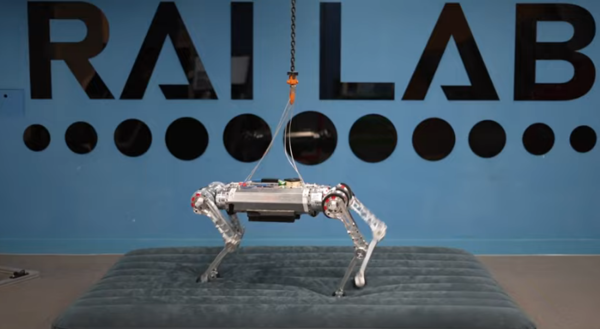
开发的控制器在软气垫上的性能,视频链接:https://youtu.be/wsgRKUCpomQ
强化学习是一种人工智能学习方法,用于创建一个机器,在任意情况下收集关于各种动作结果的数据,并利用该数据集执行任务。由于强化学习所需的数据量是如此巨大,一种通过模拟来收集数据的方法被广泛使用,这种方法接近真实环境中的物理现象。
特别是行走机器人领域的基于学习的控制器,通过在模拟中收集的数据进行学习,应用到真实环境中,成功地在各种地形中进行行走控制。
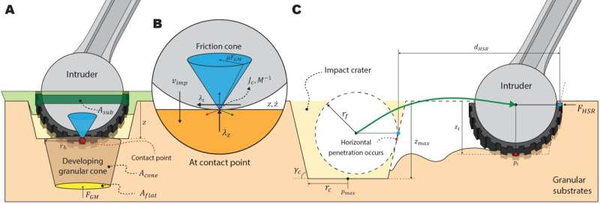
但是,当实际环境与学习到的模拟环境存在差异时,基于学习的控制器的性能会迅速下降,因此在数据采集阶段实现一个与实际环境相似的环境是很重要的。因此,为了创建一个能够在变形地形中保持平衡的基于学习的控制器,模拟器必须提供类似的接触体验。
研究组在考虑前人研究中确定的颗粒介质附加质量效应的地面反作用力模型的基础上,定义了从行走体的运动动力学中预测接触时产生的力的接触模型。
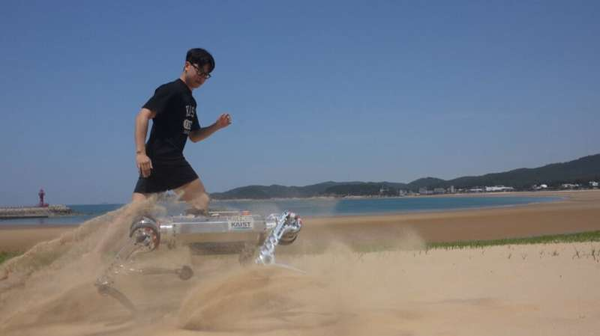
RaiBo 在沙滩上跑步
此外,通过计算每个时间步中一个或多个接触产生的力,可以有效地模拟变形地形。
研究小组还介绍了利用分析机器人传感器的时间序列数据的循环神经网络隐含预测地面特征的人工神经网络结构。
研究小组制造的机器人RaiBo上安装了学习控制器,该机器人的脚完全淹没在沙子里,在沙滩上以每秒3.03米的速度高速行走。即使应用于更坚硬的地面,如草地和跑道,RaiBo也能稳定地运行,因为它能适应地面的特点,而无需任何额外的编程或修改控制算法。
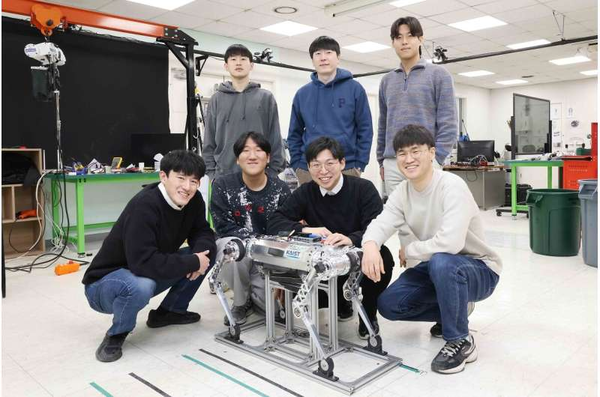
此外,RaiBo还能在气垫上以1.54 rad/s(约90°/s)的速度稳定旋转,即使在地形突然变软的情况下也能快速适应。
研究团队通过与假设地面为刚性的控制器进行比较,证明了在学习过程中提供合适的接触体验的重要性,并证明了所提出的递归神经网络根据地面特性修改控制器的行走方法。
研究小组开发的模拟和学习方法,扩大了各种行走机器人可以运行的地形范围,有望对机器人执行实际任务做出贡献。
作者Suyoung Choi说:“已经证明,为基于学习的控制器提供与真实变形地面密切接触的经验,对于应用于变形地形是至关重要的。”他接着补充说:“所提出的控制器可以在没有先验地形信息的情况下使用,因此可以应用于各种机器人行走研究。”
原文链接:https://techxplore.com/news/2023-01-raibo-versatile-robo-dog-sandy-beach.html
论文链接:https://www.science.org/doi/10.1126/scirobotics.ade2256
