基于独立关节的传统机器人在复杂的现实世界任务中并不总是表现良好,特别是那些涉及灵巧操作物体的任务。因此,一些机器人专家一直在尝试设计连续体机器人,即具有无限自由度和没有固定数量关节的机器人平台。
连续体机器人通常基于电缆或其他可变形部件,可以更自由地移动,不受固定关节结构的限制。尽管有这些优点,许多连续体机器人设计仍然不能有效地导航复杂和非结构化环境。
中山大学、大连理工大学和伦敦南岸大学的研究人员最近以大象的鼻子为灵感,开发了一种新的连续体机器人。他们在《Soft Robotics》《软机器人》杂志上发表的一篇论文中介绍了这种机器人,它具有可定制的设计,可以为不同的应用量身定制。
“我们发现,现有的电缆驱动连续体机器人在变形后总是呈现圆形轮廓,这可能会阻碍它们与变曲率环境的相互作用,”进行这项研究的研究人员之一Jianing Wu告诉媒体。“为了克服这一限制,我们试图提出一种连续的机器人范式,以适应不同曲率的应用场景。”
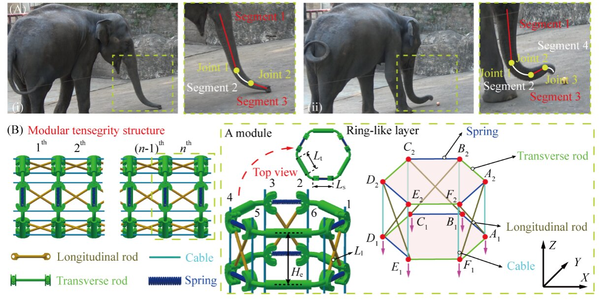
大象的鼻子自然地分成有限段,由伪关节连接。这使得大象能够更有效地与非结构化环境互动,例如灵活地将鼻子挤到狭窄的空间或伸到更高的树枝上。
由于其独特的构象,象鼻不同部分的刚度可以独立调节和调整,以不同的方式弯曲,这最终使大象能够适应它们鼻子的形状来处理不同的任务,并达到不同形状的物体。
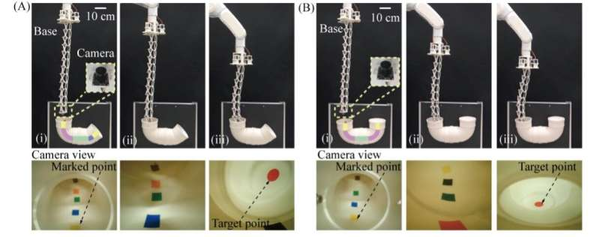
这项研究的另一位研究员Haijun Peng解释说:“受大象鼻子运动的启发,我们提出了一种具有预编程刚度分布的连续体机器人,以解决我们试图解决的机器人问题。通过调节刚度分布,我们的仿生机器人不仅能展示各种变形模式,还能在不同曲率的管道中移动。”
Wu和他的同事创造的大象鼻子机器人是基于一个由几个弹性元件组成的3级张拉整体结构,这些弹性元件均匀分布在整个结构中,这使得研究人员可以通过简单地将弹性元件替换为具有不同刚度大小的其他弹性元件来编程机器人的局部刚度特性。
Wu说:“受益于刚度分布的差异,连续体机器人在相同的驱动准则下表现出不同的机器人配置。我们的仿生连续体机器人不仅能够与变化的曲率环境进行共形交互,而且通过利用固有的智能简化所需驱动和控制系统的复杂性。”
到目前为止,研究人员已经利用他们的设计创造了一个由12个弹性模块组成的机器人原型。然后,他们在一系列试验中展示了它的变形能力,重点是不同的现实场景。
“长期和永无止境的进化使动物表现出惊人的能力,”Wu说。“如果我们充分谨慎地观察它们,我们可能会为未来的机器人系统收获一系列受生物启发的设计范式。例如,受大象鼻子交互行为的启发,我们可以提出一个更灵活的连续体机器人,以满足在变曲率环境中的交互需求。”
在未来,这个研究团队创造的连续体机器人可以帮助在非结构化环境中自动化更多的现实任务,这些任务很难或不可能使用刚性关节结构的机器人来解决。由于其独特的设计,机器人还可以通过安装不同的末端执行器,如抓手和传感器,同时支持不同的功能。
Wu补充说:“我们现在想要开发刚度调节的智能策略,通过这种策略,连续体机器人的能力可以进一步增强,实时探索不可预测的场景。”例如,一些先进的材料将被用于制造弹簧元件,如形状记忆合金(SMA)和介电弹性体(DE)。”
原文链接:https://techxplore.com/news/2023-01-continuum-robot-elephant-trunks.html
