近日,美国的研究人员设计了一种最先进的行走机器人,它可能会给太空中的大型建筑项目带来革命性的变化。他们测试了机器人在太空组装25米大口径空间望远镜的可行性。研究人员在《机器人和人工智能前沿》《Frontiers in Robotics and AI》上发表了他们的研究成果,该机器人的缩小原型也展现出在地球上大规模建筑应用的前景。
太空中是最需要维护和服务大型建筑的地方,但那里的条件极其恶劣,而人类技术的寿命很短。舱外活动(宇航员在航天器外进行的活动)、机器人和自主系统解决方案对服务和维护任务非常有用,并帮助航天界对各种空间任务进行开创性的研究。机器人和自主系统的进步促进了大量太空服务,这些包括但不限于制造、组装、维护、天文、地球观测和碎片清除。
由于涉及无数的风险,仅依靠人工建造是不够的,目前的技术已经过时了。
“我们需要引入可持续的、未来的技术,以支持当前不断增长的轨道生态系统,”林肯大学博士Manu Nair解释说。“随着太空任务规模的增长,在轨道上需要更广泛的基础设施,空间装配任务将是满足日益增长的需求的关键责任之一。”
在他们的论文中,Nair和他的同事介绍了一种创新的、灵巧的行走机器人系统,可用于轨道装配任务。作为一个用例,研究人员测试了一个25米大口径空间望远镜(LAST)的装配机器人。
在轨道上组装望远镜
自从哈勃太空望远镜和其继任者詹姆斯·韦伯太空望远镜发射以来,太空界一直在不断地部署更新孔径(光收集区域的直径)更大的望远镜。
在地球上组装像25米LAST这样的望远镜是不可能的,因为我们目前的运载火箭尺寸有限。这就是为什么在理想情况下,更大的望远镜需要在太空(或轨道上)组装。
Nair说:“在轨道上运行LAST的前景激发了对天文学和地球观测的科学和商业兴趣。”
要在太空中组装如此巨大的望远镜,我们需要合适的工具,Nair解释说:“尽管传统的太空行走机器人很灵巧,但它们在机动性方面受到限制。因此,在未来的轨道行走机器人设计中融入移动性功能,在不影响灵活性的情况下提供更大的工作空间是很重要的。”
E-Walker机器人
E-Walker 应用程序和配置
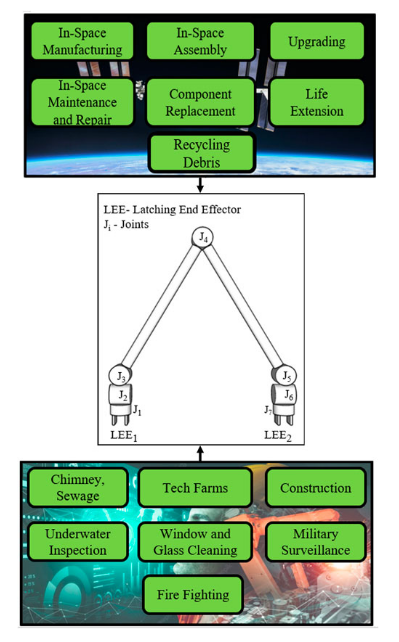
研究人员提出了一种七自由度完全灵巧的端到端行走机器人(一种有四肢的机器人系统,可以沿着表面移动到不同的位置,执行具有七度运动能力的任务),简言之,就是E-Walker。
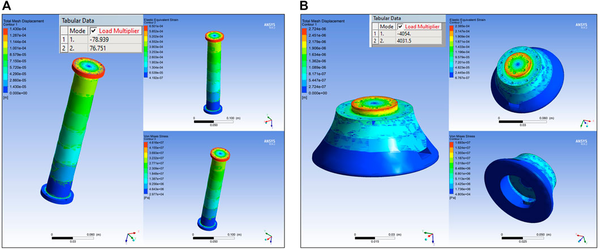
他们进行了一项深入的设计工程演习,以测试机器人在轨道上高效组装一个25米长的LAST的能力。该机器人与国际空间站上现有的Canadarm2和欧洲机械臂进行了比较。此外,还开发了一个缩小的地球模拟测试原型,并进行了另一项设计工程练习。
“我们的分析表明,提出的创新E-Walker设计被证明是多功能的,是未来在轨任务的理想候选人。E-Walker将能够在太空中执行例行维护和服务任务,从而延长任务的生命周期。”
“对缩小原型机的分析表明,它也是地球上服务、维护和组装操作的理想人选,如对风力涡轮机进行定期维护检查。”
然而,还有很多东西有待探索。该研究仅限于对E-Walker的全尺寸原型模型的设计工程分析,E-Walker的原型设计工作目前正在林肯大学进行。
原文链接:https://techxplore.com/news/2022-10-robot-revolutionize-space.html
论文链接:https://www.frontiersin.org/articles/10.3389/frobt.2022.995813/full
