个体机器人可以集体工作,在从建筑到监控等各个领域取得重大进展,但微型机器人的小规模工作是药物输送、疾病诊断甚至手术的理想选择。
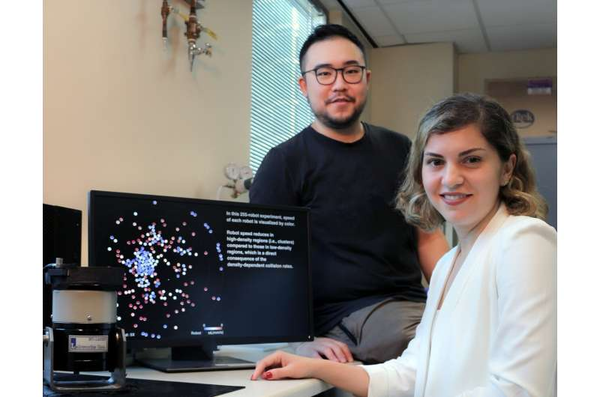
尽管微型机器人很有潜力,但它们的尺寸往往意味着它们的感知、通信、移动和计算能力有限,但最近佐治亚理工学院的一项新研究增强了它们高效协作的能力。这项工作提供了一种新的系统,该系统可以控制300个3毫米微型机器人(Microbots)的聚集和分散能力,无需机载传感。
电气与计算机工程学院(ECE)的助理教授Azadeh Ansari说:“通过与机器人专家合作,我们能够‘缩小’单一机器人设计和群体控制之间的差距。所以不同的元素都在那里,我们只是建立了联系。”
佐治亚理工学院在电气、计算机工程和机器人技术方面的专业知识及其对跨学科合作的推动是这一突破的独特之处,研究人员在《IEEE机器人汇刊》《IEEE Transactions on Robotics 》上展示了这项工作。
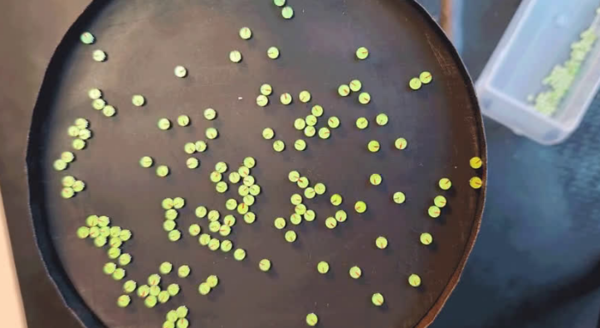
微型机器人的挑战
虽然较大的机器人可以通过感知环境并将这些数据无线发送给彼此来控制运动,但微型机器人不具备携带相同传感器、通信或动力单元的能力。在这项研究中,研究人员转而利用机器人之间的物理互动来鼓励机器人成群运动。
“微型机器人太小,无法进行解释和决策,但通过利用它们之间的碰撞,以及它们对整体振动驱动的频率和振幅的响应,我们可以影响单个机器人的移动方式,以及成百上千个微型机器人的集体行为,”欧洲经济学院博士生Zhijian Hao说。
这些行为或运动特性决定了微型机器人如何线性移动,以及它们旋转的随机性。通过振动,研究人员可以控制这些运动特性,实现运动诱导相分离。研究人员从热力学中借用了这一概念,即搅拌后的材料可以从固体变为气体再变为液体。研究人员操纵振动水平,以影响微型机器人形成集群或分散,以创建良好的空间覆盖。
为了更好地理解这些相位分离,他们利用计算机视觉为300个机器人群开发了计算模型和实时跟踪系统,这使得研究人员能够分析微型机器人的行为和运动数据,从而产生蜂群的特征。
Zhijian Hao说:“这个项目是第一个使用这种MIPS的完整管道,可以推广到不同的微型机器人群。我们希望人们会发现,使用物理交互是控制微型机器人的另一种新方法,但最初这是非常困难的。”
该项目的成功可归因于研究的跨学科性质,虽然 ECE 研究人员在构建微机电系统 (MEMS) 以制造计算机芯片或微型机器人等技术方面拥有专业知识,但机器人研究人员带来了建模经验。
原文链接:https://techxplore.com/news/2022-11-vibrations-swarm-tiny-robots.html
论文链接:https://ieeexplore.ieee.org/document/9835143
---煤油灯科技victorlamp.com翻译整理---
