机器人和车辆自主移动并与环境互动的电影场景不再是科幻小说,而是慢慢成为我们日常生活的一部分。
在火星上,机器人车辆已经可以自由行驶并执行任务。然而,在地球上,设置是完全不同的:机器人必须在拥挤的地方导航并每秒多次规划它们的路线以安全地避开行人和财产。目前,快速响应机器人路径规划是研究的热点。
在计算方法中,机器人的旋转能力在很大程度上取决于连续求解微分方程。处理机器人路径规划的一种有前途的方法是求解称为拉普拉斯方程的微分方程。为什么是这个特殊的方程?
拉普拉斯方程的解称为调和函数。在机器人路径规划中,调和函数的作用是通过“引导势”创造一个虚构的环境。您可以将这种引导势能视为引力势能,机器人会在其中感到“被吸引”以遵循特定轨迹。这种引导潜力成为机器人的眼睛,它可以通过它“看到”障碍物的位置,沿着一条有效的路线前往目的地。
与之前提出的方法相比,使用调和函数的一个明显优势是,使用调和函数,我们避免了机器人在到达目标之前停止的情况,没有物理原因。换句话说,使用调和函数,我们可以防止机器人卡住。为了说明这一点,我们使用下面的图像。
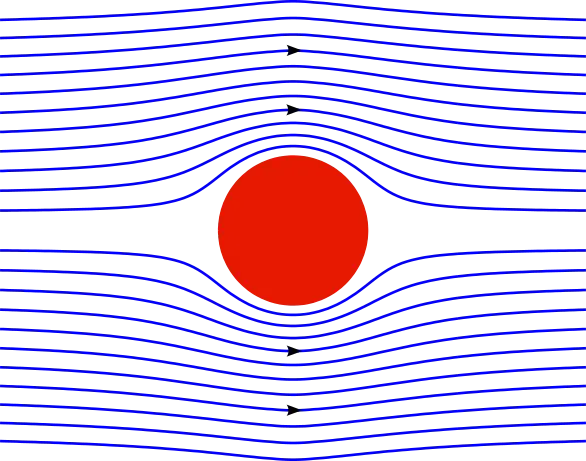
图:这是一个调和函数如何工作的例子。利用谐波函数,机器人将沿着带有红色箭头的蓝色线前进,避开红色障碍物,不停地但平稳地导航到目的地。
开发表示调和函数的新技术
谐波函数在研究中有着广泛的应用,例如,流体的流动或电磁现象。尽管调和函数在物理现象中具有广泛的适用性,但很少有人尝试开发技术并使用机器学习来表示它们用于经典计算和量子计算。
此外,虽然在经典机器学习中要求问题的解决方案是特定函数(例如我们的例子中的调和函数)在经典机器学习中已经确立,但在量子机器学习中,这种策略还处于起步阶段,使其成为一个特别引人注目的方向用于研究。
机器人和车辆路径规划可能对计算要求极高,尤其是在现实场景中。对于我们解决问题的特殊方法,即求解微分方程,例如拉普拉斯方程,表示解甚至可能超出经典计算机的范围。量子计算是一种新兴技术,在很大程度上优于经典计算求解微分方程并准确表示其解(例如调和函数)的潜力。
PASQAL 的开发人员一直在研究使用经典和量子机器学习方法表示静电学、热分布和机器人导航等多个用例的调和函数。在这里,我们选择了机器人路径规划问题来展示我们的量子机器学习方法的性能,以自制经典机器学习和其他传统方法(如有限元)为基准。
谐波函数辅助路线
让我们想象一下,我们的机器人在二维空间中由一个点表示。现在,我们给它分配的任务是通过一个狭窄的走廊从一个房间导航到另一个房间。这一次,我们的机器人将不会面对任何障碍,除了房间的墙壁和走廊。
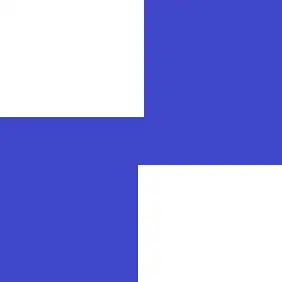
图:两个房间由一条狭窄的走廊相连
从数学的角度来看,我们所做的是为机器人准备环境,将引导势的已知值(应该是调和函数)分配给机器人避开墙壁的墙壁。然后,我们将指导潜力的最高值放在起点,将潜力的最低值放在目标。用引力势提醒引导势的比喻,从机器人的角度来看,它“感觉”好像在山顶上,然后从山顶通过引导势被引导沿着一条平衡的路径从山上爬到山脚下。
开发人员能够使用三种经典计算方法和两种量子计算方法,为机器人穿越实施此数学设置的走廊建模平滑且平衡的路线。他们发现称为 CurlNet 的经典方法及其量子版本 CurlqNet 非常接近地再现了使用流行的有限元方法获得的调和函数。他们的结果还显示了量子实现如何倾向于在独立运行中提供更一致的结果,并且已经与使用少至 8 个量子位的经典解决方案相媲美。
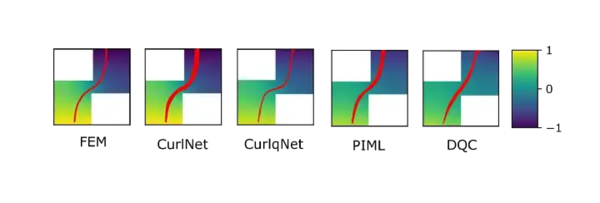
图:在图中,你可以看到机器人沿着五条不同的路线穿过狭窄的走廊。起点在底部,终点在顶部。这些模拟使用两种经典方法,CurlNet和物理信息机器学习(PIML),以及两种量子方法CurlqNet和差分量子电路(DQC),以流行的有限元方法(FEM)为基准。
激发经典和量子计算之间的异花授粉
将假设与数据驱动(机器学习)算法有效结合的技术,如在调和函数领域搜索解,已经成为经典计算和量子计算进展的关键驱动因素。我们希望我们的工作能激发经典和量子机器学习领域之间的进一步交叉学习,并将帮助机器人安全到达目的地。
---煤油灯科技victorlamp.com翻译整理---
