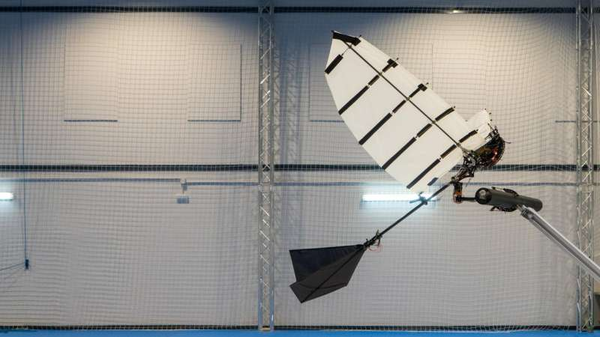
洛桑联邦理工学院(EPFL)的研究人员开发了一种方法,允许扑翼机器人使用爪状机制自主降落在水平栖杆上,这项创新可以极大地扩展机器人辅助任务的范围。
一只鸟降落在树枝上看起来是世界上最简单的动作,但事实上,这个动作涉及到时间、高冲击力、速度和精度的极其微妙的平衡。这是一种非常复杂的动作,直到现在,还没有扑翼机器人(扑翼机)能够掌握它。
Raphael Zufferey是工程学院智能系统实验室(LIS)和生物机器人实验室(Biorobotics ab)的博士后,他最近在《自然通讯》《Nature Communications》发表了论文,该论文描述了使这种栖息成为可能的独特起落架,他与西班牙塞维利亚大学的同事合作建造并测试了这架重达700克的扑鸟机,这架扑鸟机是欧洲GRIFFIN项目的一部分。
“这是一个更大项目的第一阶段。一旦扑鸟机能够在树枝上自主降落,它就有可能执行特定任务,比如不引人注目地收集生物样本或从树上测量数据。最终,它甚至可以降落在人工结构上,这可能会开辟更多的应用领域,”Zufferey说。
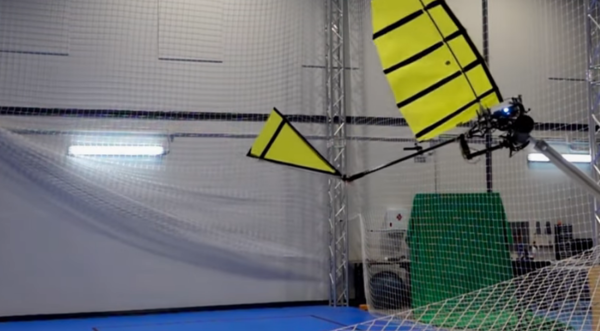
视频链接:https://youtu.be/KuaDU32IH2Y
Zufferey补充说,在栖地着陆的能力可以为扑翼机提供一种更有效的方式——像许多无人驾驶飞行器(UAV)一样,它们的电池寿命有限——利用太阳能充电,可能使它们成为远程任务的理想选择。
他说:“这是向使用扑翼机器人迈出的一大步,目前扑翼机器人只能自由飞行,用于操作任务和其他现实应用。”
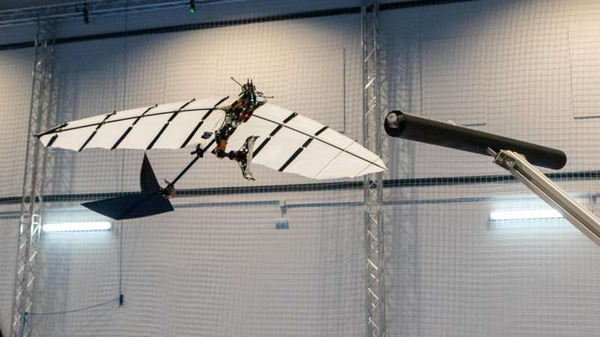
最大限度地提高强度和精度,减少重量和速度
在没有任何外部命令的情况下将扑翼机降落在高处的工程问题,需要管理许多自然已经完美平衡的因素。扑鸟机必须能够在停留时显著减速,同时仍能保持飞行。爪子必须足够强壮,才能抓住栖木,支撑机器人的重量,同时又不能太重,使机器人无法被举起来。“这就是我们选择单爪而不是双爪的原因之一,”Zufferey指出。最后,机器人需要能够感知它所处的环境,以及它前面的位置与自己的位置、速度和轨迹之间的关系。
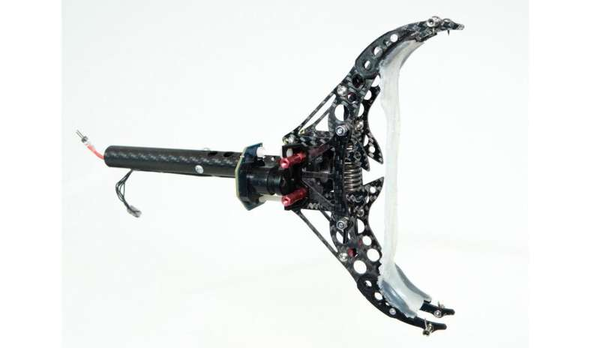
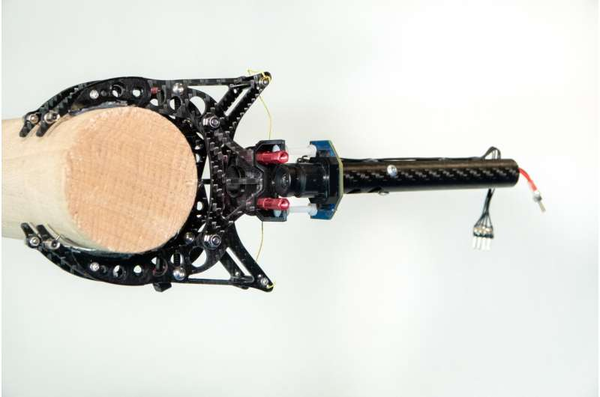
研究人员为扑翼机配备了完全机载的计算机和导航系统,并辅以外部动作捕捉系统来帮助它确定位置,从而实现了这一切。这架扑鸟机的腿爪附件经过了精确校准,以弥补飞行时的上下摆动,因为它试图瞄准并抓住栖木。爪本身的设计是为了吸收机器人在撞击时向前的动量,并迅速而牢固地闭合以支撑其重量。一旦栖息,机器人就会保持在栖木上而不消耗能量。
展望未来,Zufferey已经在考虑如何扩展和改进他们的设备,特别是在户外环境中。
“目前,飞行实验是在室内进行的,因为我们需要有一个由运动捕捉系统精确定位的可控飞行区域。未来,我们希望提高机器人的自主性,以便在更不可预测的室外环境中执行栖息和操作任务。”
原文链接:https://techxplore.com/news/2022-12-winged-robot-bird.html
论文链接:https://www.nature.com/articles/s41467-022-35356-5
---煤油灯科技victorlamp.com翻译整理---
