20世纪80年代末,Rod Brooks 和Anita Flynn在《英国星际学会杂志》上发表了一篇标题惊人的论文:《快速、廉价、失控:机器人入侵太阳系》。这篇论文探讨了这样一种想法,即不要发送一个庞大复杂且极其昂贵的机器人去探索(比如说)火星表面,而是可以发送一大堆小巧简单且极其廉价的机器人,同时仍然可以完成任务目标。论文摘要总结道:“我们认为,在几年之内,用数百万成本适中的微型机器人入侵一个星球是可能的。”
那是1989年,我们还没有接近数百万的微型机器人。有些东西真的很难按比例缩小,建造蜜蜂或苍蝇甚至昆虫大小的机器人需要(除其他外)自主传感和适当的电源系统的进步。但进展正在取得,华盛顿大学的助理教授Sawyer Fuller(他对昆虫大小的飞行机器人略知一二)在《科学机器人》(Science Robotics)上发表了一篇新文章,展示了如何将必要的传感硬件整合在一起,使比一粒米还小的飞行机器人能够稳定、自主地飞行。
对于一个微型飞行机器人来说,要实现自主(或者说任何飞行机器人都要实现自主),它需要能够保持自身的稳定性,使用传感器芯片来跟踪它的位置,并确保不会去任何不想去的地方。对于小型飞行机器人来说,这尤其棘手,因为它们会被气流或湍流推来推去,而大型机器人可以忽略这些。但事实证明,微小也有一些优势,因为飞机越小,空气本身的阻力就越大,机载陀螺仪就变得无关紧要,你只需要一个加速度。将它连接到一个光流相机(optic flow camera)来跟踪运动,再加上一个微控制器芯片(MCU)来进行计算,你就拥有了需要的一切。
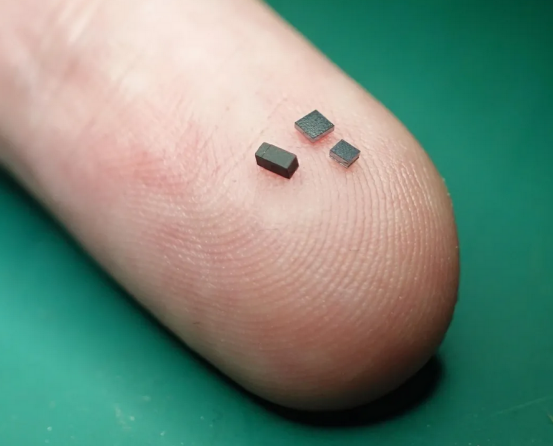
有点不可思议的是,这里的光流相机是现成的。它的设计主要是为了探索自身的内部,这就是为什么整个相机只有0.65毫米高和宽,1.2毫米长,重量为1毫克(包括其多元素镜头)。这台特殊相机上的传感器超过了研究人员的目标功率预算,这可能是由于预期用例局限而不涉及电池的更小微型机器人,但现有的类似大小的传感器也可以工作。
总的来说,这个硬件重6.2毫克,使用167微瓦的功率,理论上可以适用于一个10毫克的飞行机器人,大约相当于一只蟋蟀的大小。弄清楚这一切在实践中是否真的有效并不容易,因为chonky机器人昆虫并不存在,所以研究人员改用手掌大小的无人机运行模拟传感器。测试表明,该系统能够成功估计无人机的姿态,并检测和拒绝风的干扰。事实上,它的性能可以与实际的果蝇相媲美,考虑到果蝇花了多长时间来完善它的设计,这是令人印象深刻的。
Fuller说:“将无人机尺寸缩小到昆虫大小只会放大昆虫大小的许多好处,例如从环境中获取所有所需能源的更大潜力和更大的部署。”就像Brooks和Flynn对廉价机器人群体的愿景一样,Flynn认为这些传感器将有助于实现一种全新的自主探索方法。“小型飞行机器昆虫将彻底改变低空大气‘空气遥测(air telemetry)’,它基于目前任何可能的更详细和更持久的技术基础上,遥感空气的成分和流动。他们将从太阳或室内照明中获取能量——这有利于小规模生产。化学传感器可能是昆虫的触角,我的小组在“小型直升机”中演示过应用包括早期探测森林火灾、农业害虫发作、埋置炸药或绘制危险挥发物图,以发现温室气体泄漏或空气传播疾病的传播。”
如果你觉得整个“快速,廉价,失控”的事情很有吸引力,并想看一部1997年的同名电影,其中包括Rod Brooks,一名驯狮员,一名植园艺术家和一名裸鼹鼠专家,那就来吧。
原文链接:
