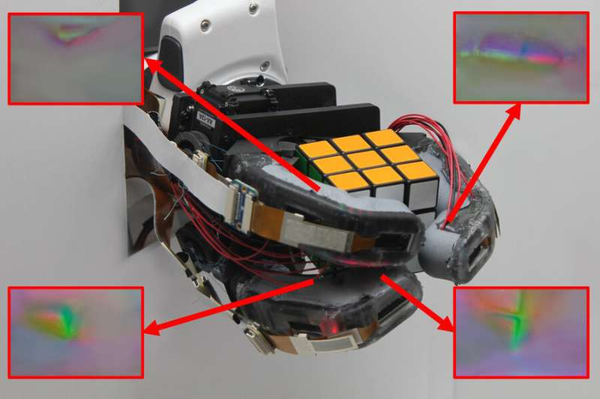
受人类手指的启发,麻省理工学院(MIT)的研究人员开发了一种机器人手,它使用高分辨率触觉感应,在抓取一次物体后就能准确识别出物体。
许多机械手将它们所有强大的传感器都装在指尖上,所以一个物体必须与这些指尖完全接触才能被识别,这可能需要多次抓取。其他设计使用的传感器分辨率较低,分布在整个手指上,但这些传感器无法捕捉到太多细节,因此通常需要多次重新抓取。
相反,麻省理工学院的团队建造了一个机器人手指,它有一个坚硬的骨架,包裹在柔软的外层,在透明的“皮肤”下包含多个高分辨率传感器。这些传感器使用摄像头和LED来收集物体形状的视觉信息,并沿着手指的整个长度提供连续的传感,每根手指都能同时获取物体多个部分的丰富数据。
利用这种设计,研究人员制造了一只三指机械手,它可以在一次抓取后识别物体,准确率约为85%。坚硬的骨架使手指足够强壮,可以拿起重物,比如钻头,而柔软的皮肤使它们能够安全地抓住柔韧的物品,比如空塑料水瓶,而不会压碎它。
这些柔软坚硬的手指在家庭护理机器人中特别有用,这种机器人旨在与老年人互动,机器人可以用帮助人们洗澡的那只手从架子上拿起重物。
机械工程研究生Sandra Liu说:“对于任何手来说,拥有柔软和坚硬的元素都是非常重要的,但能够在一个非常大的区域内进行出色的传感也是非常重要的,特别是如果我们想要考虑做非常复杂的操作任务,比如我们自己的手可以做的事情。我们这项工作的目标是将所有使我们的人手如此出色的东西结合到一个机器手指中,可以完成其他机器手指目前无法完成的任务,”。
Liu与机械工程本科生Leonardo Zamora Yañez以及她的导师Edward Adelson共同撰写了这篇论文。
人造手指
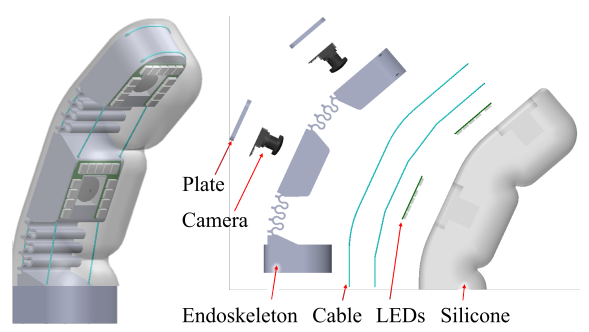
机器人手指由3D打印的刚性内骨骼组成,内骨骼放在模具中,并包裹在透明的硅胶“皮肤”中,用模具制作手指不需要固定硅胶的紧固件或粘合剂。
研究人员设计了一个弯曲形状的模具,这样机器人的手指在静止时就会像人类的手指一样微微弯曲。
“硅胶弯曲时会起皱,所以我们认为,如果我们把手指塑造成这种弯曲的位置,当你弯曲它来抓住一个物体时,就不会产生那么多皱纹。皱纹在某些方面是有好处的——它们可以帮助手指在表面上非常平滑和容易地滑动——但我们不想要我们无法控制的皱纹,”Sandra Liu说。
每根手指的内骨骼都包含一对详细的触摸传感器,被称为GelSight传感器,嵌入在透明皮肤下面的顶部和中间部分。传感器的放置使摄像机的范围略有重叠,使手指在整个长度上连续感应。
GelSight传感器基于阿德尔森团队首创的技术,由一个摄像头和三个彩色LED组成。当手指握住一个物体时,彩色LED从内部照亮皮肤,摄像头就会捕捉到图像。
使用出现在柔软皮肤上的照明轮廓,一种算法执行逆向计算,以绘制被抓物体表面的轮廓。研究人员训练了一个机器学习模型来使用原始相机图像数据识别物体。
在对手指制造过程进行微调的过程中,研究人员遇到了几个障碍:
首先,随着时间的推移,硅胶会从表面脱落。Sandra Liu和她的合作者发现,他们可以通过在内骨骼关节之间的铰链上添加小曲线来限制这种剥落。
当手指弯曲时,硅胶的弯曲会沿着微小的曲线分布,从而减少压力,防止脱皮。他们还在关节处增加了折痕,这样当手指弯曲时硅胶就不会被压扁。
在对他们的设计进行故障排除时,研究人员意识到硅胶中的皱纹可以防止皮肤撕裂。
“皱纹的用处是我们偶然发现的。当我们在表面合成它们时,我们发现它们实际上使手指比我们预期的更耐用,”研究人员说。
把握好手感
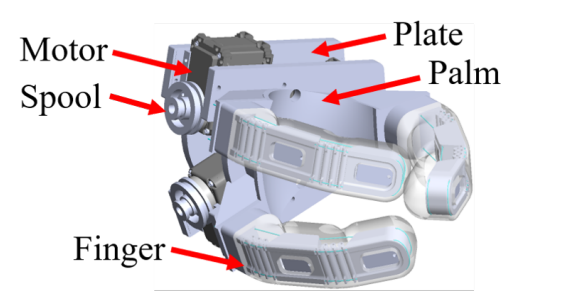
一旦他们完善了设计,研究人员就用两根手指排成Y形,第三根手指作为相对的拇指,制造了一只机械手。当手抓住一个物体时,它会捕捉6张图像(每根手指各两张),并将这些图像发送给机器学习算法,机器学习算法将这些图像作为输入来识别物体。
由于手的所有手指都有触觉感应,它可以从一次抓取中收集丰富的触觉数据。
“虽然我们在手指上有很多传感功能,但也许在手掌上增加传感功能会帮助它更好地区分触觉,”Sandra Liu说。
在未来,研究人员还希望改进硬件,以减少硅胶的磨损量,并为拇指增加更多的驱动,使其可以执行更广泛的任务。
