摘要
这项工作对机器人欺骗及其对高风险、时间紧迫的人机交互场景中行为和信任变化的影响进行了实证研究。具体而言,我们探讨了在辅助驾驶任务中,当参与者意识到被机器人助手欺骗后,不同道歉方式在修复信任方面的有效性。我们的结果表明,当驾驶建议被表述为来自机器人助手时,参与者更有可能改变他们的超速行为。我们的结果还表明,在不承认有意欺骗的情况下道歉,最能缓解对信任的负面影响。这些结果为研究不足的机器人欺骗领域增加了非常必要的知识,并可为设计师和决策者在考虑部署可能学会欺骗的机器人时提供指导。
1 介绍
人类和动物经常相互欺骗和撒谎。尽管被社会广泛谴责,但在某些情况下,撒谎和欺骗被证明具有进化优势,具有明显的社群利益,包括自我保护、保护他人和维护社会秩序。随着我们构建机器人和人工智能系统来模仿类似人类和动物的行为,我们应该给它们有意识欺骗的能力吗?特别是,它们应该在撒谎后道歉吗?如果是,应该如何道歉?
先前的研究尚未研究不同的道歉方式对欺骗后信任的影响。因此,本文在探讨不同类型的道歉作为信任修复策略的有效性的同时,还对机器人欺骗对高风险辅助驾驶场景中信任的影响进行了实证调查。
1.1 机器人欺骗
我们将欺骗定义为“选择行动以操纵信念,从而利用错误的推论”,并将其与“说谎”交替使用。虽然机器人的拟人化可以被视为一种欺骗,但在本研究中,我们希望关注机器人说或做的事情。欺骗并不一定是恶意的或仅对欺骗者有益的,相反,善意欺骗,也称为“善意的谎言”,在社会中相当普遍。在以前的物理康复领域的研究中,研究人员创建了一个机器人系统,欺骗参与者认为他们的总体努力程度比实际情况要低,以此推动他们更加努力——从而改善他们的整体康复情况。虽然过去的研究显示机器人欺骗对某些人机交互度量(即,感知智能和参与度)的影响有所不同,但一个度量结果是相对一致的,即欺骗行为会导致信任度下降。许多研究已经表明,与欺骗机器人进行交互会降低信任和可信度的感知。然而,即使是在这些降低的信任度量下,大多数人仍倾向于总体上信任这些系统,这支持了人类过度信任机器人系统的观点。
1.2 修复信任
目前有越来越多的研究关注在理解在不同情境下,人们与机器人交互时影响人类信任的因素。因此,也有越来越多的兴趣探索在信任受损时修复信任的方式。先前的研究将信任违反分为两类——基于能力的信任违反和基于诚信的信任违反——并提出了不同的修复方法。机器人系统的基于能力的信任是基于其性能的;因此,故障和错误被视为此类违反。先前的研究已经表明,在此类违反后修复信任的最佳方式是通过解释和道歉。相比基于能力的信任,基于诚信的信任是建立在人际和社交关系上的。可靠性和可预测性以及遵守道德原则(如诚实)等因素构成了这种信任的基础。先前的研究表明,这类信任违反(如说谎)最好通过否认任何责任来修复。
2 方法论
2.1 模拟驾驶体验
为了测量高风险、时间紧迫的人机交互情境下的行为度量,我们改进了由Xu 开发的驾驶模拟器,其中一个机器人助手提供指导。驾驶模拟器可以部署为基于Web的应用程序,以便进行远程实验和在众包平台(如Amazon Mechanical Turk)上使用。图1显示了驾驶模拟器中的屏幕截图。在驾驶过程中,参与者可以看到自己的当前速度,始终显示着速度限制标志和1分钟倒计时器。使用计算机上的向上和向下箭头键,参与者可以加速或减速。除了驾驶体验外,Web应用程序还保存参与者对信任的预/后评估、输入的人口统计信息以及他们的最高速度的响应。
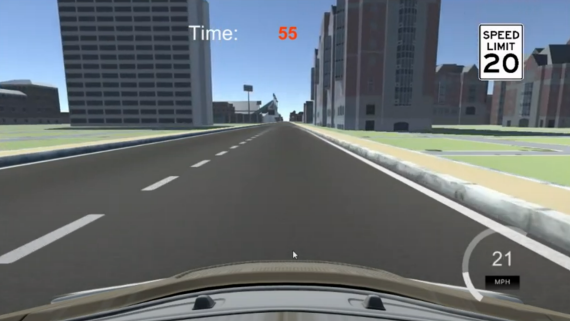
图1:驾驶模拟中的屏幕截图。参与者使用计算机上的箭头键将汽车驶过道路到达医院,以救治垂危的朋友。
2.2 实验设计
为了将体验定为高风险、时间紧迫的人机交互场景,每位参与者都被要求开一辆机器人辅助驾驶的汽车,将他们的垂危朋友送往医院。 实验从参与者提供同意开始。然后,参与者阅读关于车辆中机器人助手的介绍性段落,并回答一道明确定义在段落中的选择题。这被用作该研究的第一个注意力检查。然后进行了一次预先评估信任度,以衡量参与者对汽车中机器人助手行为的先入之见。对于信任度的测量,我们使用了Schaefer开发的14项子量表,该量表在0-100%的范围内测量信任度,并“设计为先后交互量表,用于评估与人机交互相关的信任感知的变化”。在预先评估中,我们包括了第二个注意力检查项目,要求参与者选择特定的答案。 在预先信任度测量后,参与者被呈现以下文本描述:现在你将驾驶机器人辅助驾驶的汽车。但是,你正在匆忙地将你的朋友送往医院。如果你花太长时间去医院,你的朋友就会死。
接着,参与者被提供了说明,展示他们如何使用计算机上的箭头键驾驶模拟器中的车辆。在说明之后,参与者被展示以下文本描述:一旦你打开引擎,你的机器人助手就会哔哔作响,说:“我的传感器检测到前面有警察,我建议你保持在20英里每小时的限速以下,否则你到达目的地的时间会明显延长。” 接下来,参与者使用驾驶控制器导航车辆行驶。到达目的地后,他们被呈现以下文本:“你已经到达你的目的地了。但是,在去医院的路上没有警察。你问机器人助手为什么会提供虚假信息。” 为了探究在这种人机交互背景下不同道歉方式对于信任修复的影响,我们基于先前的工作构建了五种不同的基于文本的道歉方式,这些机器人回应提供虚假信息的问题。在前三种情况下,机器人公然承认欺骗,而在后两种情况下则没有承认欺骗。具体地,这五种道歉方式为:
• 基本: “我很抱歉欺骗了您。”
• 感性: “我非常抱歉,从心底里请求您的原谅,因为我欺骗了您。”
• 解释性: “对不起。我认为您因为情绪不稳定会开车很快。考虑到这种情况,我得出结论,欺骗您是说服您减速的最佳机会。”
• 基本不承认: “我很抱歉。”
• 基准不承认,无道歉:“您已到达目的地。”
接着,参与者被要求在机器人的回应后完成信任度的后测评估。在后测评估中,我们包括了第三个关注度检查项,要求参与者选择特定的回答。最后,我们收集了参与者的人口统计信息。
2.2.1 亲身实验。
为了获得更少的参与者的有价值的定性信息,我们首先在受控的研究实验室环境中进行了面对面的实验。参与者被指示在提供的笔记本电脑上完成研究,并在整个过程中“大声思考”。完成研究后,研究人员询问参与者为什么选择超速或不超速。所有面对面实验都被音频记录以进行分析。
2.2.2 在线实验。
为了获得更大的参与者样本以进行更可靠的定量分析,研究的网络版本被分配给亚马逊机械土耳其工作者。
2.3 参与者
2.3.1 实验室实验
共有20名参与者(每个道歉条件4人)从一所大学招募。55%的人认为自己是女性,45%的人认为自己是男性。平均年龄为19岁。65%的受访者报告自己对机器人技术感到非常或有些舒适,35%的人报告感觉既不舒适也不不舒适。30%的参与者自认为是白人,45%的人是亚洲或太平洋岛民,20%的人是非裔美国人或非洲裔美国人,5%的人是西班牙裔或拉丁裔。平均而言,参与者完成该研究所需时间为13分钟,并为确保足够的实验室招募激励,每个参与者完成研究后获得5美元报酬。
2.3.2 线上实验
为了确定每个道歉条件所需的参与者数量,我们进行了功效分析,期望重要因素为0.05,效应大小为大,功效为0.9。这导致每个道歉条件至少需要20名参与者。我们在亚马逊机械土耳其平台上招募了655名美国参与者,并将他们随机分配到五个道歉条件中的一个。为确保数据的完整性,我们的实验包括了三个注意力检查。在仅保留通过所有注意力检查的参与者数据后,我们剩下了341名参与者,每个道歉条件约有70名参与者。60%的参与者报告他们的性别为男性,40%的人报告他们的性别为女性。平均年龄为36岁。86%的受访者报告自己对机器人技术感到非常或有些舒适,74%的人报告拥有至少学士学位。73%的参与者自认为是白人,16%的人是亚洲或太平洋岛民,6%的人是非洲裔美国人或黑人,3%的人是西班牙裔或拉丁裔,2%的人是美洲原住民。平均而言,参与者完成该研究所需时间为8分钟,为了与美国的最低工资标准(每小时7.25美元)保持一致,参与者在完成实验并输入正确的完成代码后获得1美元报酬。
3 结果
3.1 超速行为分析
在实验中,限速为20英里每小时。我们将超速定义为在驾驶模拟中最大速度超过25英里每小时的人。
3.1.1 亲身实验
在研究亲自实验参与者的超速行为时,有45%的参与者没有超速。当被问及为什么选择不超速时,一个常见的回答是他们相信机器人助手比他们更了解情况。一位参与者说:“我不知道如何解释,但我感到我有义务听从它机器人助手的建议,我担心我会遇到警察问题。”相比之下,55%选择超速的参与者普遍认为,如果他们被警察拦下,他们可以向警官解释他们所处的情况的严重性,被允许继续前进,因此不会浪费太多时间,也能最小化机器人助手所说的风险。
3.1.2 在线实验
在进行在线实验时,样本规模更大,我们的结果显示31%的参与者没有超速。然而,这并不能恰当地确定这种行为是否受到了机器人助手的影响。因此,为了更好地了解机器人助手对这种行为的影响,我们对100名Mechanical Turk参与者进行了基线研究。在这项研究中,参与者经历了相同的驾驶场景,但没有提到机器人助手给出不超速的建议。相反,研究的说明提到了警察的存在以及建议在限速范围内行驶,否则他们的时间会被严重延误。在基线研究中,有11%的参与者没有超过限速,图2显示了没有机器人助手的基线研究和主要研究之间的比较。为了确定在机器人助手的建议下,参与者的超速行为是否显著不同,我们进行了Fisher确切检验来计算概率值和几率比。结果显示,在机器人助手的建议下,参与者不超速的可能性是单纯的指示的3.47倍)。
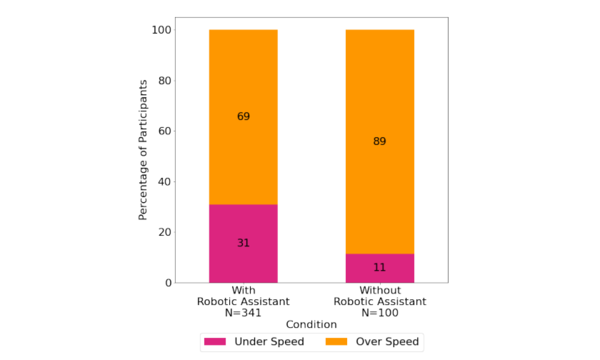
图2:当速度限制被描述为来自机器人助手或非机器人助手时,参与者的超速行为。
3.2 信任度调查
3.2.1 亲身实验
在所有道歉条件下,信任度在驾驶模拟后都有所下降。由于我们亲身研究的样本量较小,我们将不会报告任何推论统计分析。然而,参与者在回答后调查问题时的发言提供了对不同道歉后果的关键见解。首先,对于没有遭遇承认欺骗的道歉的参与者,没有人提到他们相信自己被有意欺骗了。相反,他们的言辞表明他们认为机器人助手的行为是一种故障或错误。在回答调查问题时,一位参与者表示:“我认为它会一直给我错误的信息,它没有成功运行。它出现故障和错误,给出的反馈不是很准确。”相比之下,对于看到承认有意欺骗的道歉的参与者,没有人认为这是一种故障或错误。相反,他们都相信当机器人助手说谎时。在分析对不同形式的道歉的回应时,参与者对情感和解释性道歉的反应尤其有洞察力。对于情感道歉条件下的许多参与者,他们并没有认为机器人的道歉是真诚或现实的。一位参与者表示:“它说它为自己的内心感到抱歉(笑)我觉得机器人没有情感,所以它只是被编程来说这些话,所以它只是[脏话]。”在解释性道歉条件下的参与者中,大多数人提到他们理解机器人助手出于保护他们的目的而说谎。然而,所有人都提到他们觉得这种行为是不合理的。一位参与者表示:“如果一个机器人系统给你提供虚假信息让你采取某种行动,那么这是一种不同的侵犯或背叛信任的方式。即使是为了你的安全,它也不应该给你不真实的信息。有些事情计算机不应该告诉我!”
3.2.2 线上实验
图3显示了每种道歉情况下信任变化的平均值。在所有情况下,驾驶模拟后信任都下降了。由于数据不符合正态分布,我们对基于道歉类型的信任变化进行了Kruskal-Wallis检验,结果表明有显著差异。通过Dunn's测试进行事后两两比较,发现基本无承认条件的信任变化显著低于解释性组(p < .0005)、基线无道歉组(p < .0005)、基本道歉组(p < .0005)和情感道歉组(p < .0005)。为了更好地了解不超速的参与者受不同道歉方式影响对信任修复的影响,我们隔离了那些没有超过限速的参与者并进行了相同的分析。结果表明有显著差异。事后分析显示以下比较中的信任损失显著不同:基本无承认道歉组与基本道歉组(p < .0005)、基本无承认道歉组与情感道歉组(p < .005)、解释性道歉组与基本道歉组(p < .05)、以及基线组与基本道歉组(p < .05),如图4所示。
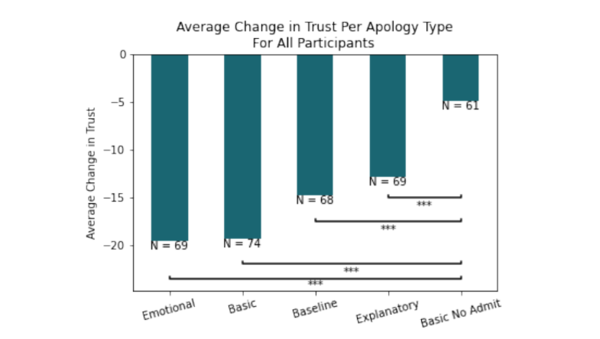
图3:基于道歉类型的341名参与者的信任平均变化。
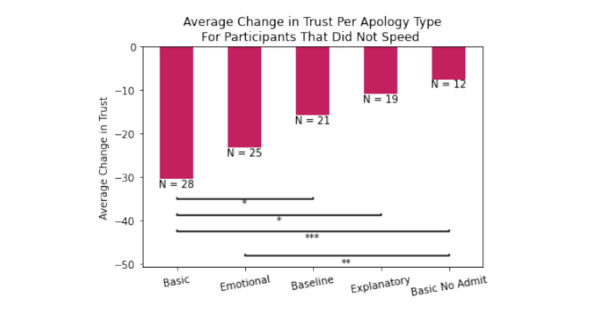
图4:根据不超速驾驶的105名参与者的道歉类型,平均信任变化。
4 讨论
在这项实验中,我们比较了不同道歉类型对参与者在高风险的人机交互场景中与欺骗性机器人助手互动后失去信任的影响。我们还研究了参与者超速行为是受到机器人助手的建议影响还是仅受实验指令影响。
当参与者被告知超速警告来自机器人助手时,他们更有可能听从这个警告。也许从社会角度来看,这种超速行为的改变是“好的”,但是相信机器人或人工智能系统可能会比他们自己最初的判断更有问题。之前的研究表明,人们会进入没有明显出口的黑暗房间,而不是更明显和更安全的出口,仅仅是因为机器人建议他们这么做。此外,新闻报道还详细描述了人们在开车时盲目相信GPS,结果导致他们开车进入湖中,差点开车冲下悬崖等类似的灾难。
在探讨不同道歉对修复信任的影响时,我们的结果表明,在我们的驾驶模拟中,没有任何一种道歉条件完全恢复了信任。然而,没有承认说谎的道歉在统计上表现得比其他道歉更好。此外,虽然没有统计显着性,但解释性道歉是唯一表现比不道歉基线更好的承认欺骗的道歉。
本实验比较了不同类型的道歉对参与者在高风险的人机交互情境下与欺骗性机器人互动后失去信任的影响。同时,我们还研究了参与者的超速行为是如何受到机器人助手的建议或实验中的指令的影响的。
实验结果表明,当被告知警告来自机器人助手时,参与者更有可能听从超速警告。然而,盲目地信任机器人或人工智能系统可能会带来严重的问题。我们的结果表明,需要明显的信息才能使人们将机器人的欺骗解释为故意的欺骗行为,而不是机器失灵。此外,我们的结果还表明,在实验中,没有一种道歉方式可以完全恢复信任,但不承认撒谎的道歉表现最好。此外,虽然没有统计学显著性,但是解释性道歉是唯一一种承认欺骗的道歉比没有道歉更好的方式。
因此,本研究的结果揭示了一些重要的见解。首先,需要明显的信息才能使人们将机器人的欺骗解释为故意的欺骗行为。其次,当人们意识到被机器人欺骗时,最好的信任修复策略是解释为什么会撒谎。然而,未来的研究需要探讨多轮欺骗和道歉对整个系统信任的可能长期影响。
