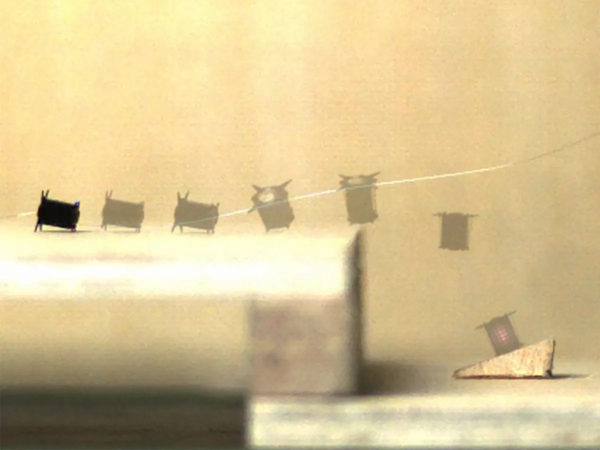
尽管跳蚤是令人讨厌的害虫,但在该表扬的时候还是要表扬的。这些只有3毫米长的小生物,一跳就能跳330毫米远,这个距离接近它们体长的100倍。现在,一个微型机器人已经实现了类似的壮举,目前研究结果发表在3月24日的《IEEE机器人与自动化快报》(IEEE Robotics and Automation Letters)上。
“我们的灵感来自于自然界中的跳蚤,尽管它们体型很小,但却可以释放出巨大的潜力,可以跳到接近体长100倍的高度。目前机器人领域还没有人能做到这一点,”参与这项研究的北京航空航天大学三年级博士生Ruide Yun说。
为了达到与跳蚤相似的跳跃能力,Yun和他的同事们需要他们的机器人能够一次性释放大量能量,所以他们创造了一个工作方式有点像迷你活塞发动机的机器人。
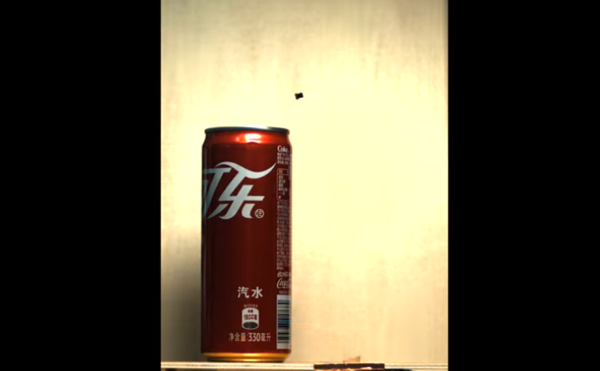
跳蚤大小的迷你机器人跳上可乐罐视频链接:https://youtu.be/y2EPRF6CuH4
但它不是依靠燃料的燃烧,而是在活塞室内的正负电极之间释放高压放电,加热活塞内的空气,使其膨胀。放电结束后,腔室内的空气冷却,活塞回到原位,等待下一次放电。“通过这个循环,可以获得往复运动,带动机器人爬行和跳跃,”Yun解释道。
在一系列实验中,这个只有 3.4 毫米宽的机器人能够跳跃 296.25 毫米长和 156.28 毫米高的距离。这相当于跳得比它自己的身长和身高分别高出 87 倍和 45 倍。
由于活塞发射时腿与地面之间的不对称摩擦,机器人还能够爬行。在本研究中,它在平坦表面上的爬行速度超过每秒 46 个身体长度。
“我们最初的实验只是为了验证这种新颖的驱动方式,但我们没想到机器人能像天然跳蚤一样跳得那么高,同时还表现出良好的爬行性能,”Yun 说。
基于机器人的毫米尺寸、快速的爬行速度和良好的环境适应性,Yun 表示它在未来可能对一系列潜在的检测和侦察应用有用,甚至可以作为研究跳蚤等小型昆虫的一种手段——非常机器人背后的灵感。
然而,这项工作仍处于早期阶段,当前原型存在许多局限性,需要在实现其实际应用之前加以解决。目前的原型必须用电线连接才能实现跳跃和爬行的高电压,而且它仍然缺乏转向能力。
“接下来,我们将进行研究,帮助机器人摆脱电线的束缚,实现自由跳跃和爬行,我们将结合多个驱动程序,实现机器人的可控跳跃和爬行,”Yun 说,并指出团队可以探索使用执行器来控制机器人的运动。
